Przejdź do treści
GESTURE PLATFORMS (DANIA) // DŁOŃ ROBOTYCZNA / EFEKTOR

HW1.
Szacunkowa cena w Polsce i specyfikacja.

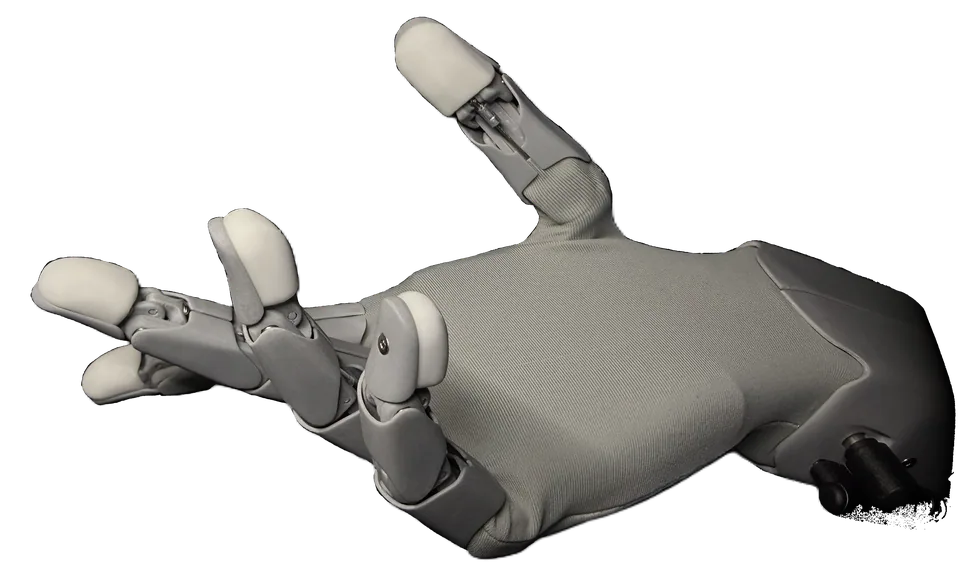
HW1 marki Gesture Platforms (Dania) to zaawansowana dłoń robotyczna (efektor) o udźwigu nominalnym 3.0 kg i masie 0.5 kg. Zaprojektowany z myślą o aplikacjach wymagających wysokiej powtarzalności oraz stabilności operacyjnej z czasem pracy do 4.0 h.

ID // GESTURE-PLATFORMS-HW1 IP54
HW1 - fotografia studyjna
Gesture Platforms (Dania) Dłoń robotyczna / efektor
01 / ARCHITEKTURA PLATFORMY

Przeznaczenie konstrukcyjne: Przedsiębiorstwa, integratorzy i działy techniczne (Dłoń robotyczna / efektor)

Kinematyka i masa
10 DoF ciała · 0.5 kg masy własnej
Udźwig i dynamika
Udźwig roboczy: 3 kg · Prędkość: 1.2 m/s · Hałas: 62 dB
Komputery i SDK
Dedykowany sterownik czasu rzeczywistego Gesture Platforms
API producenta, protokół CAN/Ethernet, wsparcie ROS 2
Zasilanie i E-Stop
Czas pracy: 4 h (1000.0 Wh szac.)
Deklaracja zgodności CE / normy zharmonizowane UE
AUDYT TECHNICZNY // REJESTR MODELI ROBOID.PL AKTUALIZACJA: 2026

Czym jest HW1 i ile kosztuje w Polsce?

HW1 to dłoń robotyczna / efektor opracowany przez Gesture Platforms (DANIA), zaprojektowany do zastosowań badawczych, przemysłowych i komercyjnych. Maszyna dysponuje masą własną 0.5 kg, udźwigiem roboczym 3 kg oraz 10 stopniami swobody (DoF). Szacowany koszt zakupu w Polsce w formule Landed Cost od 3300 PLN (szacunkowo) netto, wliczając procedurę celną TARIC, transport baterii DG UN3481 oraz kalibrację punktów zerowych.

STOS SDK / API Wspierany (ROS2)
DOSTĘPNOŚĆ Na zamówienie
SERWIS PM Paszport 250h ↗
02 / ANALIZA INŻYNIERYJNA

Zastosowanie i architektura. HW1.

HW1 reprezentuje klasę urządzeń dłoń robotyczna (efektor), opracowaną przez Gesture Platforms na rynek profesjonalnych wdrożeń automatyki. Konstrukcja łączy masę własną 0.5 kg z udźwigiem użytecznym na poziomie 3.0 kg oraz kinematyką opartą na 10 stopniach swobody (DoF). Tak dobrany profil mechaniczny pozwala na efektywne wykorzystanie jednostki w procesach precyzyjnej manipulacji delikatnymi elementami optycznymi i elektronicznymi, sortowania niesortowanych partii oraz badań nad Physical AI. Pod kątem sensoryki i sterowania HW1 bazuje na architekturze Dedykowany sterownik czasu rzeczywistego Gesture Platforms. Komunikacja ze środowiskiem zewnętrznym oraz systemami nadrzędnymi realizowana jest poprzez niskopoziomowy interfejs sterowania momentem i pozycją przez magistralę CAN/RS485 oraz biblioteki sterujące pod ROS 2. Urządzenie wyposażono w pakiet zasilania (1000.0 Wh szac.), który w typowym profilu obciążenia gwarantuje autonomię do 4.0 h ciągłej pracy. Zgodność z normą szczelności IP54 zabezpiecza kluczowe układy przed wnikaniem pyłu i wilgoci występującej w warunkach operacyjnych. W analizie inżynieryjnej ROBOID.PL model HW1 kwalifikowany jest jako rozwiązanie spełniające PN-EN ISO 10218-2 oraz monitorowanie siły docisku palców zapobiegające zmiażdżeniu chwytanego obiektu. Szacowana wycena Landed Cost w Polsce bazuje na realnych kosztach sprowadzenia maszyny, odprawy celnej TARIC oraz procedur weryfikacji baterii (UN3481). Platforma ROBOID zapewnia doradztwo techniczne przy doborze osprzętu stanowiskowego, przygotowaniu specyfikacji przetargowej PZP oraz audycie bezpieczeństwa maszynowego CE.

POZYCJONOWANIE NA TLE KATEGORII „Dłoń robotyczna / efektor"

  • [→] W kategorii „Dłoń robotyczna / efektor" zajmuje 141. miejsce pod względem ceny zakupu, licząc od najdroższego modelu: droższych jest 140, tańszych lub o równej cenie 1 (próba 141 wycenionych modeli).
  • [→] Cena 3300 PLN netto w Landed Cost PL wypada 85% poniżej mediany kategorii (22 500 PLN).
  • [→] Koszt jednostkowy stopnia swobody: 330 PLN/DoF, 78% poniżej mediany kategorii (1500 PLN/DoF) — metryka przydatna przy porównaniu platform o różnej kinematyce.
  • [→] Kinematyka ma 10 stopni swobody — 38% poniżej mediany kategorii (16 DoF).
  • [→] Masa własna 0.5 kg to 44% poniżej mediany kategorii — parametr do nośności posadzki i doboru stacji dokującej.

Mediany liczone z aktualnego indeksu (1047 modeli), metodyka: sekcja cen w metodologii.

ZINTEGROWANE SENSORY I PERCEPCJA OTOCZENIA

Enkodery absolutne Czujniki krańcowe i prądowe
MATERIAŁY OPERACYJNE // WIDEO & DEMO

Prezentacje wideo: HW1

HW1 Launch \u0026 Feature Showcase | Gesture Platforms
Otwórz na YouTube ↗
ATUTY KONSTRUKCYJNE

Przewagi techniczne i wdrożeniowe

  • + Optymalny stosunek masy własnej (0.5 kg) do udźwigu użytecznego (3.0 kg)
  • + Zdolność do adaptacyjnego obejmowania przedmiotów o nieregularnej geometrii i zmiennej sztywności ze wsparciem środowiska sterowania Gesture Platforms
  • + Odporność mechaniczna i szczelność w klasie IP54 dostosowana do pracy obiektowej
AUDYT RYZYKA

Ograniczenia sprzętowe i wymagania

  • − Większy stopień skomplikowania mechanicznego i konieczność okresowej kalibracji ścięgien napędowych
  • − Wdrożenie produkcyjne wymaga weryfikacji specyfiki stanowiska pod kątem oceny ryzyka CE
03 / DANE TECHNICZNE

Pełna specyfikacja techniczna. HW1.

Wymiary i masa

Masa własna 0.5 kg
Udźwig roboczy 3.0 kg

Kinematyka i napęd

Aktywne stopnie swobody 10 DOF

Zasilanie

Czas pracy ciągłej 4.0 h

Oprogramowanie i normy

Kategoria urządzenia Dłoń robotyczna / efektor
System sterowania Cyfrowy sterownik wbudowany / magistrala CAN-FD
04 / STRUKTURA LANDED COST PL & WSKAŹNIKI MECHATRONICZNE

Rozbicie kosztów sprowadzenia i gęstość kinematyczna HW1

Metodologia TARIC 8479 50 00 ↗
UDŹWIG / MASA WŁASNA 600% 3 kg na 0.5 kg
GĘSTOŚĆ KINEMATYCZNA 200.0 DOF/10kg Łącznie 10 napędów
ŚREDNI POBÓR MOCY ~143 W Praca ciągła w ruchu
SERWIS + BOM (3 LATA) 25 720 PLN Przeglądy PM + części
Składnik kalkulacji Landed Cost PL Podstawa regulacyjna / techniczna Kwota szacunkowa (Netto)
1. Wartość bazowa Ex-Works / FOB producenta Jednostka bazowa (Gesture Platforms) 10 000 PLN
2. Cło wwozowe UE na roboty przemysłowe Kod CN/TARIC 8479 50 00 (cło 1,7% + odprawa = 4,7%) 142 PLN
3. Fracht DG (bateria Li-ion) i Cargo All-Risk UN3481 (Pakiety wymienne Li-ion z kontrolą Smart BMS) (0.5 kg netto) 3900 PLN
4. Odprawa, kalibracja Zero-Point (SAT) i CE Test 24-pkt + instrukcja PL (10 osi) 2900 PLN
CAŁKOWITY LANDED COST PL (OD) Dostawa DDP do zakładu / uczelni w PL 3300 PLN
Planujesz bezpośredni import z Chin/USA lub zakupy w procedurze art. 33a VAT? Otwórz Kalkulator Cła i Landed Cost DDP
PASZPORT EKSPLOATACYJNY I BOM CZĘŚCI (36 MIES.)

Harmonogram przeglądów 250h / 500h / 1000h dla HW1

Sprawdź wyliczony dla masy 0.5 kg i 10 DOF kosztorys przeglądów prewencyjnych, żywotność akumulatorów (1000.0 Wh szac.) oraz listę krytycznych części zamiennych.

04 / PYTANIA PRZED ZAKUPEM

Pytania i odpowiedzi inżynieryjne. HW1.

Jakie są kluczowe obszary zastosowania modelu HW1 w zakładzie lub instytucji? +

HW1 optymalizowany jest pod kątem precyzyjnej manipulacji delikatnymi elementami optycznymi i elektronicznymi, sortowania niesortowanych partii oraz badań nad Physical AI. Zapewnia powtarzalność pozycjonowania i ciągłość operacyjną, co przekłada się na mierzalny zwrot z inwestycji (ROI) w ramach pracy zmianowej.

Jak wygląda integracja programistyczna i sterowanie jednostką HW1? +

Jednostka wykorzystuje niskopoziomowy interfejs sterowania momentem i pozycją przez magistralę CAN/RS485 oraz biblioteki sterujące pod ROS 2. Pozwala to na wpięcie do nadrzędnych systemów zarządzania (PLC, SCADA, WMS) lub rozwijanie dedykowanych algorytmów sterowania w środowisku akademicko-badawczym.

Jak obliczany jest szacunkowy koszt Landed Cost PL dla HW1? +

Wycena na portalu ROBOID.PL uwzględnia cenę bazową producenta, fracht lotniczy lub morski z certyfikatem Dangerous Goods (baterie Li-ion), cło importowe TARIC oraz wsparcie wdrożeniowe autoryzowanych integratorów w Polsce.

05 / ALTERNATYWNE KONSTRUKCJE

Porównywalne platformy w segmencie Dłoń robotyczna / efektor.

Otwórz matrycę porównawczą
DŁOŃ ROBOTYCZNA / EFEKTOR 1 OFERTA
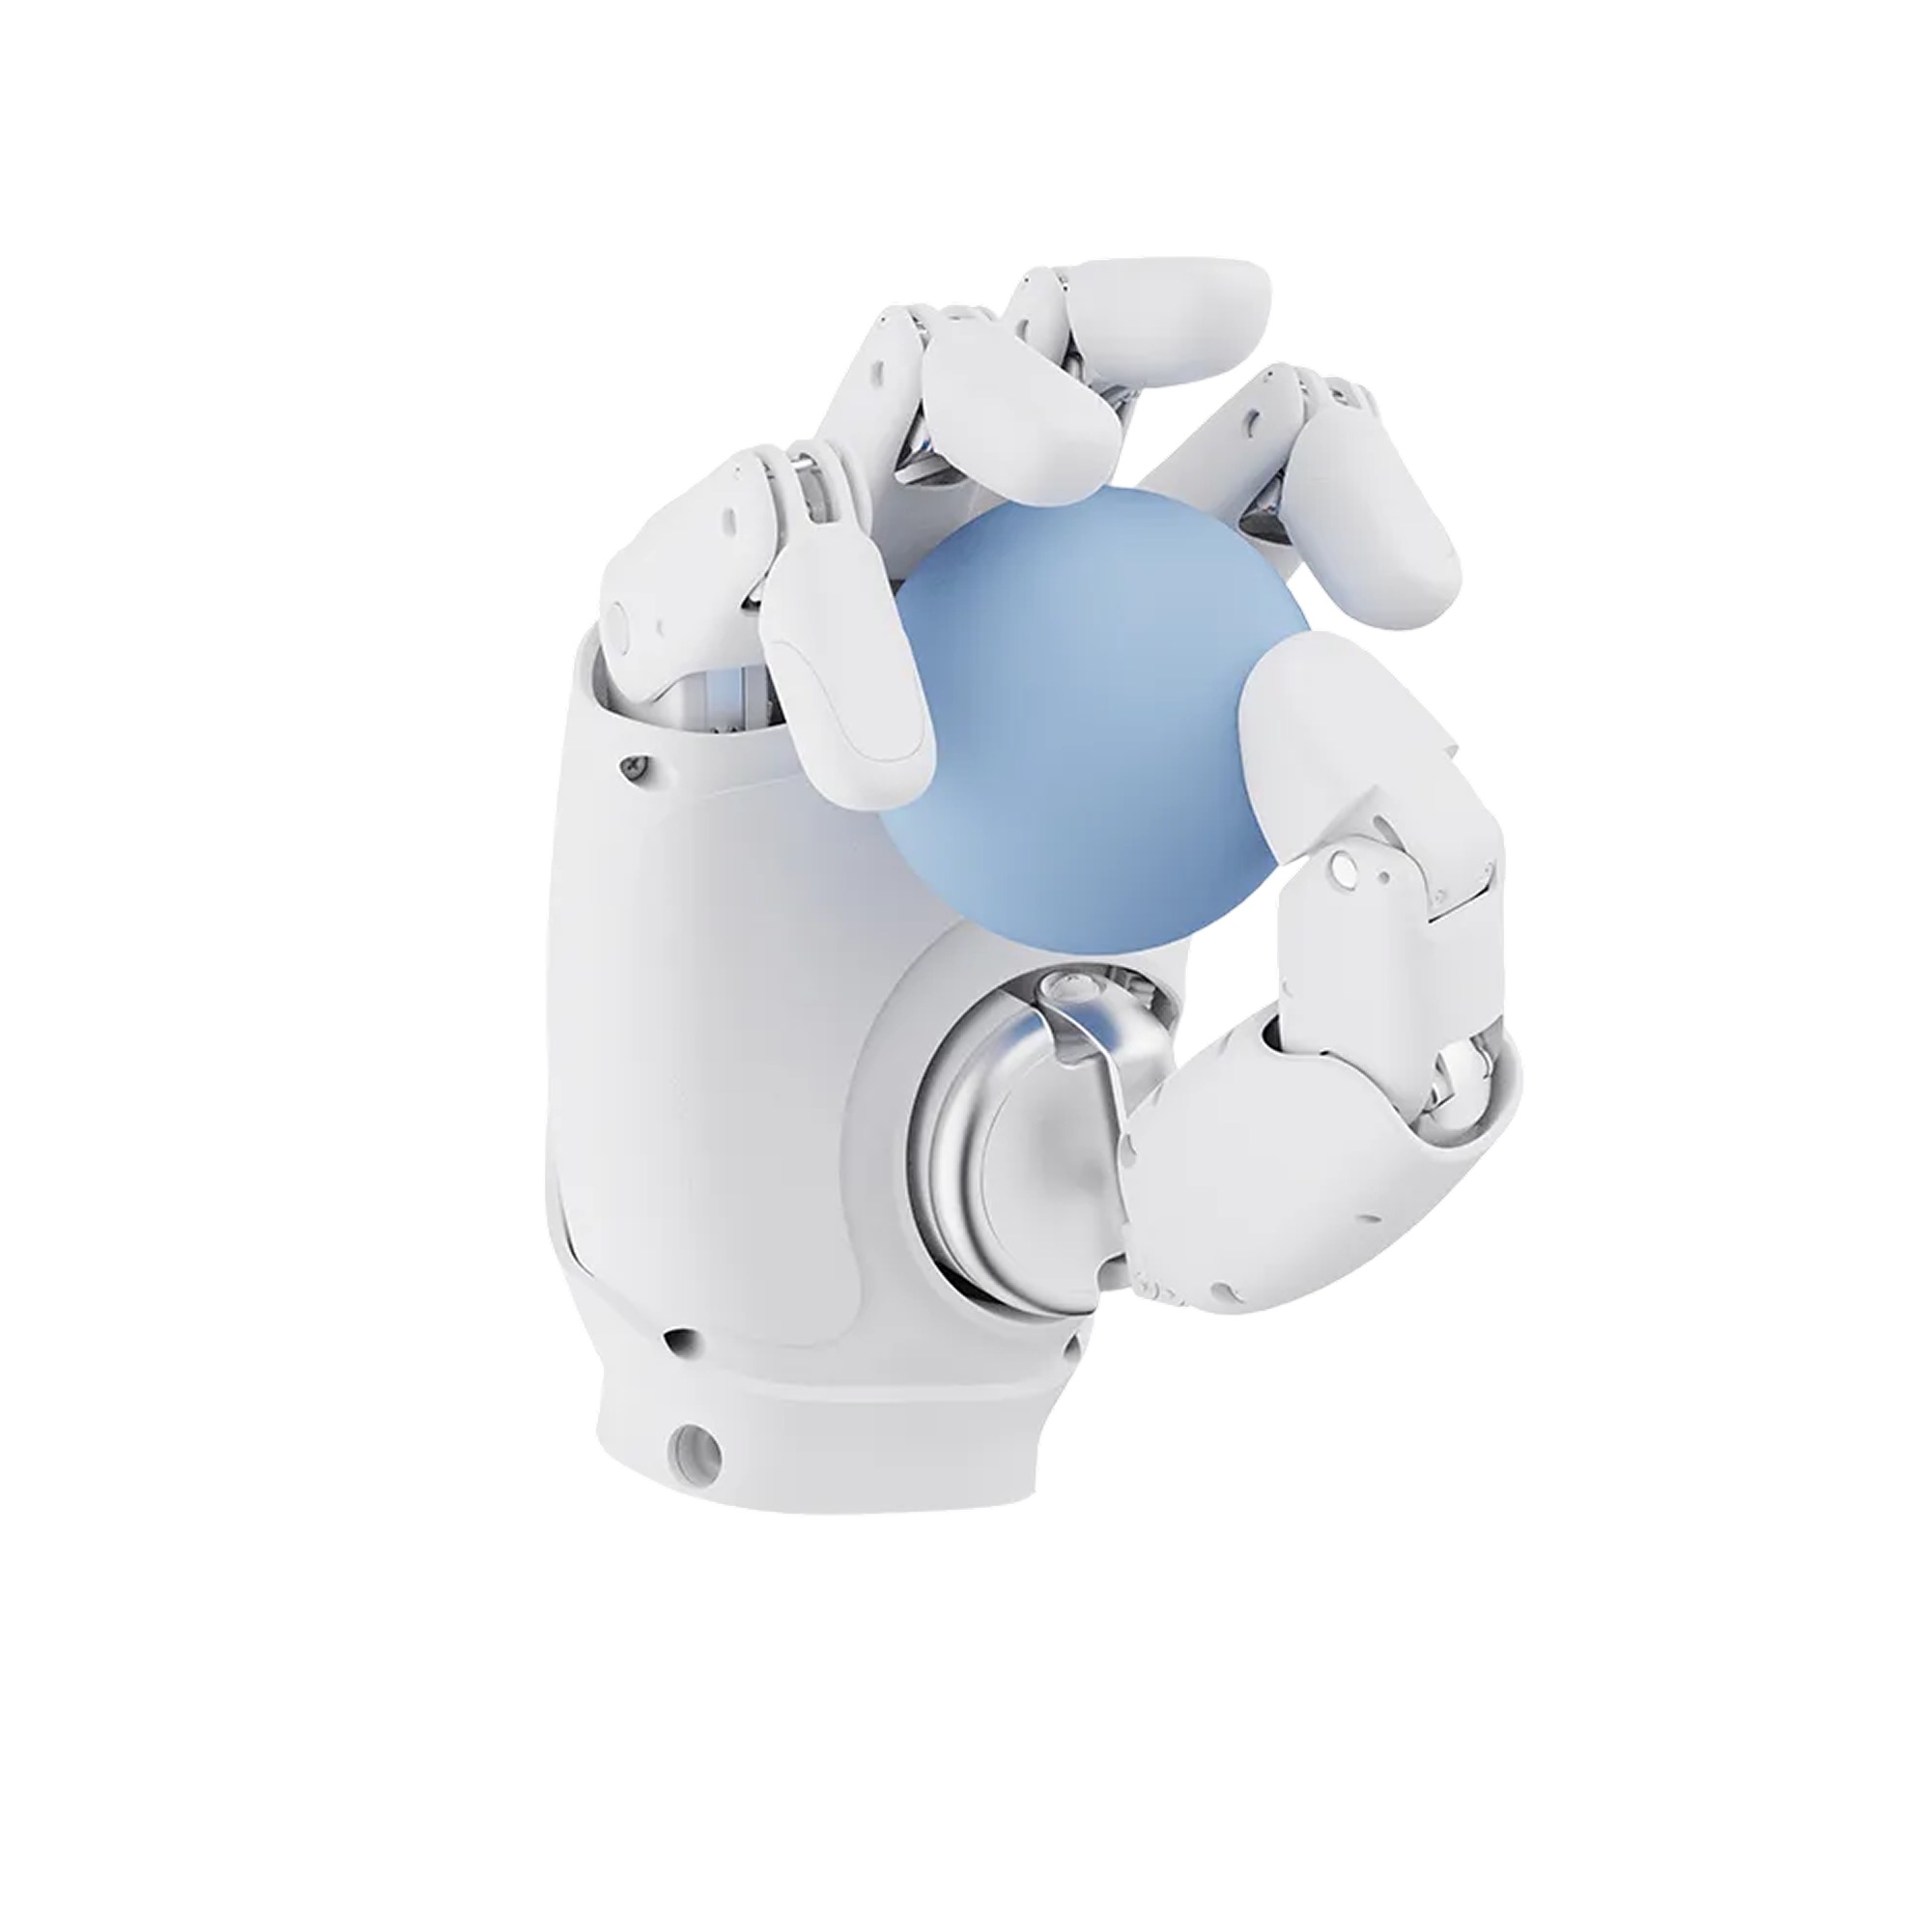
OmniHand Pro (2025) - fotografia studyjna
AgiBot (Zhiyuan Robotics) · Chiny

OmniHand Pro (2025)

OmniHand Pro (2025) marki AgiBot (Zhiyuan Robotics) (Chiny) to zaawansowana dłoń robotyczna (efektor) o udźwigu nominalnym 3.0 kg i masie 0.75 kg. Zaprojektowany z myślą o aplikacjach wymagających wysokiej powtarzalności oraz stabilności operacyjnej z czasem pracy do 4.0 h.

0.75 kg masa z baterią
ok. 4 h czas pracy
19 DoF stopnie swobody
Dostępny w Polsce (dystrybucja B2B) · Dostawa 14-30 dni roboczych
CENA LANDED COST PL 49 200 PLN (szacunkowo) + Porównaj model
↗
DŁOŃ ROBOTYCZNA / EFEKTOR 1 OFERTA
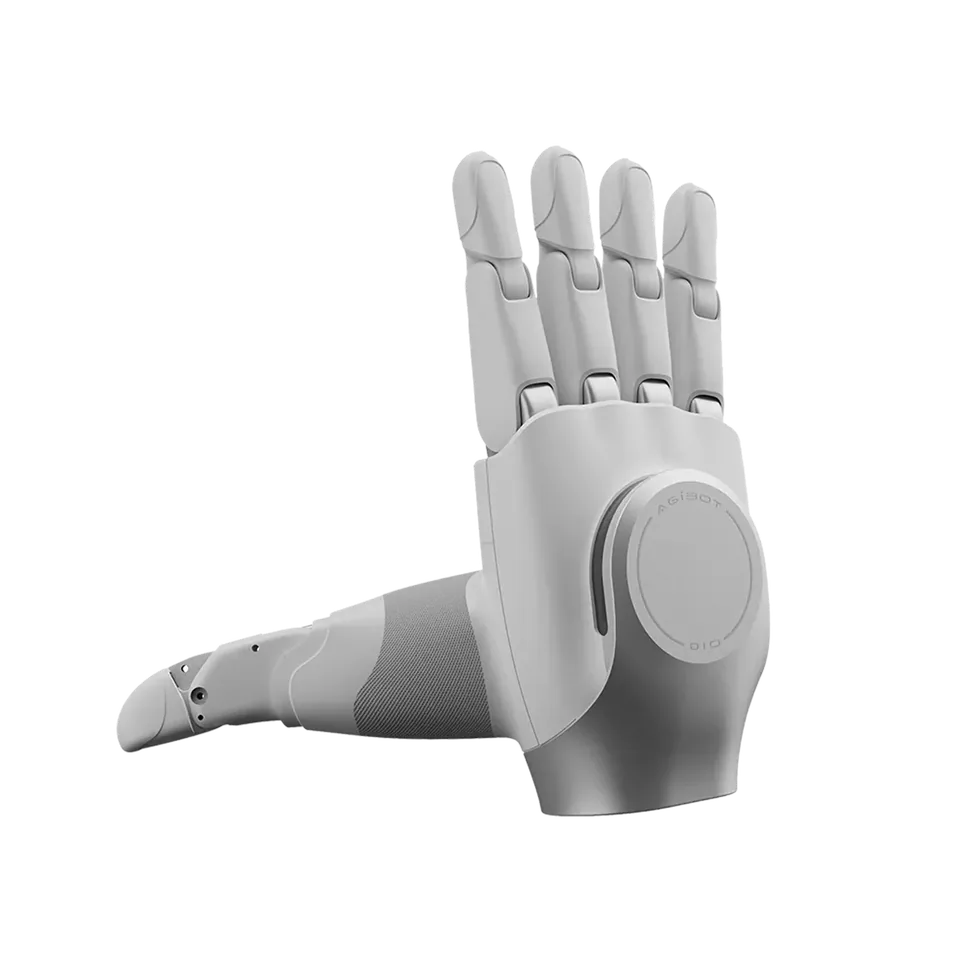
OmniHand (2025, O10) - fotografia studyjna
AgiBot (Zhiyuan Robotics) · Chiny

OmniHand (2025, O10)

OmniHand (2025, O10) marki AgiBot (Zhiyuan Robotics) (Chiny) to zaawansowana dłoń robotyczna (efektor) o udźwigu nominalnym 3.0 kg i masie 0.51 kg. Zaprojektowany z myślą o aplikacjach wymagających wysokiej powtarzalności oraz stabilności operacyjnej z czasem pracy do 4.0 h.

0.51 kg masa z baterią
ok. 4 h czas pracy
16 DoF stopnie swobody
Dostępny w Polsce (dystrybucja B2B) · Dostawa 14-30 dni roboczych
CENA LANDED COST PL 19 400 PLN (szacunkowo) + Porównaj model
↗
DŁOŃ ROBOTYCZNA / EFEKTOR 1 OFERTA
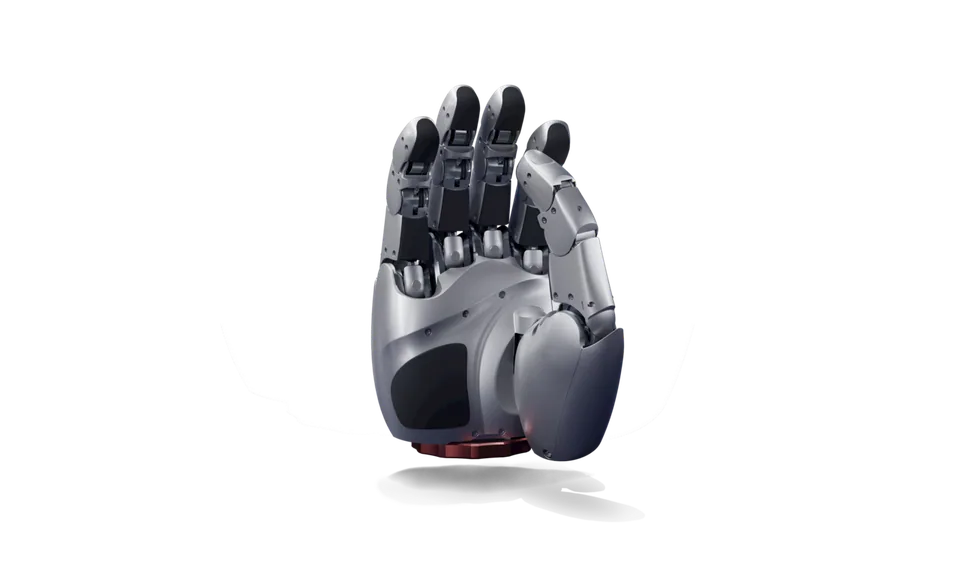
Agile Hand - fotografia studyjna
Agile Robots SE · Międzynarodowy

Agile Hand

Agile Hand z dystrybucji globalnej (Agile Robots SE) to zaawansowana dłoń robotyczna (efektor) o udźwigu nominalnym 3.0 kg i masie 1.5 kg. Zaprojektowany z myślą o aplikacjach wymagających wysokiej powtarzalności oraz stabilności operacyjnej z czasem pracy do 4.0 h.

1.5 kg masa z baterią
ok. 4 h czas pracy
16 DoF stopnie swobody
Dostępny w Polsce (dystrybucja B2B) · Dostawa 14-30 dni roboczych
CENA LANDED COST PL 22 500 PLN (szacunkowo) + Porównaj model
↗
/
Skrót: Ctrl+K / slash (/) Pełny katalog (1047 modeli) ↗