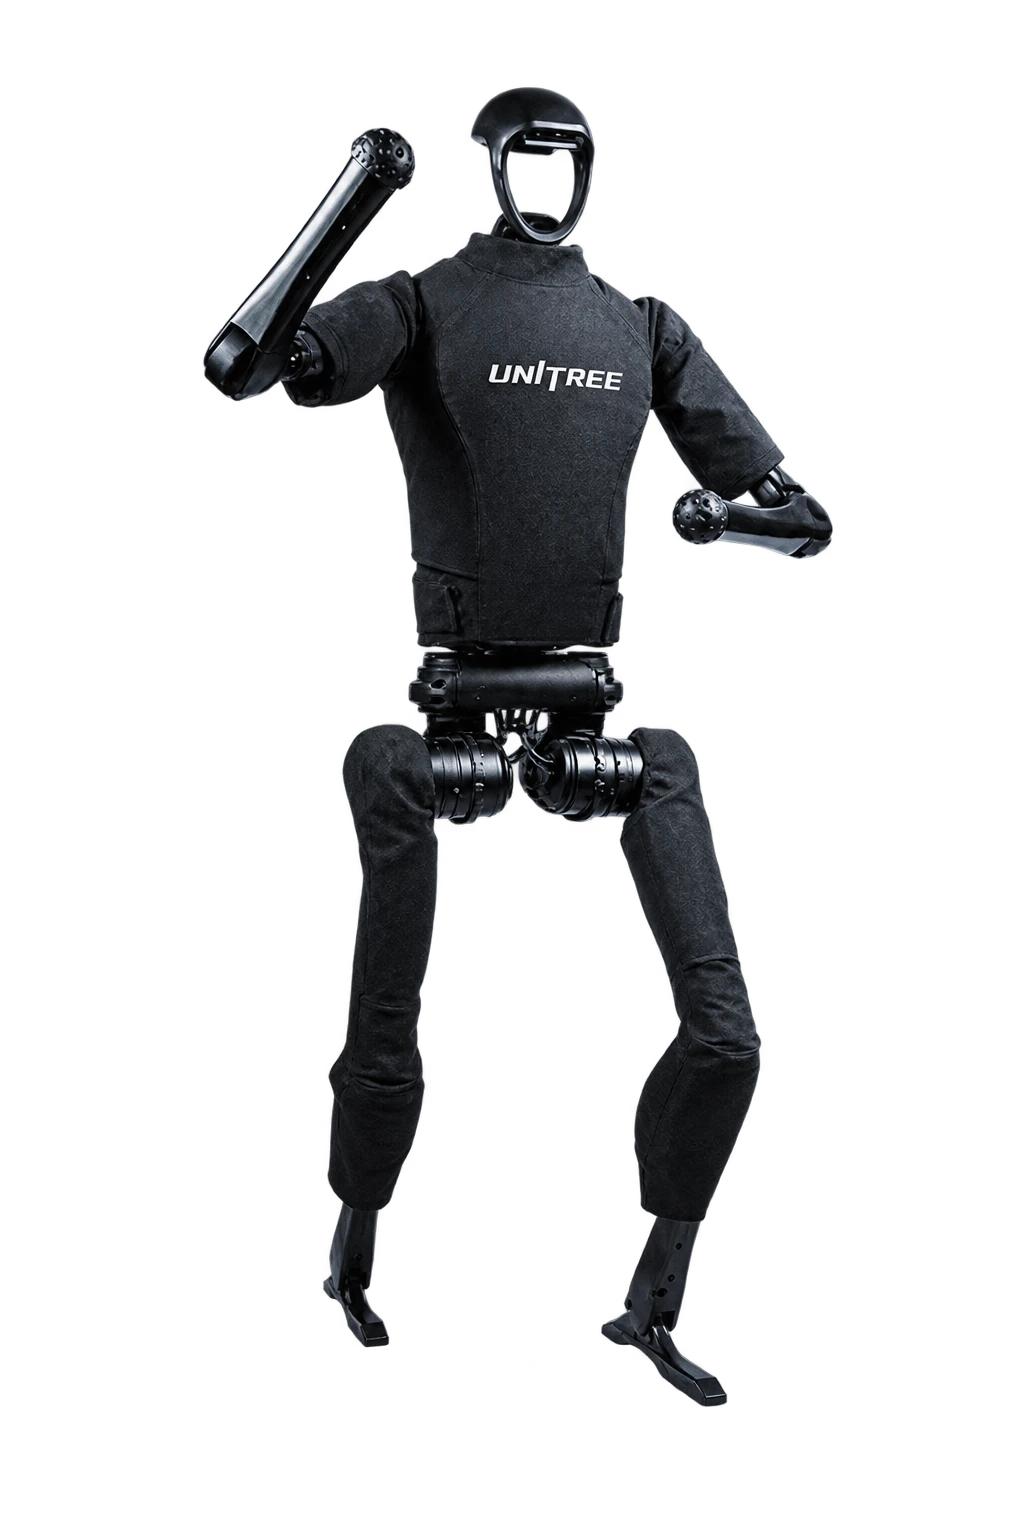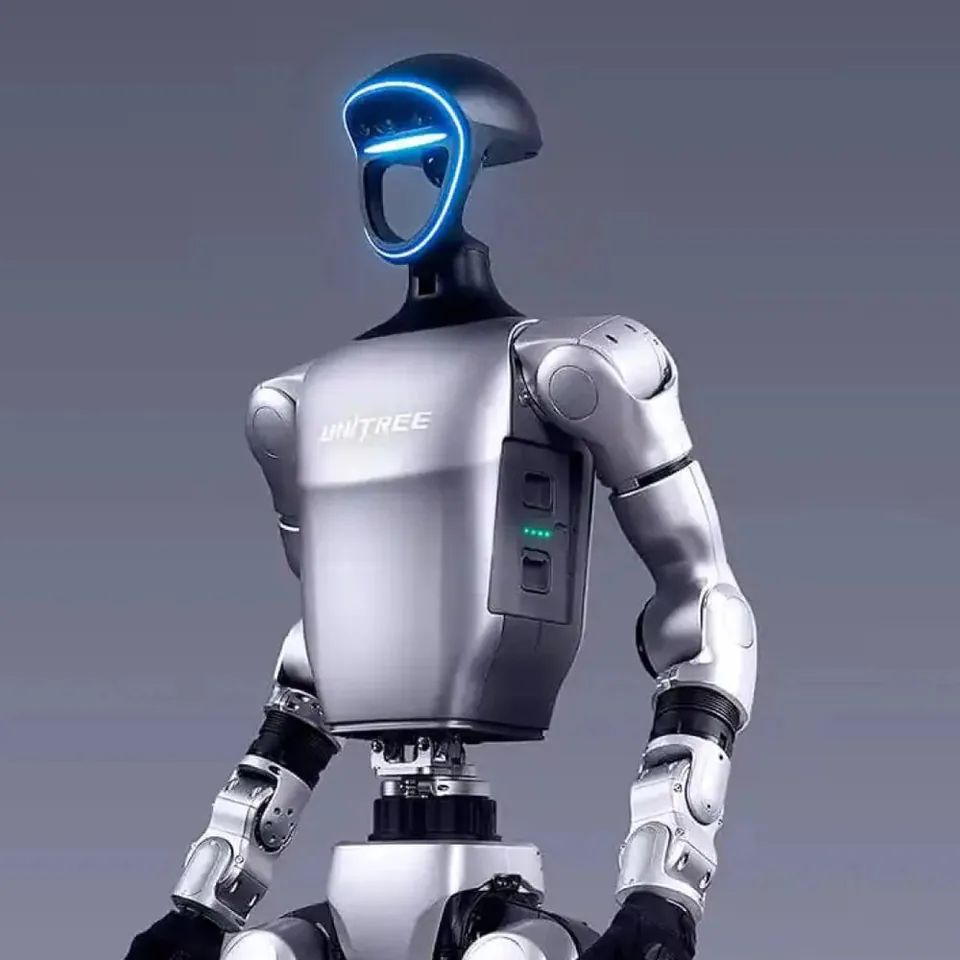
Unitree G1 Edu U2
Rozszerzona wersja robota G1 z 29 stopniami swobody, komputerem pokładowym NVIDIA Jetson Orin (100 TOPS) i pełnym SDK ROS2.
Przełom w robotyce humanoidalnej w latach 2024–2026 wynika z uczenia przez wzmacnianie (Reinforcement Learning) w masowo równoległych symulatorach GPU i przenoszenia wyuczonych polityk na fizycznego robota (Sim-to-Real). Aby proces ten był możliwy, robot musi udostępniać niskopoziomowe API odczytu enkoderów i zadawania momentu.
Rozszerzona wersja robota G1 z 29 stopniami swobody, komputerem pokładowym NVIDIA Jetson Orin (100 TOPS) i pełnym SDK ROS2.
Platforma deweloperska do badań lokomocji, interakcji i sterowania całym ciałem.
Pełnowymiarowa platforma do badań nad lokomocją. H1 i H1-2 to odrębne konfiguracje.
Pełnowymiarowy robot humanoidalny o wzroście 180 cm i wadze 70 kg, wyposażony w 31 stopni swobody i siłowniki dużej mocy.
Pełnowymiarowa platforma badawcza z wymiennym wyposażeniem i interfejsami programistycznymi. Dobór zaczyna się od wersji i zakresu SDK.
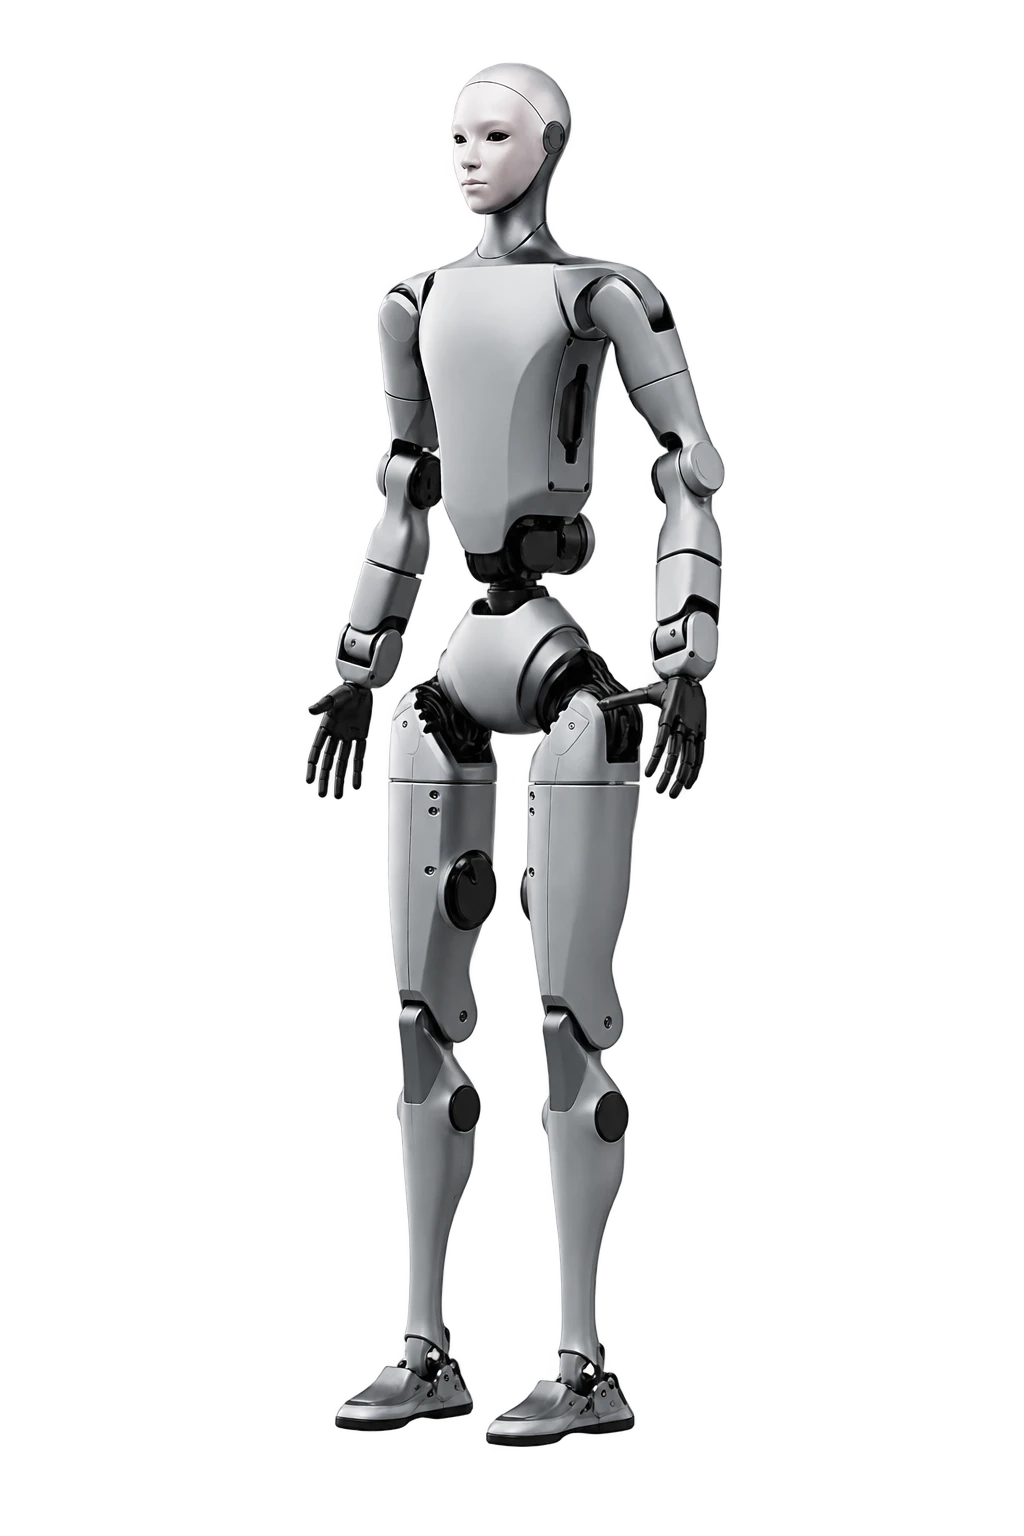
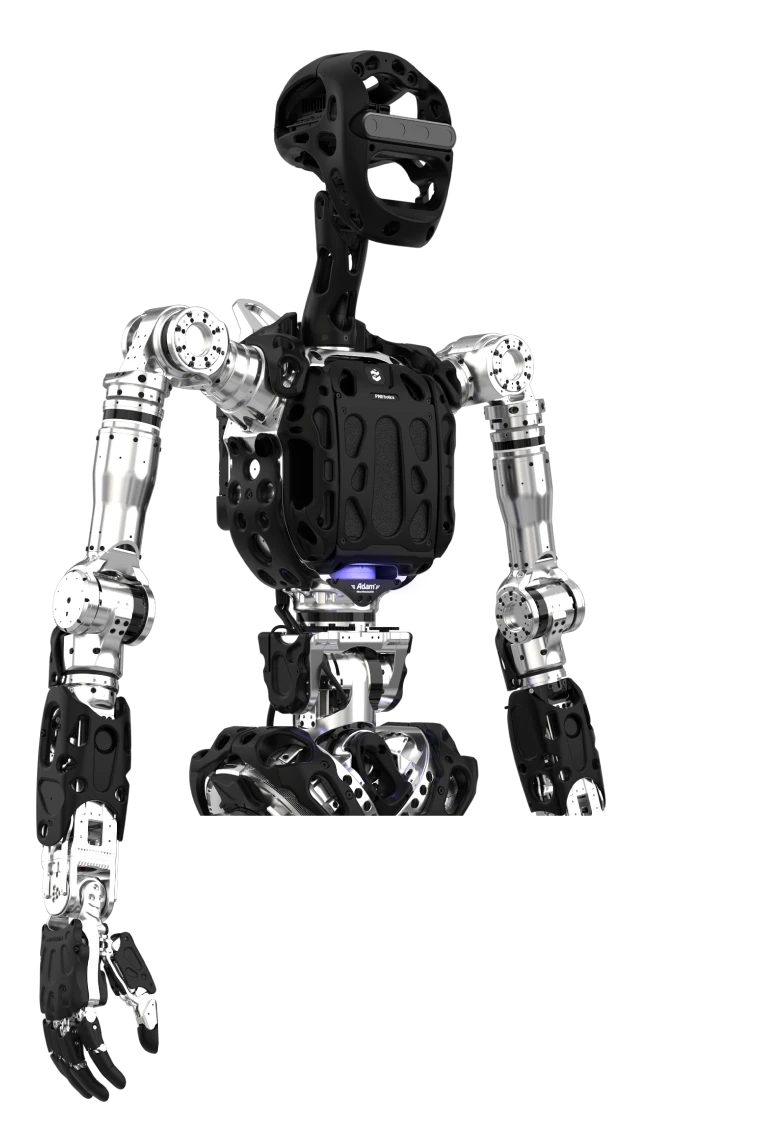
Modułowa rodzina badawcza Adam Lite, Standard, SP i Pro. Dokumentacja opisuje interfejsy sterowania, modele symulacyjne oraz obsługę modułów.
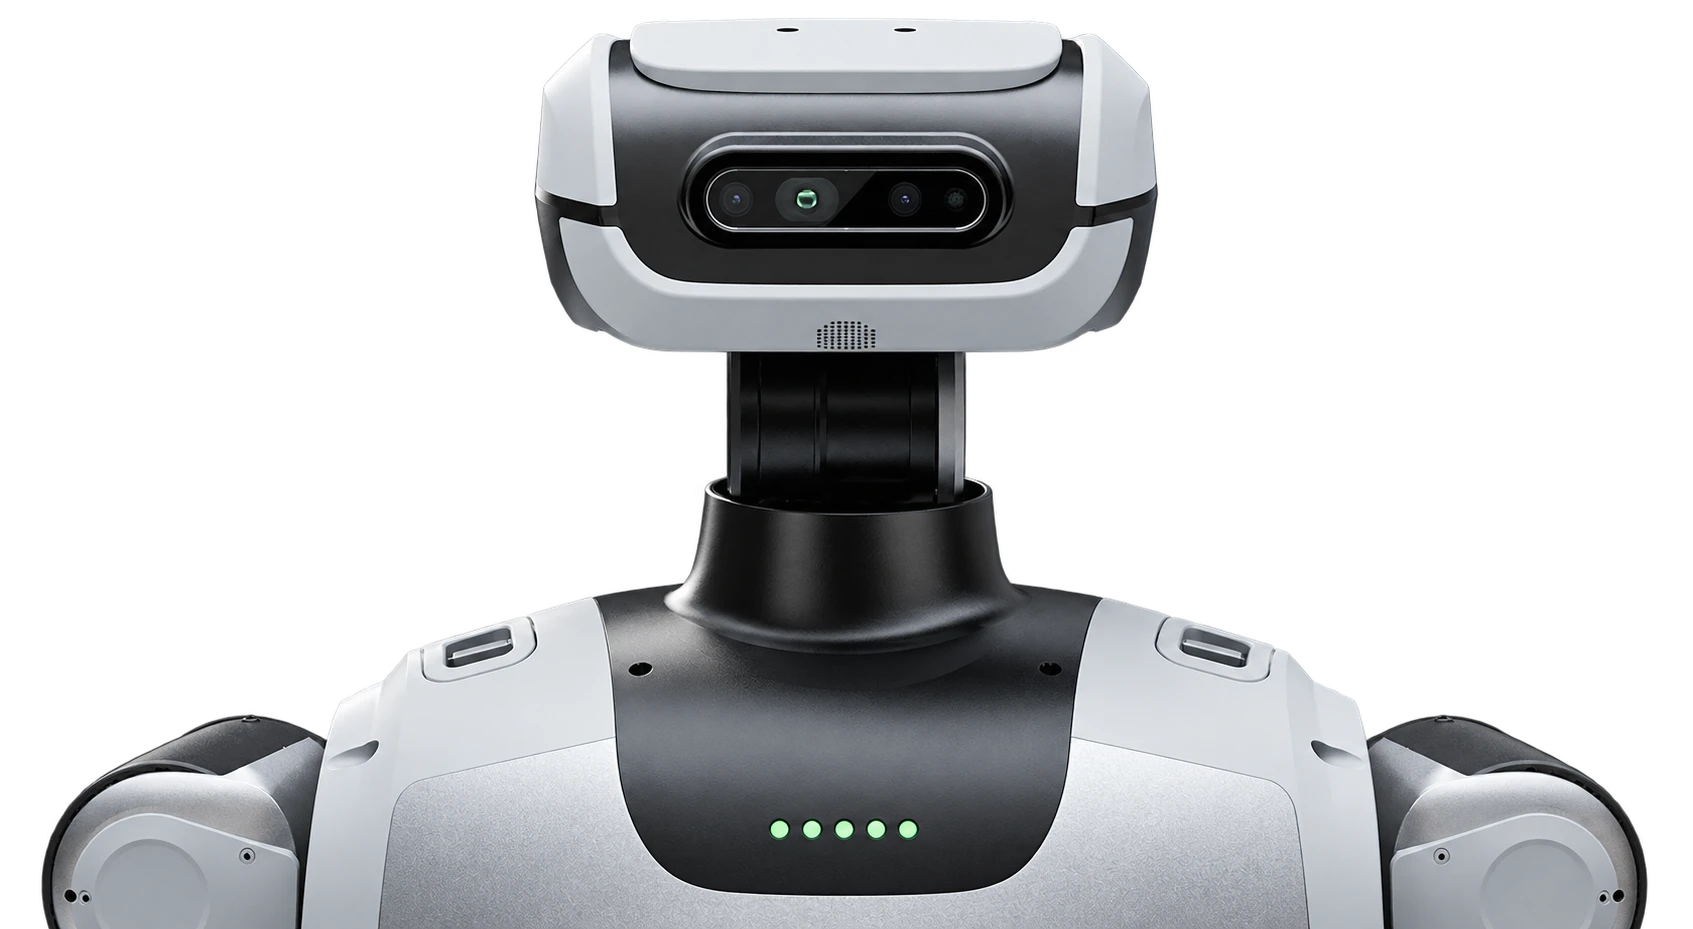
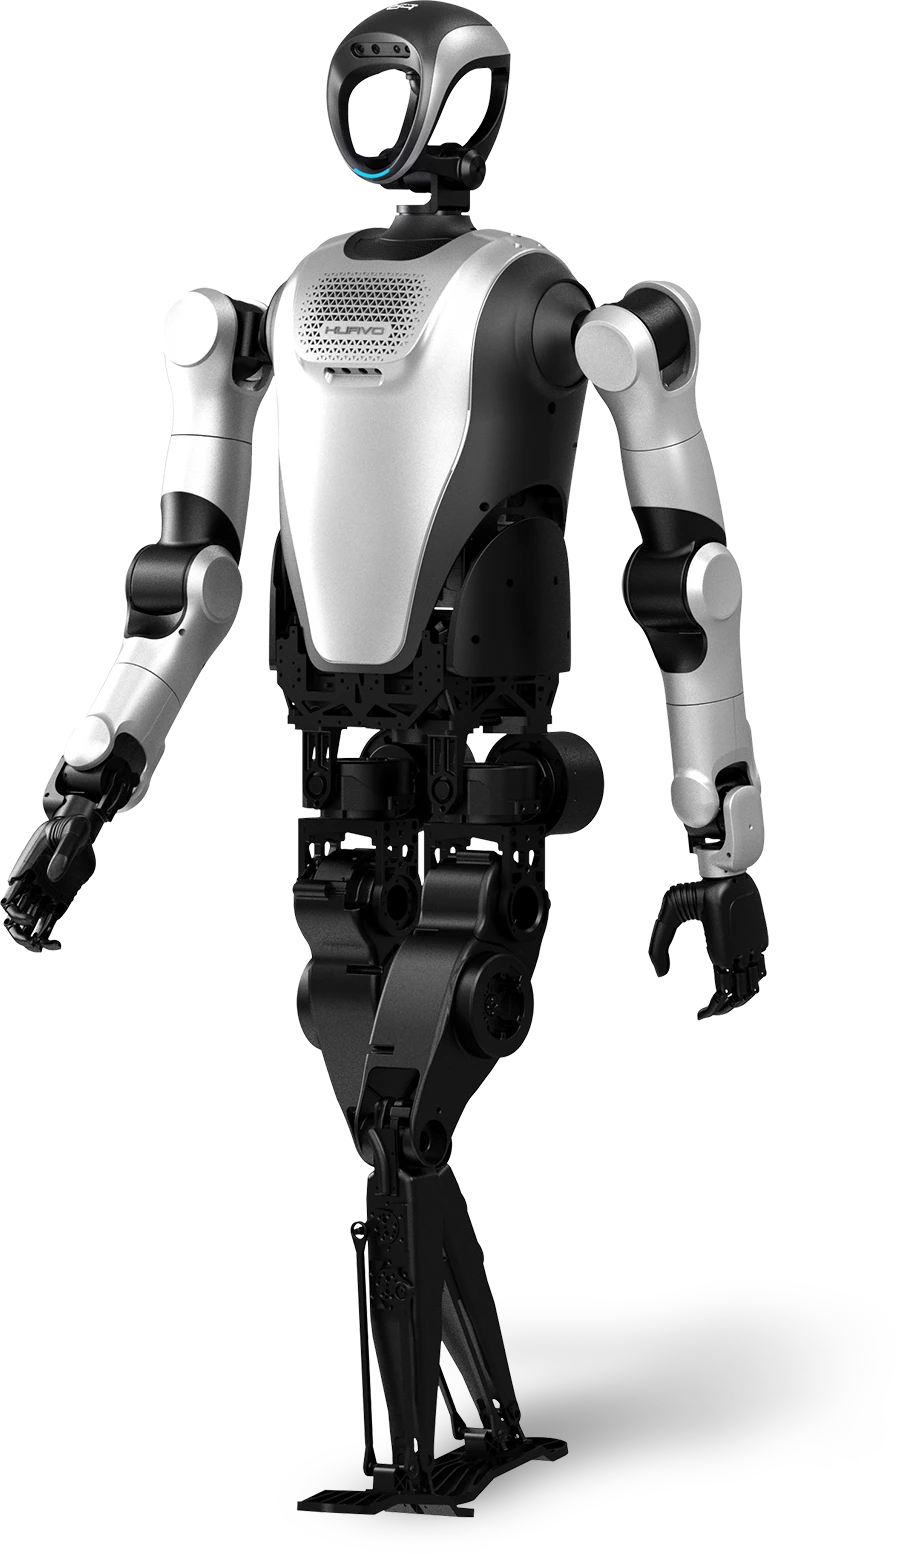
Pełnowymiarowy humanoid do rozwoju aplikacji badawczych i scenariuszy interakcji. Producent pokazuje różne konfiguracje ramion, głowy i dłoni.
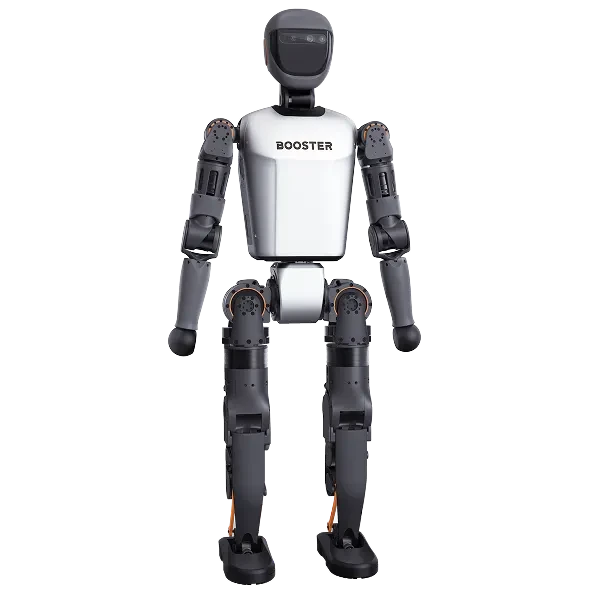
Największą społeczność akademicką i gotowe pakiety dla NVIDIA Isaac Lab oraz MuJoCo posiadają obecnie Unitree G1 Edu U2, Booster T1 oraz PNDbotics Adam.
Używamy Google Analytics 4, żeby wiedzieć, które zestawienia i karty robotów są czytane. Włączamy je tylko za Twoją zgodą. Szczegóły w polityce prywatności.