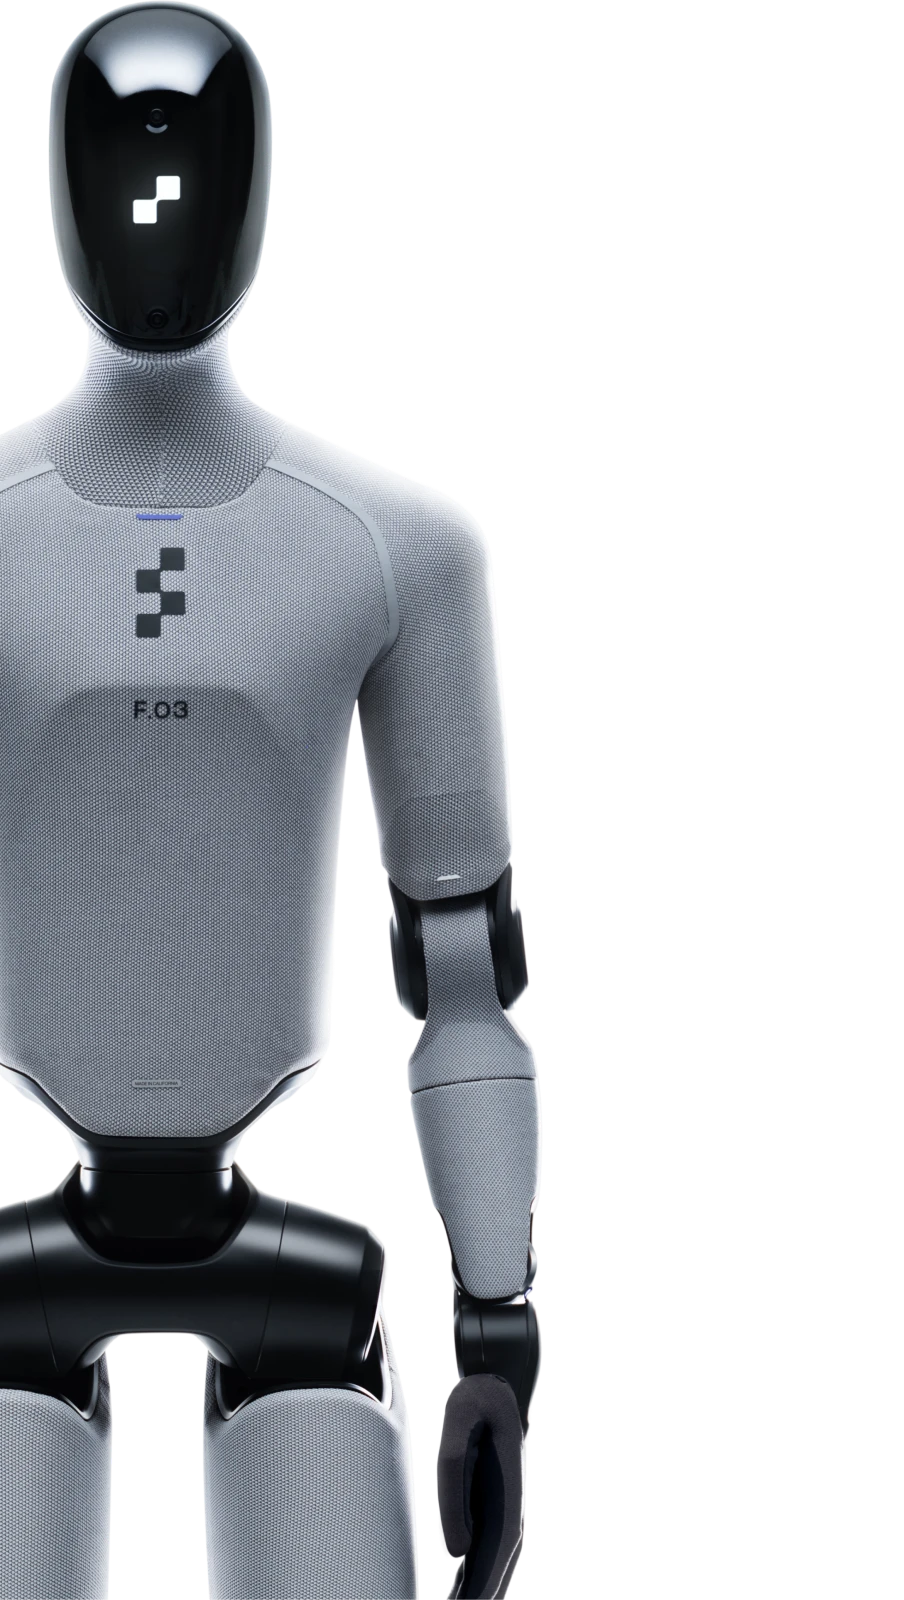
Figure 03 + Helix 2.5
Zaawansowany humanoid z modelami multimodalnymi VLA i modelem ruchowym Helix 2.5, testowany w fabrykach motoryzacyjnych BMW.
W zadaniach stanowiskowych humanoid podchodzi do gniazda roboczego, stabilizuje pozycję nóg i wykorzystuje oba ramiona oraz kamery głębi w głowie/nadgarstkach do pobierania detali z pojemników, umieszczania ich w uchwycie maszyny lub wykonywania sekwencji montażowych.
Zaawansowany humanoid z modelami multimodalnymi VLA i modelem ruchowym Helix 2.5, testowany w fabrykach motoryzacyjnych BMW.
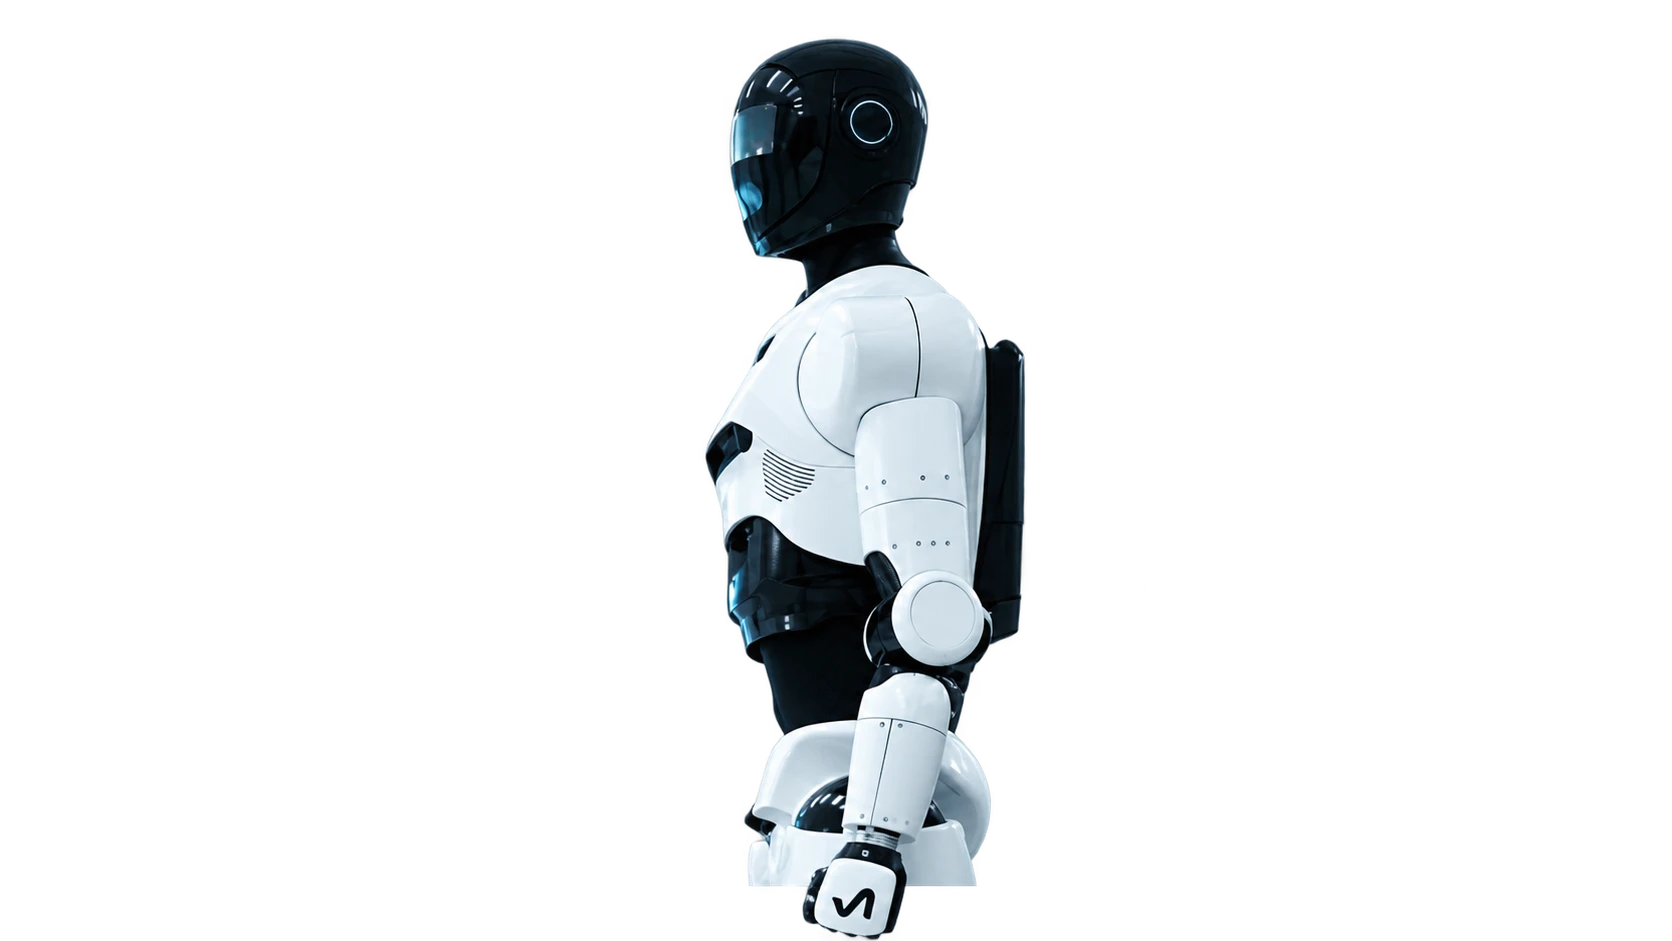
Humanoid do rozwoju manipulacji i interakcji. Wariant Max wymaga potwierdzenia zestawu dłoni, kamer i narzędzi programistycznych.
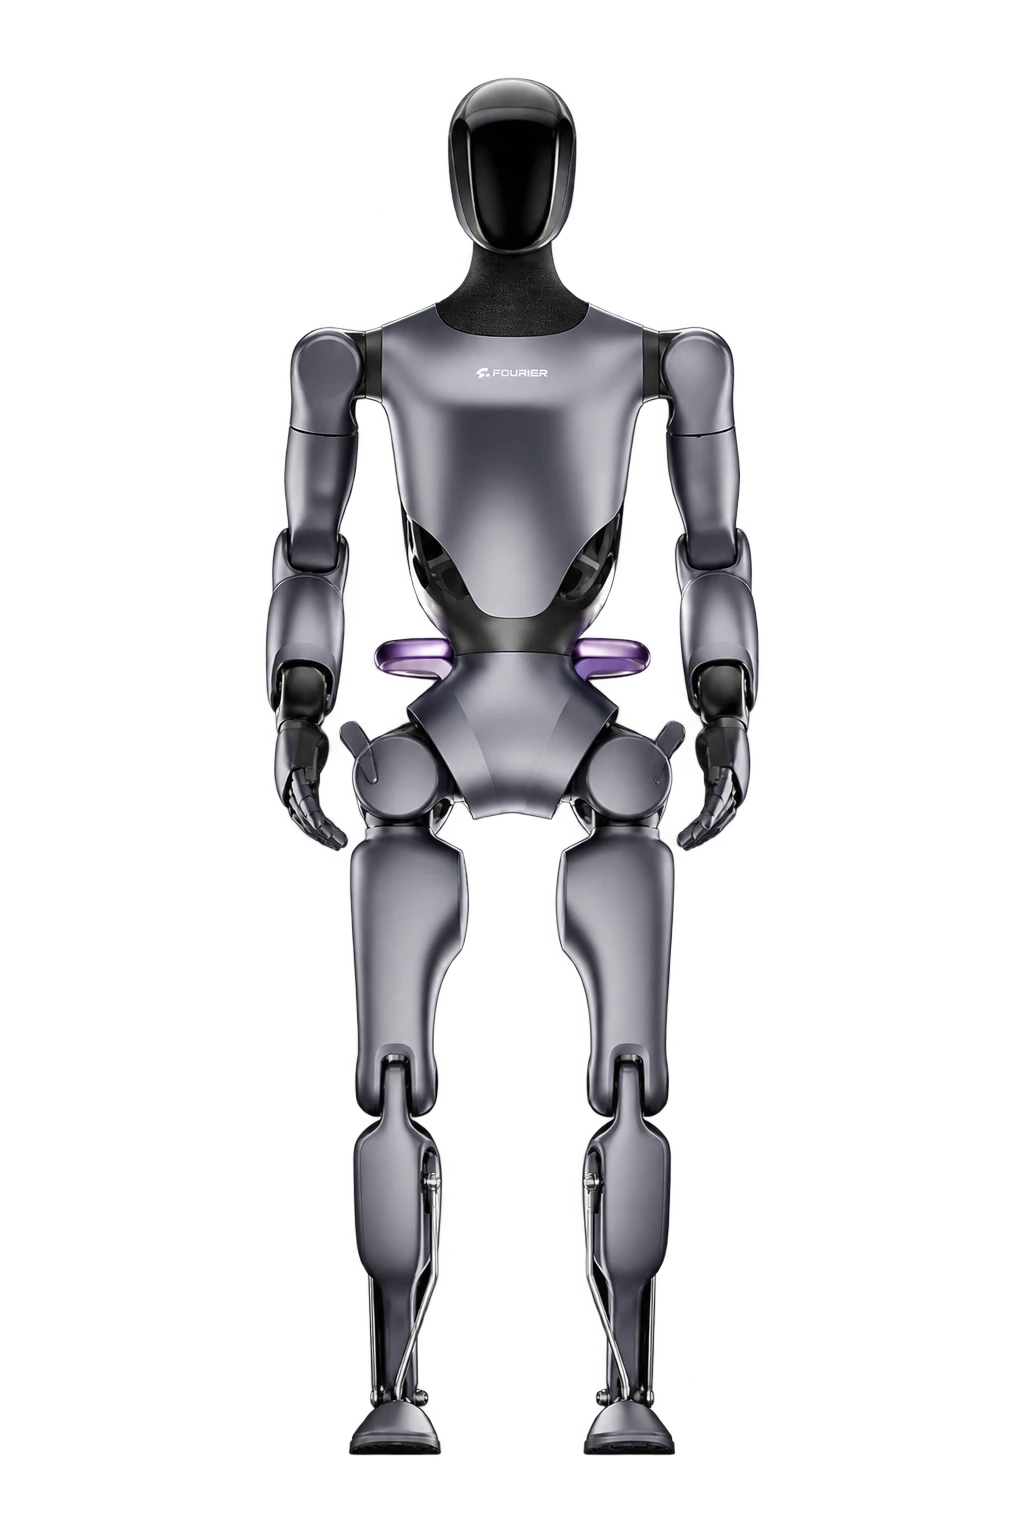
Pełnowymiarowa platforma badawcza z wymienną baterią i wariantami dłoni do eksperymentów manipulacji.
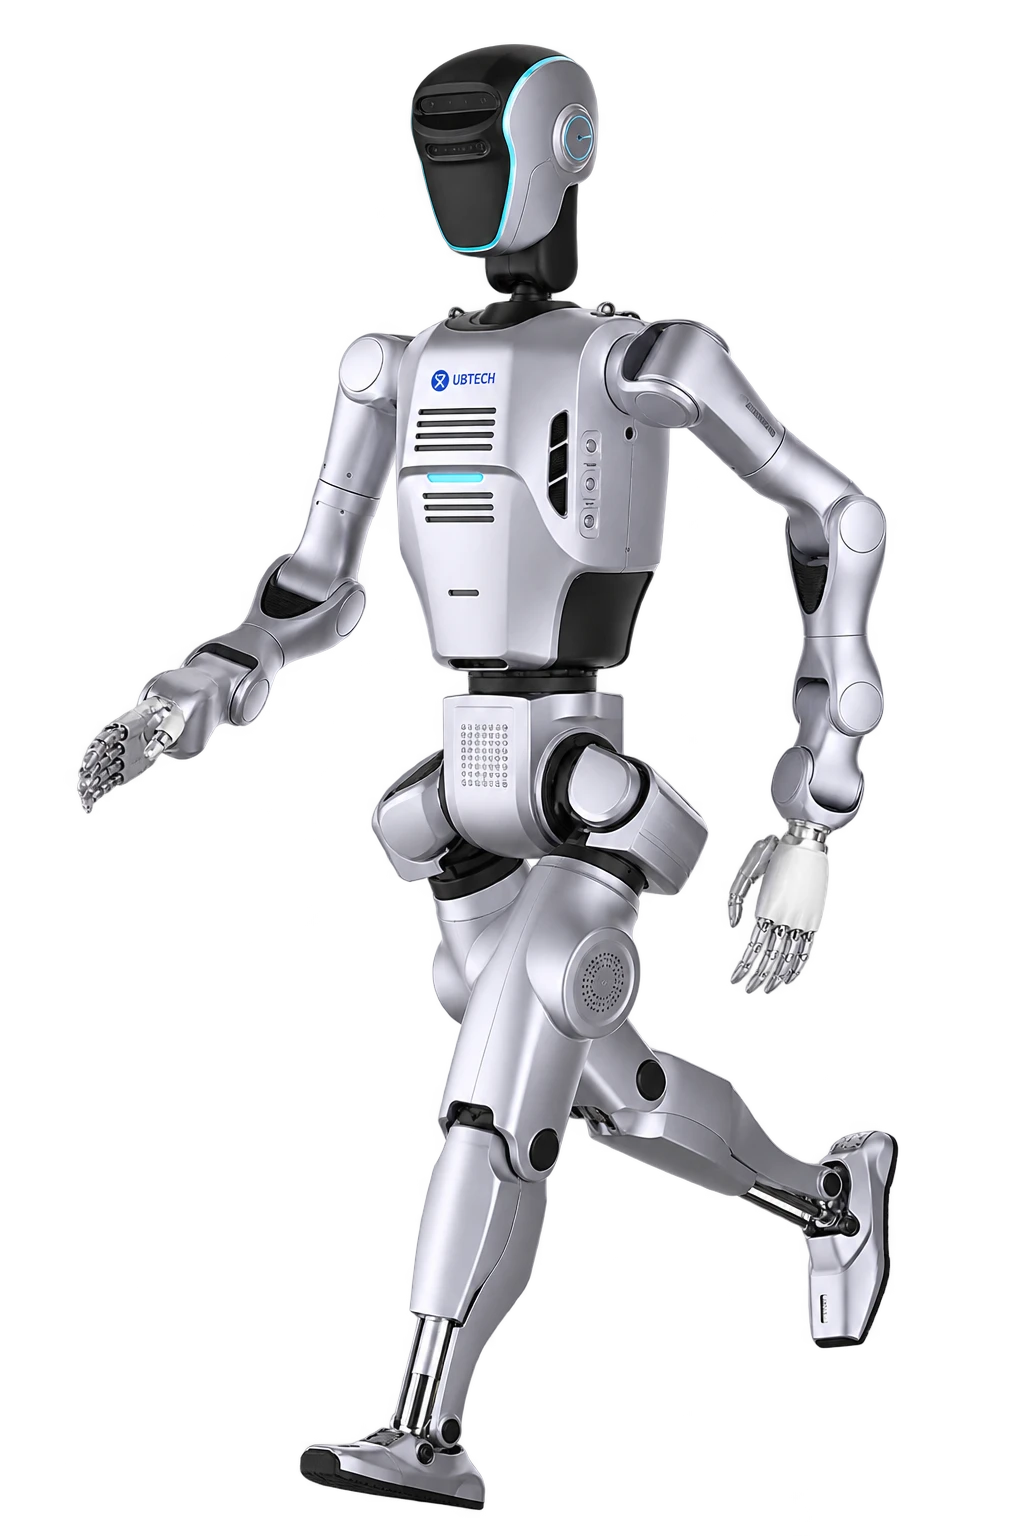
Odrębna konfiguracja rodziny H1 z rozbudowanymi ramionami i nogami do badań ruchu oraz manipulacji.
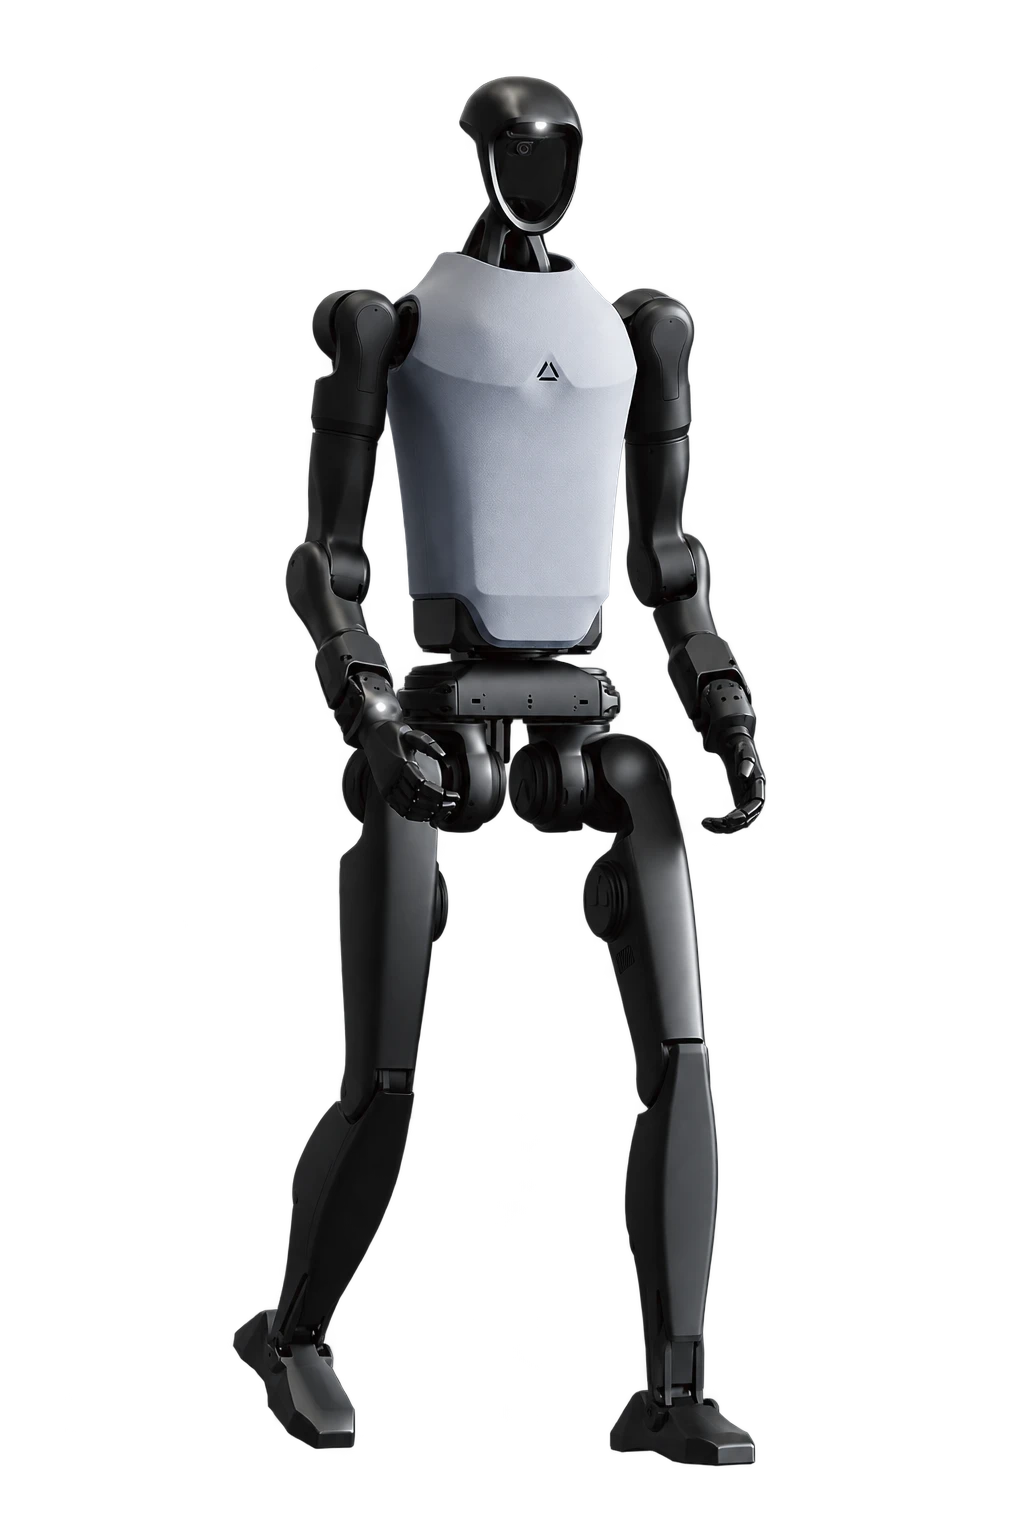
Dwunożna konfiguracja rodziny 4NE1 do rozwoju manipulacji i współpracy z ludźmi. Wyposażenie oraz zakres sterowania wymagają potwierdzenia.
Rodzina pełnowymiarowych humanoidów z edycjami Basic, Open Source, Pro i Max. Zakres sterowania oraz wyposażenie zależą od wersji.
Cięgna i mikrosiłowniki w dłoniach 12-DoF należą do najbardziej obciążonych podzespołów. W pracy ciągłej rekomendujemy posiadanie 1 zapasowej pary dłoni w magazynie utrzymania ruchu i przegląd co 1 500 godzin pracy.
Używamy Google Analytics 4, żeby wiedzieć, które zestawienia i karty robotów są czytane. Włączamy je tylko za Twoją zgodą. Szczegóły w polityce prywatności.