ZESTAWIENIE PORÓWNAWCZE CEN I DOSTĘPNOŚCI W POLSCE
| Model | Cena Landed Cost PL (szacunkowo, z cłem) | Status dostawy | Kanał dystrybucji |
|---|---|---|---|
| Robotiq 2F-85 (Elektryczny 2-szczękowy) | od 19 500 PLN | Magazyn PL (48h) | Autoryzowana sieć Robotiq Polska |
| OnRobot 2FG7 (IP67, siła do 140 N) | od 17 800 PLN | Dostępny od ręki | Oficjalny dystrybutor OnRobot PL |
| OnRobot VGC10 (Podciśnieniowy bezsprężarkowy) | od 22 500 PLN | Dostępny od ręki | Oficjalny dystrybutor OnRobot PL |
| Piab piCOBOT (Próżniowy COAX do kartonów) | od 18 200 PLN | Dostawa 5-10 dni | Piab Polska Sp. z o.o. |
| Schunk Co-act EGP-C (Certyfikat ISO/TS 15066) | od 24 900 PLN | Dostawa 10-14 dni | Schunk Intec Polska |
Czym jest końcówka robocza EOAT i dlaczego decyduje o sukcesie stacji z cobotem?
Końcówka robocza EOAT (End-of-Arm Tooling) to element mechatroniczny montowany na kołnierzu narzędziowym nadgarstka robota (zgodnie ze standardem ISO 9409-1), stanowiący bezpośredni fizyczny interfejs między ramieniem a manipowanym produktem.
Nawet najbardziej precyzyjny cobot staje się bezużyteczny bez odpowiednio dobranego chwytaka. W praktyce inżynierskiej aż 70% problemów z niezawodnością stacji zrobotyzowanych wynika ze złego doboru technologii chwytania, nieuwzględnienia tolerancji geometrycznych detali, zabrudzeń powierzchni lub przekroczenia dopuszczalnych momentów bezwładności nadgarstka.
W 2026 roku rynek osprzętu do cobotów w Europie Środkowej został zdominowany przez czterech wyspecjalizowanych producentów: OnRobot, Schunk, Robotiq oraz Piab.
Jakie są wady i zalety chwytaków serwoelektrycznych (Robotiq 2F vs OnRobot 2FG7)?
Chwytaki elektryczne wyposażone w silniki krokowe lub bezszczotkowe serwomotory ze zintegrowaną śrubą toczną stanowią najbardziej uniwersalne rozwiązanie w aplikacjach montażu, kontroli jakości oraz obsługi obrabiarek CNC.
Kluczowe zalety chwytaków serwoelektrycznych:
Precyzyjna kontrola siły: Możliwość programowego ustawienia siły ścisku w zakresie od 20 do 235 N z dokładnością do pojedynczych niutonów. Pozwala to na bezpieczne manipulowanie delikatnymi elementami z tworzyw, szkła czy cienkościennych odlewów aluminiowych bez ryzyka ich odkształcenia.
Regulowany skok szczęk i sprzężenie zwrotne: Operator może zdefiniować dowolną pozycję otwarcia i zamknięcia. Dodatkowo chwytak wysyła sygnał 'Part Grip Detected' potwierdzający prawidłowe pochwycenie detalu lub informujący o jego braku (eliminacja zewnętrznych czujników obecności).
Brak konieczności instalacji pneumatycznej: Urządzenie zasilane jest bezpośrednio ze złącza M8/M12 na nadgarstku cobota (24V DC), co eliminuje konieczność prowadzenia węży sprężonego powietrza wzdłuż ramienia.
- Robotiq 2F-85 / 2F-140: Standard przemysłowy w paletyzacji i CNC, skok szczęk 85 mm lub 140 mm, siła do 235 N, wysoka odporność na zabrudzenia.
- OnRobot 2FG7: Kompaktowy chwytak o wysokim stopniu szczelności IP67, wąski profil ułatwiający wejście w ciasną przestrzeń imadła maszynowego, siła chwytu do 140 N.
- Schunk EGH: Certyfikowany chwytak ze zintegrowaną listwą LED statusu, elastyczny skok do 80 mm, idealny do montażu precyzyjnego w cleanroomach.
Kiedy wybrać chwytak podciśnieniowy bezsprężarkowy (OnRobot VGC10 vs Piab piCOBOT)?
W aplikacjach pakowania kartonów, paletyzacji, przenoszenia puszek, butelek i blach podciśnienie pozostaje najwydajniejszą metodą chwytania. Tradycyjne układy próżniowe wymagały jednak centralnej instalacji sprężonego powietrza o wysokiej wydajności oraz głośnych generatorów eżektorowych.
Przełomem w robotyce współpracującej stały się chwytaki próżniowe z wbudowanymi pompami elektrycznymi lub zintegrowanymi minieżektorami:
OnRobot VGC10 i VG10: Chwytaki w pełni elektryczne, wytwarzające podciśnienie za pomocą wbudowanych pomp membranowych. Nie wymagają zewnętrznego źródła sprężonego powietrza. Posiadają podwójne kanały próżniowe, co pozwala na niezależne sterowanie lewą i prawą stroną głowicy (np. pobieranie dwóch pudełek jednocześnie).
Piab piCOBOT: Zaawansowany chwytak bazujący na opatentowanej technologii eżektorowej Piab COAX. Wymaga doprowadzenia sprężonego powietrza, jednak zużywa go o 50% mniej niż standardowe eżektory Venturiego, generując przepływ podciśnienia niezbędny do bezpiecznego chwytania nieszczelnych, porowatych kartonów z tektury falistej.
Czym charakteryzują się certyfikowane chwytaki Co-act (Schunk EGP-C) wg ISO/TS 15066?
Zgodnie z wymaganiami specyfikacji technicznej ISO/TS 15066, narzędzie robocze cobota nie może posiadać ostrych krawędzi, naroży o promieniu mniejszym niż 5 mm ani punktów zgniotu mogących uwięzić palce operatora.
Seria Schunk Co-act (np. Co-act EGP-C) to pierwsze na świecie chwytaki z certyfikatem DGUV (Niemieckiego Ubezpieczenia Społecznego od Wypadków).
Wszystkie elementy obudowy posiadają zaokrąglone krawędzie wykonane z elastomerów absorbujących energię uderzenia, a szczeliny między ruchomymi szczękami zostały zabezpieczone elastycznymi fartuchami ochronnymi. Wbudowana elektronika stale monitoruje prąd silnika, uniemożliwiając przekroczenie biomechanicznego limitu nacisku 140 N na palce operatora nawet w przypadku awarii oprogramowania nadrzędnego.
Czym jest współczynnik redukcji udźwigu (Payload Loss Factor) i jak go obliczyć?
Kluczowym błędem w projektowaniu stacji z cobotem jest nieuwzględnienie masy samego chwytaka oraz przesunięcia środka ciężkości narzędzia (Center of Gravity - CoG) względem kołnierza nadgarstka.
Jeżeli cobot posiada nominalny udźwig 10 kg, a zamontowany zestaw chwytakowy (płyta adaptacyjna + podwójny chwytak serwo + kable) waży 1,8 kg, to maksymalna dopuszczalna masa przenoszonego detalu wynosi zaledwie 8,2 kg.
Co więcej, jeżeli środek ciężkości detalu odsunięty jest od osi kołnierza o więcej niż 150-200 mm, dopuszczalny udźwig musi zostać dodatkowo zredukowany o kolejne 15-30% w celu zabezpieczenia przekładni falowych (Harmonic Drive) przed przeciążeniem momentem gnącym.
Zweryfikuj wnioski z raportu na parametrach własnego zakładu
Skorzystaj z naszych kalkulatorów TCO/ROI, planera części zamiennych BOM (36 mies.) lub porównywarki modeli na żywo.
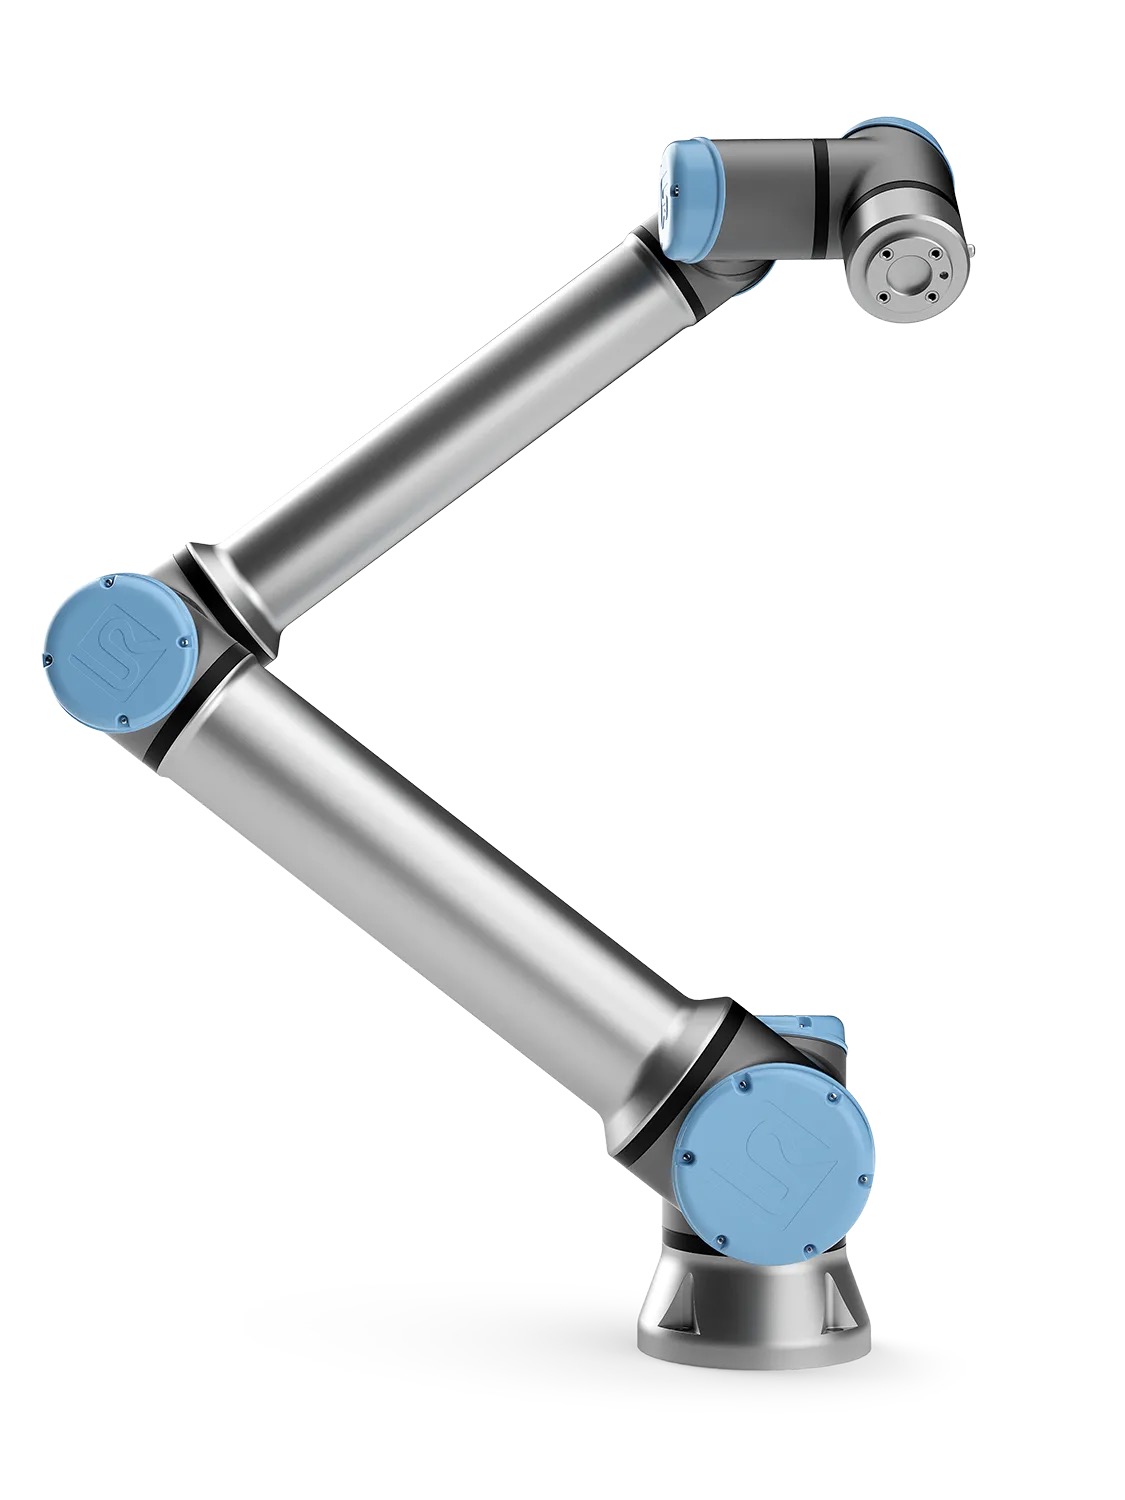
UR10e
UR10e marki Universal Robots A/S (Dania) to zaawansowany cobot przemysłowy o udźwigu nominalnym 12.5 kg i masie 28.0 kg. Zaprojektowany z myślą o aplikacjach wymagających wysokiej powtarzalności oraz stabilności operacyjnej z czasem pracy do 8.0 h.
Powiązane analizy inżynieryjne
Czy warto kupić robota humanoidalnego w 2026 roku? Analiza ROI, leasing, RaaS i prognoza cen do 2030
Chłodna kalkulacja biznesowa: dla kogo zakup humanoida w 2026 roku to pewny zysk z inwestycji, a kto powinien poczekać? Analiza kosztów RaaS, leasingu operacyjnego i trendu spadku cen o 40% rocznie.
Ewolucja TechnologiiHistoria robotów humanoidalnych: od Elektro i ASIMO po Figure 03 i Atlas Electric
Przełomowe momenty w rozwoju robotyki dwunożnej: Elektro z 1939 r., WABOT-1 na Uniwersytecie Waseda, 30 lat ewolucji Hondy ASIMO, hydraulika Boston Dynamics i rewolucja Physical AI w 2026 r.
Cenniki i FinansowanieIle kosztuje cobot w Polsce w 2026 roku? Kompletny cennik ramion, osprzętu i wdrożenia B2B
Szczegółowy cennik robotów współpracujących (cobotów) w Polsce w 2026 roku. Sprawdź koszty ramion 3-30 kg, chwytaków, integracji PLC, leasingu B2B oraz ulgi podatkowej na robotyzację CIT.
Wdrożenia PrzemysłoweKrytyczne części zamienne humanoida: Co najczęściej ulega zużyciu i jak zaplanować magazyn
Zestawienie podzespołów o najkrótszym interwale MTBF w robotach humanoidalnych i czworonożnych: od gumowych podeszew i wiązek przegubowych High-Flex po siłowniki kolanowe i pakiety Li-ion.
Ceny i FinanseNajtańszy robot humanoidalny w 2026 roku: Unitree R1 za $4,900 – czy to zabawka czy narzędzie edukacyjne?
Czy robot humanoidalny za 18 000 - 25 000 PLN netto nadaje się do czegokolwiek poza pokazem? Analiza możliwości Unitree R1, pułapek braku rąk zręcznościowych i kosztów ukrytych.
Standardy i BezpieczeństwoNorma ISO/TS 15066 i bezpieczeństwo cobota: Progi biomechaniczne, ocena ryzyka i certyfikacja CE w Polsce
Techniczny i prawny przewodnik po specyfikacji ISO/TS 15066 w polskim przemyśle. Poznaj dopuszczalne limity siły (N) i nacisku (N/cm2) dla 29 partii ciała, metodykę pomiarów biofantomowych oraz zasady nadania znaku CE.
Wdrożenia i AplikacjeObsługa obrabiarek CNC cobotem: Czas cyklu, podwójne chwytaki i zwrot z inwestycji (TCO) w 8 miesięcy
Przewodnik wdrożeniowy automatyzacji frezarek i tokarek CNC przy użyciu cobotów. Analiza podwójnych chwytaków EOAT, interfejsów sygnałowych I/O, wskaźnika OEE oraz realnego TCO i ROI w polskich zakładach obróbki skrawaniem.
Cenniki i FinansowanieUlga na robotyzację w praktyce: Jak odliczyć 150% kosztów cobota i paletyzacji (art. 38eb CIT). Przewodnik podatkowy B2B
Praktyczny przewodnik po uldze na robotyzację (art. 38eb CIT). Jak legalnie odliczyć 150% wydatków na cobota paletyzującego, chwytak, kolumnę windową, wdrożenie i szkolenia. Poznaj interpretacje KIS i formalną checklistę.
Rankingi i ZestawieniaRanking robotów humanoidalnych 2026: Top 10 modeli na świecie i w Polsce według Evidence Score
Niezależny ranking 10 czołowych platform humanoidalnych 2026 roku. Oceniamy udokumentowane godziny pracy w fabrykach, dojrzałość SDK, certyfikację CE/ISO i realną dostępność w Polsce.
Baza WiedzyRobot humanoidalny: co to jest, jak działa i gdzie pracuje w 2026 roku? Przewodnik IFR i B2B
Definicja robota humanoidalnego wg IFR, anatomia mechatroniczna (22-52 DoF), sensoryka LiDAR i kamery głębi oraz różnice między humanoidem, androidem a cobotem stacjonarnym.
Społeczeństwo i OpiekaRobot humanoidalny dla seniora: Opieka, samotność, asysta domowa i ramy prawne w Polsce
Czy robot może zaopiekować się starszą osobą? Analiza możliwości asystentów humanoidalnych w domach opieki, detekcja upadków, przypominanie o lekach i status wyrobu medycznego w Polsce.
Robotyka DomowaRobot humanoidalny w domu: Czy posprząta mieszkanie i ugotuje obiad w 2026 roku? Testy realne
Weryfikacja obietnic o robotach domowych. Wyniki 420 prób Figure w 30 domach, model 1X NEO za 20 000 USD i realny czas składania prania, zmywania naczyń oraz ścielenia łóżka.
Przemysł i ProdukcjaRobot humanoidalny w fabryce samochodów: Case study wdrożeń w BMW, Mercedes-Benz, NIO i Tesla
Rzeczywiste wnioski z testów fabrycznych robotów humanoidalnych w zakładach motoryzacyjnych. Czas cyklu, awaryjność MTBF, zadania montażowe i integracja z systemami MES.
Usługi i HospitalityRobot humanoidalny w sklepie, hotelu i szpitalu: Recepcja, concierge, logistyka lekowa i audyt ROI
Gdzie humanoidy w branży hospitality i healthcare przynoszą realną stopę zwrotu? Recepcja hotelowa, transport próbek laboratoryjnych i obsługa klienta w retailu.
Doradztwo ZakupoweRobot pies czy humanoid: Co wybrać do szkoły, na uczelnię i do firmy w 2026 roku?
Czworonóg czy maszyna dwunożna? Analiza stabilności (4 punkty podparcia vs bipedalizm), kosztów zakupu (9 900 PLN vs 79 900 PLN), ładowności i odporności na upadki w polskich warunkach.
Edukacja i NaukaRoboty humanoidalne na uczelniach w Polsce: PW, AGH, PŁ, PWr – granty badawcze, laboratoria i wyzwania
Jak polskie uczelnie techniczne wykorzystują roboty humanoidalne w badaniach nad sztuczną inteligencją? Finansowanie z grantów MEiN/NCN, integracja z ROS 2 i bariery zakupowe w zamówieniach publicznych.
Pojedynki TytanówTesla Optimus vs Boston Dynamics Atlas: Starcie wizji masowej produkcji z mistrzostwem mechatroniki
Zestawienie dwóch najbardziej zaawansowanych humanoidów świata: zoptymalizowanego pod wielkoseryjną produkcję Tesla Optimus z legendarnym elektrycznym Boston Dynamics Atlas (IP65, 360 DoF).
Porównania B2BUnitree G1 vs 1X NEO vs Figure 03: Porównanie 3 generacji humanoidów (Hardware, AI, Ceny)
Zestawienie trzech odmiennych filozofii robotyki: chińska masowa produkcja Unitree G1 (79 900 PLN), bezpieczny domowy asystent 1X NEO (30 kg) oraz fabryczna autonomia neuronowa Figure 03.
Porównania CobotówUR10e vs Fanuc CRX-10iA vs Doosan M1013: Trzy filary paletyzacji i obsługi CNC. Wielki test mechatroniczny
Mechatroniczne porównanie trzech najpopularniejszych cobotów 10 kg w Polsce: Universal Robots UR10e, Fanuc CRX-10iA oraz Doosan M1013. Sprawdź powtarzalność ISO 9283, sensory siły, interfejsy i koszty wdrożenia.
B+R i OprogramowanieArchitektura ROS 2, NVIDIA Isaac Lab i transfer Sim-to-Real w robotach humanoidalnych
Przewodnik dla zespołów R&D i laboratoriów akademickich: jak wygląda współczesny stos programistyczny humanoida od symulacji w MuJoCo i NVIDIA Isaac Lab po wdrożenie polityki RL na układzie Jetson Orin.
Serwis i EksploatacjaAkumulatory Li-ion w humanoidach: przepisy transportowe UN3481/UN3480, degradacja i bezpieczeństwo
Pakiety bateryjne robotów humanoidalnych przekraczają próg 100 Wh (często 800–2000 Wh), co klasyfikuje je jako towary niebezpieczne Class 9 ADR/IATA. Sprawdź, jak legalnie transportować, ładować i utylizować baterie.
Inżynieria WdrożeńNormy bezpieczeństwa ISO 10218, ISO/TS 15066 i dynamiczne strefy LiDAR wokół humanoidów
Jak pogodzić pracę dwunożnego robota o masie 65 kg z wymogami Dyrektywy Maszynowej 2006/42/WE (oraz nowego Rozporządzenia Maszynowego UE 2023/1230)? Analizujemy separację prędkości i strefy bezpieczeństwa.
Inżynieria WdrożeńBezpieczeństwo i BHP przy pracy z robotem humanoidalnym: strefy pracy, żuraw asekuracyjny i E-Stop
Praktyczny przewodnik dla służb BHP i kierowników laboratoriów: jak wyznaczyć strefę buforową dla maszyny dwunożnej, kiedy suwnica asekuracyjna (Gantry) jest obowiązkowa i jak działa bezpieczne wygaszanie momentu (STO).
B+R i OprogramowanieDłonie zręczne (Dexterous Hands 11–22 DOF) vs chwytaki przemysłowe: co wybrać do humanoida?
Pięciopalczasta dłoń z czujnikami dotykowymi wygląda efektownie na filmach, ale w zadaniach przemysłowych często przegrywa z 2- lub 3-palczastym chwytakiem siłowym. Porównujemy koszty, trwałość i zastosowania.
Przewodnik ZakupowyGdzie kupić roboty Unitree w Polsce? x-kom vs Botland vs Megadron vs ROBOID B2B
Szczegółowe porównanie polskich kanałów sprzedaży robotów Unitree G1, Go2 i H2. Warunki gwarancji, czas dostawy, leasing B2B i wsparcie techniczne.
Inżynieria WdrożeńRobot humanoidalny vs wózek AMR i cobot stacjonarny: macierz decyzyjna ROI dla fabryk
Kiedy inwestycja w dwunożnego humanoida ma przewagę nad klasycznym wózkiem AMR lub cobotem na postumencie? Porównujemy przepustowość, wymagania posadzkowe, koszty integracji gniazda oraz elastyczność przezbrajania linii.
Wdrożenia PrzemysłoweHumanoid w magazynie 3PL i fabryce: Jak przygotować 30-dniowy pilotaż (Proof of Concept)
Praktyczny przewodnik dla dyrektorów logistyki i produkcji: jak wybrać gniazdo testowe, jakie metryki KPI mierzyć podczas pilotażu i dlaczego standardowe pojemniki KLT są kluczem do sukcesu.
Serwis i EksploatacjaKalibracja punktów zerowych (Zero-Point) i IMU w humanoidach po kolizji lub transporcie
Nawet przesunięcie punktu zerowego enkodera o 0,4 stopnia w stawie skokowym powoduje asymetrię chodu, przegrzewanie kolana i utratę równowagi. Wyjaśniamy, kiedy i jak wykonuje się kalibrację kinematyczną humanoida.
Inżynieria WdrożeńProtokół odbioru technicznego FAT i SAT dla robota humanoidalnego — checklista 24 punktów
Jak odebrać robota humanoidalnego od dostawcy, aby nie podpisać protokołu na jednostkę z ukrytym dryfem IMU, luzem przekładni lub zablokowanym SDK? Przedstawiamy standard odbioru FAT/SAT stosowany przez inżynierów ROBOID.
B+R i OprogramowanieJak przygotować OPZ do przetargu PZP na robota humanoidalnego dla politechniki lub instytutu?
Praktyczny poradnik dla wydziałów mechatroniki, informatyki i automatyki: jak opisać przedmiot zamówienia (OPZ) zgodnie z ustawą PZP, aby uniknąć zakupu zamkniętej wersji konsumenckiej bez ROS 2 i części zamiennych.
Technologia i KodTeleoperacja VR a pełna autonomia VLA: Jak czytać filmy demonstracyjne producentów
Większość spektakularnych filmów, na których humanoid składa koszulki lub nalewa napoje, powstaje z udziałem teleoperacji lub uczenia przez naśladowanie. Wyjaśniamy różnicę między sterowaniem ruchowym a autonomią zadaniową.
Finansowanie i RaaSUlga na robotyzację (CIT) i amortyzacja robota humanoidalnego w Polsce — przewodnik księgowo-techniczny
Jak sklasyfikować robota humanoidalnego w KŚT (grupa 489) oraz jakie warunki techniczne musi spełniać maszyna wraz z oprogramowaniem i osprzętem, aby zakwalifikować wydatek do ulgi na robotyzację lub ulgi B+R?
Serwis i EksploatacjaUmowa serwisowa SLA dla robota humanoidalnego: diagnostyka zdalna ROS 2 vs serwis On-Site
Ponad 65% zgłoszeń serwisowych w robotach humanoidalnych dotyczy błędów kalibracji, konfiguracji DDS lub anomalii BMS, które można rozwiązać zdalnie w 4 godziny. Jak dobrać poziom umowy SLA (Bronze, Silver, Gold)?
Finansowanie i RaaSWynajem krótkoterminowy (RaaS / Event) robota humanoidalnego na targi, konferencje i testy
Planujesz pokaz robota humanoidalnego na targach branżowych, konferencji technologicznej lub 14-dniowy pilotaż w fabryce? Sprawdź koszty wynajmu z operatorem, wymagania logistyczne i scenariusz prezentacji.
Ceny i FinanseIle naprawdę kosztuje robot humanoidalny w Polsce w 2026 roku? Analiza cen w PLN i TCO
Kompleksowy przegląd cen robotów humanoidalnych w polskich sklepach: od Unitree G1 (79 900 PLN) po przemysłowe systemy Digit ($200 000). Poznaj ukryte koszty wdrożenia, serwisu i energii.
Analiza Rynku i KosztyIle kosztuje utrzymanie robota humanoidalnego? Analiza TCO 36 miesięcy, baterie i przeglądy
Cena zakupu (CAPEX) to średnio 72% trzyletniego budżetu posiadania humanoida. Sprawdzamy realne koszty zużycia akumulatorów Li-ion, przeglądów co 500h, kalibracji stawów oraz części ścieralnych w Polsce.
Finansowanie i PrawoLeasing operacyjny, wynajem czy zakup? Jak sfinansować humanoida w polskiej firmie
Porównanie 4 modeli finansowania robotów humanoidalnych w Polsce: zakup CAPEX z ulgą na robotyzację, leasing operacyjny 24–60 miesięcy, najem krótkoterminowy na testy PoC oraz kontrakty RaaS.
Technologia i KodUnitree G1 Standard vs Edu U1-U9: Pułapka braku SDK w wersji podstawowej
Zanim zamówisz Unitree G1 za 79 900 PLN z myślą o pisaniu kodu w Pythonie lub ROS2, poznaj ograniczenia sprzętowe wersji Standard i różnice względem serii Edu.