ZESTAWIENIE PORÓWNAWCZE CEN I DOSTĘPNOŚCI W POLSCE
| Model | Cena Landed Cost PL (szacunkowo, z cłem) | Status dostawy | Kanał dystrybucji |
|---|---|---|---|
| Audyt BMS i rezystancji ogniw Li-ion | Delta napięć cel < 15 mV | Pomiar pod obciążeniem spoczynkowym i w marszu | Odrzucenie pakietu przy rozbalansowaniu > 30 mV |
| Weryfikacja luzu przekładni i Zero-Point | Odchyłka bazowa < 0,05 rad | Test w ramie pomiarowej na wszystkich osiach J1–Jn | Zapis macierzy kalibracyjnej do pamięci kontrolera |
| Test cieplny 45 min (Continuous Gait Stress) | Temp. uzwojeń < 72°C | Logowanie /joint_states i prądów fazowych w ROS 2 | Złota sygnatura referencyjna w pliku rosbag2 |
| Test bezpieczeństwa STO / E-Stop i SDK | Czas reakcji < 80 ms | Weryfikacja przycisku bezprzewodowego i API DDS | Podpisanie protokołu końcowego SAT z operatorem |
Dlaczego odbiór humanoida różni się od odbioru klasycznego ramienia 6-osiowego?
Klasyczny robot przemysłowy przykręcony do betonowego fundamentu jest odbierany głównie pod kątem powtarzalności pozycjonowania (np. ±0,03 mm) oraz poprawności sygnałów I/O z PLC. W przypadku robota humanoidalnego kluczowe znaczenie ma integralność dynamiczna całego łańcucha kinematycznego, stan ogniw Li-ion po transporcie morskim lub lotniczym oraz precyzja kalibracji czujników inercyjnych (IMU).
Podpisanie protokołu odbioru końcowego (SAT — Site Acceptance Test) bez wykonania testu cieplnego pod obciążeniem sprawia, że ewentualne wady fabryczne cewki stojana lub przekładni planetarnej wychodzą na jaw dopiero podczas pierwszego tygodnia intensywnej pracy.
Kluczowe punkty pomiarowe w procedurze SAT (Site Acceptance Test)
Podczas każdego uruchomienia w zakładzie klienta lub laboratorium uczelnianym zespół ROBOID wykonuje 24-punktowy protokół pomiarowy obejmujący cztery bloki:
- Blok 1 — Audyt energetyczny i BMS: odczyt rezystancji wewnętrznej każdego ogniwa w pakiecie bateryjnym, weryfikacja balansu napięć (dopuszczalna delta < 15 mV) oraz test stacji dokującej.
- Blok 2 — Kalibracja Zero-Point i luzy przekładni: pomiar histerezy kątowej na stawach biodrowych, kolanowych i barkowych oraz weryfikacja macierzy offsetów enkoderów absolutnych.
- Blok 3 — Test stresu termicznego (45 min chodu ciągłego): rejestracja wykresu temperatur uzwojeń wszystkich napędów QDD w ROS 2 (/joint_states) — odrzucenie jednostki w przypadku anomalii cieplnej przekraczającej 75°C na pojedynczym stawie.
- Blok 4 — Test bezpieczeństwa E-Stop i komunikacji SDK: pomiar czasu zatrzymania awaryjnego z przycisku bezprzewodowego oraz weryfikacja otwartości interfejsu DDS/ROS 2.
Dokumentacja przekazywana po odbiorze SAT
Po pomyślnym przejściu testów zamawiający otrzymuje podpisany Paszport Techniczny Jednostki wraz z zapisem referencyjnego pliku rosbag2 z dnia odbioru. Stanowi on tzw. złotą sygnaturę drgań i prądów fazowych, do której porównywane są parametry robota podczas kolejnych przeglądów po 250h, 500h i 1000h pracy.
Jak napisać protokół SAT, który da się wyegzekwować
Protokół odbioru jest wart tyle, ile zawarte w nim liczby. Dla humanoida trzeba zmierzyć co najmniej: powtarzalność odkładania detalu (odchyłka w milimetrach na 30 cykli), czas cyklu przy zadanym ładunku, drogę zatrzymania po zadziałaniu e-stopu, stabilność postawy przy wypchnięciu oraz zużycie energii na godzinę pracy w profilu docelowym. Unitree H1-2 (12 kg udźwigu, 27 stopni swobody, 178 cm, 465 000 PLN, status preorder) ma napędy, których powtarzalność warto sprawdzić właśnie na detalach z procesu, a nie na kostce wzorcowej.
Druga zasada: pomiar w obecności obu stron, z zapisem warunków (temperatura, podłoże, ładunek). Protokół bez tych danych jest nieodtwarzalny, a po pół roku nikt nie potrafi udowodnić, że maszyna pracowała inaczej niż w dniu odbioru.
Co zrobić z odchyleniami: próg akceptacji i konsekwencje
Każdy parametr w protokole potrzebuje progu i działania. Odchyłka powtarzalności powyżej 5 mm przy odkładaniu detalu to nie „drobiazg do poprawy” — to blokada odbioru, bo proces będzie generował braki. Czas cyklu dłuższy o 15% od zadeklarowanego oznacza korektę wyceny wdrożenia albo wymianę konfiguracji.
Trzecia kolumna to termin. Protokół powinien przewidywać, że odchylenia są usuwane w ustalonym czasie, a jeśli nie zostaną — zamawiający ma prawo wstrzymać płatność lub zwrócić maszynę. Bez tego zapisu odbiór zamienia się w negocjację, w której dostawca ma przewagę, bo sprzęt już stoi w zakładzie.
FAT czy SAT: co sprawdzać u producenta, a co u siebie
Testy fabryczne (FAT) weryfikują, że maszyna opuszcza zakład zgodnie ze specyfikacją: kalibracja, działanie stawów, komunikacja, podstawowe funkcje bezpieczeństwa. Testy na miejscu (SAT) sprawdzają coś innego — czy robot działa w twojej hali, z twoim podłożem, twoim systemem zleceń i twoim zespołem. Zamawiający często łączą oba etapy, a potem nie potrafią wskazać, czy problem jest w sprzęcie, czy w integracji.
Praktyczna różnica: FAT można przeprowadzić zdalnie, z transmisją obrazu i zapisem logów; SAT wymaga obecności fizycznej i udziału operatorów, którzy będą pracować z maszyną na co dzień. Jeśli w SAT uczestniczy tylko dział zakupów, odbiór przechodzi, a wdrożenie i tak się zatrzymuje po dwóch tygodniach — bo operatorzy nie potrafią uruchomić maszyny bez pomocy.
Zweryfikuj wnioski z raportu na parametrach własnego zakładu
Skorzystaj z naszych kalkulatorów TCO/ROI, planera części zamiennych BOM (36 mies.) lub porównywarki modeli na żywo.
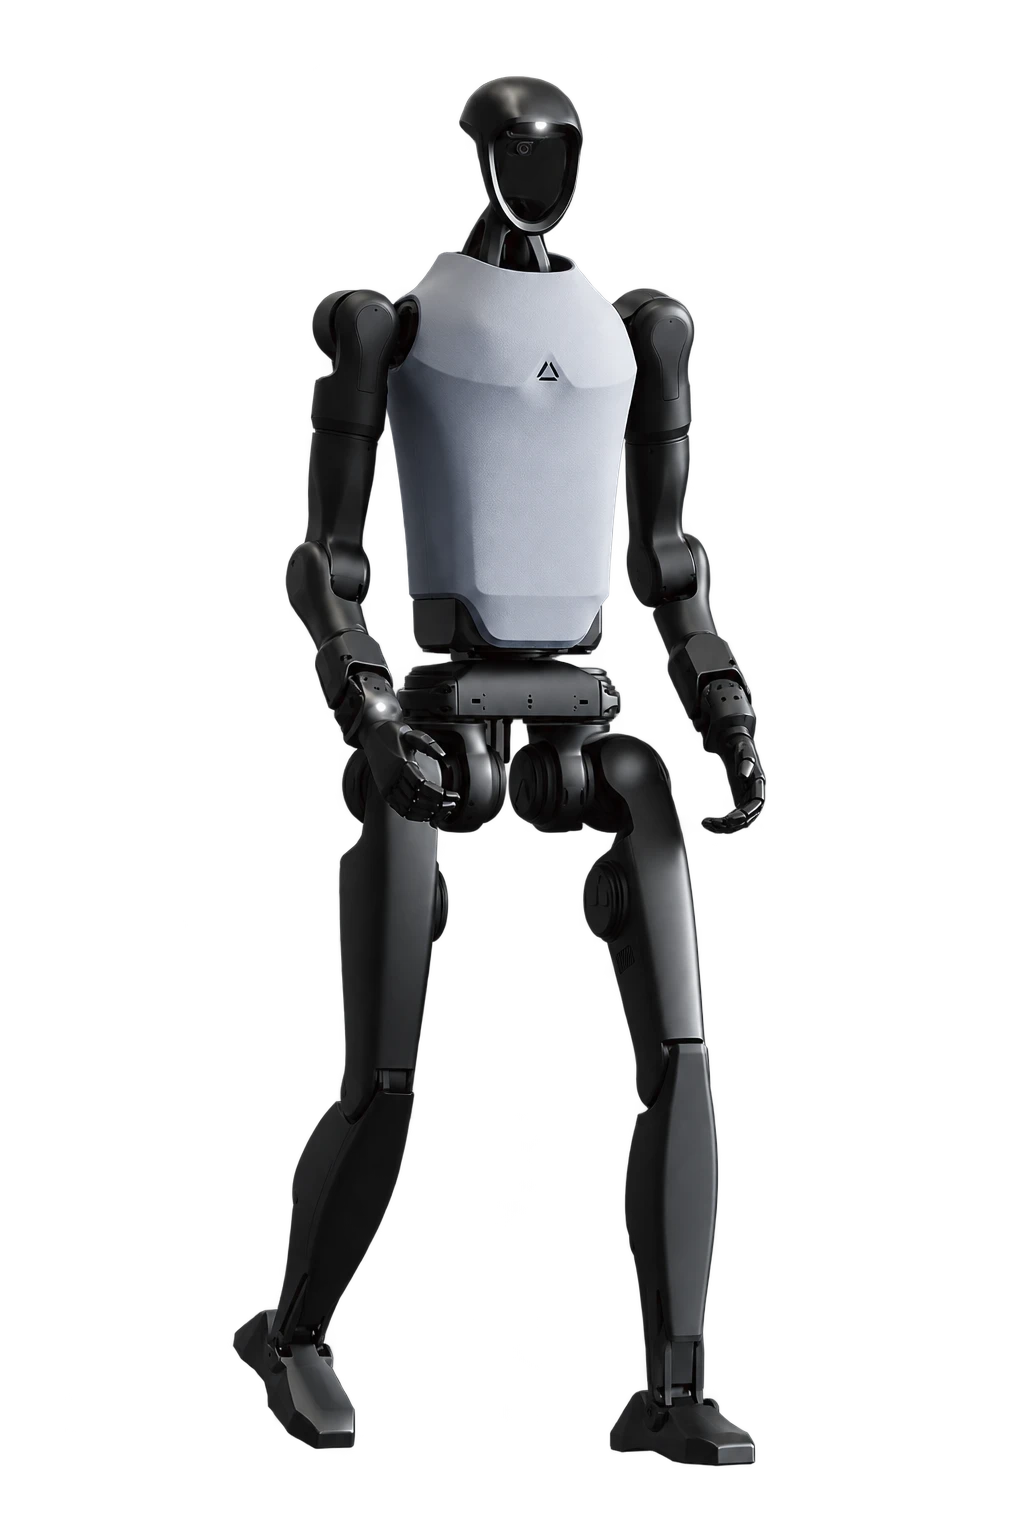
Unitree H1-2
Odrębna konfiguracja rodziny H1 z rozbudowanymi ramionami i nogami do badań ruchu oraz manipulacji.
Powiązane analizy inżynieryjne
Chwytaki do cobotów OnRobot, Schunk, Robotiq i Piab: Wielki benchmark EOAT 2026. Podciśnienie vs Serwoelektryka
Porównanie technologii chwytakowych do robotów współpracujących (EOAT). Sprawdź różnice między chwytakami elektrycznymi serwo, podciśnieniowymi bezsprężarkowymi a pneumatycznymi Co-act wg ISO/TS 15066.
Ceny i FinanseCzy warto kupić robota humanoidalnego w 2026 roku? Analiza ROI, leasing, RaaS i prognoza cen do 2030
Chłodna kalkulacja biznesowa: dla kogo zakup humanoida w 2026 roku to pewny zysk z inwestycji, a kto powinien poczekać? Analiza kosztów RaaS, leasingu operacyjnego i trendu spadku cen o 40% rocznie.
Ewolucja TechnologiiHistoria robotów humanoidalnych: od Elektro i ASIMO po Figure 03 i Atlas Electric
Przełomowe momenty w rozwoju robotyki dwunożnej: Elektro z 1939 r., WABOT-1 na Uniwersytecie Waseda, 30 lat ewolucji Hondy ASIMO, hydraulika Boston Dynamics i rewolucja Physical AI w 2026 r.
Cenniki i FinansowanieIle kosztuje cobot w Polsce w 2026 roku? Kompletny cennik ramion, osprzętu i wdrożenia B2B
Szczegółowy cennik robotów współpracujących (cobotów) w Polsce w 2026 roku. Sprawdź koszty ramion 3-30 kg, chwytaków, integracji PLC, leasingu B2B oraz ulgi podatkowej na robotyzację CIT.
Wdrożenia PrzemysłoweKrytyczne części zamienne humanoida: Co najczęściej ulega zużyciu i jak zaplanować magazyn
Zestawienie podzespołów o najkrótszym interwale MTBF w robotach humanoidalnych i czworonożnych: od gumowych podeszew i wiązek przegubowych High-Flex po siłowniki kolanowe i pakiety Li-ion.
Ceny i FinanseNajtańszy robot humanoidalny w 2026 roku: Unitree R1 za $4,900 – czy to zabawka czy narzędzie edukacyjne?
Czy robot humanoidalny za 18 000 - 25 000 PLN netto nadaje się do czegokolwiek poza pokazem? Analiza możliwości Unitree R1, pułapek braku rąk zręcznościowych i kosztów ukrytych.
Standardy i BezpieczeństwoNorma ISO/TS 15066 i bezpieczeństwo cobota: Progi biomechaniczne, ocena ryzyka i certyfikacja CE w Polsce
Techniczny i prawny przewodnik po specyfikacji ISO/TS 15066 w polskim przemyśle. Poznaj dopuszczalne limity siły (N) i nacisku (N/cm2) dla 29 partii ciała, metodykę pomiarów biofantomowych oraz zasady nadania znaku CE.
Wdrożenia i AplikacjeObsługa obrabiarek CNC cobotem: Czas cyklu, podwójne chwytaki i zwrot z inwestycji (TCO) w 8 miesięcy
Przewodnik wdrożeniowy automatyzacji frezarek i tokarek CNC przy użyciu cobotów. Analiza podwójnych chwytaków EOAT, interfejsów sygnałowych I/O, wskaźnika OEE oraz realnego TCO i ROI w polskich zakładach obróbki skrawaniem.
Cenniki i FinansowanieUlga na robotyzację w praktyce: Jak odliczyć 150% kosztów cobota i paletyzacji (art. 38eb CIT). Przewodnik podatkowy B2B
Praktyczny przewodnik po uldze na robotyzację (art. 38eb CIT). Jak legalnie odliczyć 150% wydatków na cobota paletyzującego, chwytak, kolumnę windową, wdrożenie i szkolenia. Poznaj interpretacje KIS i formalną checklistę.
Rankingi i ZestawieniaRanking robotów humanoidalnych 2026: Top 10 modeli na świecie i w Polsce według Evidence Score
Niezależny ranking 10 czołowych platform humanoidalnych 2026 roku. Oceniamy udokumentowane godziny pracy w fabrykach, dojrzałość SDK, certyfikację CE/ISO i realną dostępność w Polsce.
Baza WiedzyRobot humanoidalny: co to jest, jak działa i gdzie pracuje w 2026 roku? Przewodnik IFR i B2B
Definicja robota humanoidalnego wg IFR, anatomia mechatroniczna (22-52 DoF), sensoryka LiDAR i kamery głębi oraz różnice między humanoidem, androidem a cobotem stacjonarnym.
Społeczeństwo i OpiekaRobot humanoidalny dla seniora: Opieka, samotność, asysta domowa i ramy prawne w Polsce
Czy robot może zaopiekować się starszą osobą? Analiza możliwości asystentów humanoidalnych w domach opieki, detekcja upadków, przypominanie o lekach i status wyrobu medycznego w Polsce.
Robotyka DomowaRobot humanoidalny w domu: Czy posprząta mieszkanie i ugotuje obiad w 2026 roku? Testy realne
Weryfikacja obietnic o robotach domowych. Wyniki 420 prób Figure w 30 domach, model 1X NEO za 20 000 USD i realny czas składania prania, zmywania naczyń oraz ścielenia łóżka.
Przemysł i ProdukcjaRobot humanoidalny w fabryce samochodów: Case study wdrożeń w BMW, Mercedes-Benz, NIO i Tesla
Rzeczywiste wnioski z testów fabrycznych robotów humanoidalnych w zakładach motoryzacyjnych. Czas cyklu, awaryjność MTBF, zadania montażowe i integracja z systemami MES.
Usługi i HospitalityRobot humanoidalny w sklepie, hotelu i szpitalu: Recepcja, concierge, logistyka lekowa i audyt ROI
Gdzie humanoidy w branży hospitality i healthcare przynoszą realną stopę zwrotu? Recepcja hotelowa, transport próbek laboratoryjnych i obsługa klienta w retailu.
Doradztwo ZakupoweRobot pies czy humanoid: Co wybrać do szkoły, na uczelnię i do firmy w 2026 roku?
Czworonóg czy maszyna dwunożna? Analiza stabilności (4 punkty podparcia vs bipedalizm), kosztów zakupu (9 900 PLN vs 79 900 PLN), ładowności i odporności na upadki w polskich warunkach.
Edukacja i NaukaRoboty humanoidalne na uczelniach w Polsce: PW, AGH, PŁ, PWr – granty badawcze, laboratoria i wyzwania
Jak polskie uczelnie techniczne wykorzystują roboty humanoidalne w badaniach nad sztuczną inteligencją? Finansowanie z grantów MEiN/NCN, integracja z ROS 2 i bariery zakupowe w zamówieniach publicznych.
Pojedynki TytanówTesla Optimus vs Boston Dynamics Atlas: Starcie wizji masowej produkcji z mistrzostwem mechatroniki
Zestawienie dwóch najbardziej zaawansowanych humanoidów świata: zoptymalizowanego pod wielkoseryjną produkcję Tesla Optimus z legendarnym elektrycznym Boston Dynamics Atlas (IP65, 360 DoF).
Porównania B2BUnitree G1 vs 1X NEO vs Figure 03: Porównanie 3 generacji humanoidów (Hardware, AI, Ceny)
Zestawienie trzech odmiennych filozofii robotyki: chińska masowa produkcja Unitree G1 (79 900 PLN), bezpieczny domowy asystent 1X NEO (30 kg) oraz fabryczna autonomia neuronowa Figure 03.
Porównania CobotówUR10e vs Fanuc CRX-10iA vs Doosan M1013: Trzy filary paletyzacji i obsługi CNC. Wielki test mechatroniczny
Mechatroniczne porównanie trzech najpopularniejszych cobotów 10 kg w Polsce: Universal Robots UR10e, Fanuc CRX-10iA oraz Doosan M1013. Sprawdź powtarzalność ISO 9283, sensory siły, interfejsy i koszty wdrożenia.
B+R i OprogramowanieArchitektura ROS 2, NVIDIA Isaac Lab i transfer Sim-to-Real w robotach humanoidalnych
Przewodnik dla zespołów R&D i laboratoriów akademickich: jak wygląda współczesny stos programistyczny humanoida od symulacji w MuJoCo i NVIDIA Isaac Lab po wdrożenie polityki RL na układzie Jetson Orin.
Serwis i EksploatacjaAkumulatory Li-ion w humanoidach: przepisy transportowe UN3481/UN3480, degradacja i bezpieczeństwo
Pakiety bateryjne robotów humanoidalnych przekraczają próg 100 Wh (często 800–2000 Wh), co klasyfikuje je jako towary niebezpieczne Class 9 ADR/IATA. Sprawdź, jak legalnie transportować, ładować i utylizować baterie.
Inżynieria WdrożeńNormy bezpieczeństwa ISO 10218, ISO/TS 15066 i dynamiczne strefy LiDAR wokół humanoidów
Jak pogodzić pracę dwunożnego robota o masie 65 kg z wymogami Dyrektywy Maszynowej 2006/42/WE (oraz nowego Rozporządzenia Maszynowego UE 2023/1230)? Analizujemy separację prędkości i strefy bezpieczeństwa.
Inżynieria WdrożeńBezpieczeństwo i BHP przy pracy z robotem humanoidalnym: strefy pracy, żuraw asekuracyjny i E-Stop
Praktyczny przewodnik dla służb BHP i kierowników laboratoriów: jak wyznaczyć strefę buforową dla maszyny dwunożnej, kiedy suwnica asekuracyjna (Gantry) jest obowiązkowa i jak działa bezpieczne wygaszanie momentu (STO).
B+R i OprogramowanieDłonie zręczne (Dexterous Hands 11–22 DOF) vs chwytaki przemysłowe: co wybrać do humanoida?
Pięciopalczasta dłoń z czujnikami dotykowymi wygląda efektownie na filmach, ale w zadaniach przemysłowych często przegrywa z 2- lub 3-palczastym chwytakiem siłowym. Porównujemy koszty, trwałość i zastosowania.
Przewodnik ZakupowyGdzie kupić roboty Unitree w Polsce? x-kom vs Botland vs Megadron vs ROBOID B2B
Szczegółowe porównanie polskich kanałów sprzedaży robotów Unitree G1, Go2 i H2. Warunki gwarancji, czas dostawy, leasing B2B i wsparcie techniczne.
Inżynieria WdrożeńRobot humanoidalny vs wózek AMR i cobot stacjonarny: macierz decyzyjna ROI dla fabryk
Kiedy inwestycja w dwunożnego humanoida ma przewagę nad klasycznym wózkiem AMR lub cobotem na postumencie? Porównujemy przepustowość, wymagania posadzkowe, koszty integracji gniazda oraz elastyczność przezbrajania linii.
Wdrożenia PrzemysłoweHumanoid w magazynie 3PL i fabryce: Jak przygotować 30-dniowy pilotaż (Proof of Concept)
Praktyczny przewodnik dla dyrektorów logistyki i produkcji: jak wybrać gniazdo testowe, jakie metryki KPI mierzyć podczas pilotażu i dlaczego standardowe pojemniki KLT są kluczem do sukcesu.
Serwis i EksploatacjaKalibracja punktów zerowych (Zero-Point) i IMU w humanoidach po kolizji lub transporcie
Nawet przesunięcie punktu zerowego enkodera o 0,4 stopnia w stawie skokowym powoduje asymetrię chodu, przegrzewanie kolana i utratę równowagi. Wyjaśniamy, kiedy i jak wykonuje się kalibrację kinematyczną humanoida.
B+R i OprogramowanieJak przygotować OPZ do przetargu PZP na robota humanoidalnego dla politechniki lub instytutu?
Praktyczny poradnik dla wydziałów mechatroniki, informatyki i automatyki: jak opisać przedmiot zamówienia (OPZ) zgodnie z ustawą PZP, aby uniknąć zakupu zamkniętej wersji konsumenckiej bez ROS 2 i części zamiennych.
Technologia i KodTeleoperacja VR a pełna autonomia VLA: Jak czytać filmy demonstracyjne producentów
Większość spektakularnych filmów, na których humanoid składa koszulki lub nalewa napoje, powstaje z udziałem teleoperacji lub uczenia przez naśladowanie. Wyjaśniamy różnicę między sterowaniem ruchowym a autonomią zadaniową.
Finansowanie i RaaSUlga na robotyzację (CIT) i amortyzacja robota humanoidalnego w Polsce — przewodnik księgowo-techniczny
Jak sklasyfikować robota humanoidalnego w KŚT (grupa 489) oraz jakie warunki techniczne musi spełniać maszyna wraz z oprogramowaniem i osprzętem, aby zakwalifikować wydatek do ulgi na robotyzację lub ulgi B+R?
Serwis i EksploatacjaUmowa serwisowa SLA dla robota humanoidalnego: diagnostyka zdalna ROS 2 vs serwis On-Site
Ponad 65% zgłoszeń serwisowych w robotach humanoidalnych dotyczy błędów kalibracji, konfiguracji DDS lub anomalii BMS, które można rozwiązać zdalnie w 4 godziny. Jak dobrać poziom umowy SLA (Bronze, Silver, Gold)?
Finansowanie i RaaSWynajem krótkoterminowy (RaaS / Event) robota humanoidalnego na targi, konferencje i testy
Planujesz pokaz robota humanoidalnego na targach branżowych, konferencji technologicznej lub 14-dniowy pilotaż w fabryce? Sprawdź koszty wynajmu z operatorem, wymagania logistyczne i scenariusz prezentacji.
Ceny i FinanseIle naprawdę kosztuje robot humanoidalny w Polsce w 2026 roku? Analiza cen w PLN i TCO
Kompleksowy przegląd cen robotów humanoidalnych w polskich sklepach: od Unitree G1 (79 900 PLN) po przemysłowe systemy Digit ($200 000). Poznaj ukryte koszty wdrożenia, serwisu i energii.
Analiza Rynku i KosztyIle kosztuje utrzymanie robota humanoidalnego? Analiza TCO 36 miesięcy, baterie i przeglądy
Cena zakupu (CAPEX) to średnio 72% trzyletniego budżetu posiadania humanoida. Sprawdzamy realne koszty zużycia akumulatorów Li-ion, przeglądów co 500h, kalibracji stawów oraz części ścieralnych w Polsce.
Finansowanie i PrawoLeasing operacyjny, wynajem czy zakup? Jak sfinansować humanoida w polskiej firmie
Porównanie 4 modeli finansowania robotów humanoidalnych w Polsce: zakup CAPEX z ulgą na robotyzację, leasing operacyjny 24–60 miesięcy, najem krótkoterminowy na testy PoC oraz kontrakty RaaS.
Technologia i KodUnitree G1 Standard vs Edu U1-U9: Pułapka braku SDK w wersji podstawowej
Zanim zamówisz Unitree G1 za 79 900 PLN z myślą o pisaniu kodu w Pythonie lub ROS2, poznaj ograniczenia sprzętowe wersji Standard i różnice względem serii Edu.