ZESTAWIENIE PORÓWNAWCZE CEN I DOSTĘPNOŚCI W POLSCE
| Model | Cena Landed Cost PL (szacunkowo, z cłem) | Status dostawy | Kanał dystrybucji |
|---|---|---|---|
| Pakiet Akademicki Basic (1x G1 EDU + Gantry) | 149 000 – 179 000 PLN netto | Poniżej progu unijnego (Tryb Podstawowy art. 275 PZP) | Katedry robotyki, koła naukowe i dydaktyka ROS 2 |
| Pakiet Badawczy Manipulacji (G1 EDU + Dex3-1) | 195 000 – 235 000 PLN netto | 29 DOF + dwie dłonie 7 DOF z czujnikami taktylnymi + 3 baterie | Granty NCN / NCBR / FENG (Imitation Learning i VLA) |
| Pakiet Pełnowymiarowy (Unitree H1-2 / Fourier GR-2) | 420 000 – 590 000 PLN netto | W zestawie suwnica bramowa, skrzynia transportowa i SLA 24M | Międzywydziałowe centra doskonałości AI i mechatroniki |
| Zestaw Hybrydowy (Humanoid G1 EDU + Pies Go2 EDU) | 215 000 – 265 000 PLN netto | Wspólny ekosystem SDK DDS/ROS 2 dla 2 i 4 nóg | Kompleksowe wyposażenie laboratorium robotów mobilnych |
Najczęstszy błąd w przetargach akademickich: zakup wersji z zablokowanym SDK
W postępowaniach przetargowych, w których jedynym lub dominującym kryterium jest najniższa cena (60–100%), nieprecyzyjny Opis Przedmiotu Zamówienia (OPZ) pozwala wykonawcom zaoferować podstawową, pokazową wersję robota (np. wariant Standard zamiast EDU/Developer).
Po dostawie okazuje się, że jednostka nie udostępnia niskopoziomowego sterowania momentem poszczególnych stawów w ROS 2, nie posiada karty obliczeniowej NVIDIA Jetson Orin ani chwytaków z czujnikami siły, co uniemożliwia realizację grantu badawczego i publikacji naukowych.
7 parametrów krytycznych, które muszą znaleźć się w tabeli równoważności OPZ
Przygotowując specyfikację techniczną w trybie podstawowym lub przetargu nieograniczonym, należy zdefiniować mierzalne parametry minimalne (bez wskazywania znaków towarowych, zgodnie z art. 99 PZP):
- Minimalna liczba aktywnych stopni swobody (DOF) korpusu i kończyn (np. min. 23 DOF bez dłoni oraz min. 7 DOF na każdą dłoń trójpalczastą).
- Otwarty dostęp do niskopoziomowego API czasu rzeczywistego (sterowanie pozycją, prędkością i momentem każdego aktuatora z częstotliwością min. 500 Hz w środowisku ROS 2 C++/Python).
- Wbudowany moduł obliczeniowy AI o wydajności min. 100 TOPS (INT8) dedykowany dla algorytmów użytkownika.
- Dostawa oficjalnego modelu symulacyjnego URDF / MJCF / Isaac Lab wraz z pełną dokumentacją kinematyczną i dynamiczną.
- Pakiet ciągłości pracy: minimum 2 (lub 3) akumulatory litowo-jonowe, wielostanowiskowa ładowarka oraz rama asekuracyjna (Gantry) w zestawie.
- Wymóg serwisu na terenie UE/Polski z czasem reakcji diagnostycznej do 24h oraz 24-miesięczną gwarancją dla jednostek naukowych.
- Szkolenie stacjonarne (min. 8 godzin zegarowych) dla kadry naukowo-dydaktycznej w siedzibie Zamawiającego potwierdzone protokołem SAT.
Wsparcie przy szacowaniu wartości zamówienia i wnioskach grantowych
Dział Zamówień Publicznych ROBOID bezpłatnie udostępnia uczelniom wiążące wyceny szacunkowe (na potrzeby ustalenia wartości szacunkowej zamówienia) oraz neutralne arkusze parametrów technicznych zgodne z dyrektywami zamówień publicznych.
Jak opisać przedmiot zamówienia, żeby nie naruszyć PZP
Opis przedmiotu zamówienia musi być napisany parametrami, nie marką. Zamiast „robot humanoidalny typu X” trzeba podać liczbę stopni swobody, udźwig, wysokość, rodzaj napędu, otwartość SDK i wymagane interfejsy — a kryteria oceny ofert powiązać z funkcją, nie z nazwą producenta. W praktyce najczęstszy błąd to dopisanie wymogu „kompatybilny z oprogramowaniem X”, co zawęża konkurencję bez uzasadnienia funkcjonalnego.
Drugi błąd dotyczy równoważności. Jeśli zamawiający dopuszcza rozwiązania równoważne, musi opisać, jak będzie je oceniał — inaczej każde odrzucenie oferty równoważnej kończy się odwołaniem. Tabela równoważności z konkretnymi parametrami i sposobem weryfikacji (dokumentacja, demonstracja, oświadczenie) jest tu dokumentem obowiązkowym, nie uprzejmością.
Pułapka wersji edukacyjnej: SDK, gwarancja i aktualizacje
Zamawiający często kupuje wersję edukacyjną z zablokowanym dostępem do sterowania, a potem dowiaduje się, że nie może zrealizować celu badawczego. Dlatego w OPZ trzeba wprost wymagać: dostępu do API sterowania, dokumentacji rejestrów, prawa do wgrania własnego oprogramowania oraz utrzymania gwarancji po jego wgraniu. Te trzy zdania decydują o tym, czy zakup ma sens.
Do tego dochodzi kwestia aktualizacji. Jeśli producent może zdalnie zmienić firmware, zamawiający powinien mieć prawo do wstrzymania aktualizacji w trakcie projektu i do wersji, na której wykonano odbiór. Bez tego po roku okazuje się, że maszyna działa inaczej niż w dniu odbioru, a nikt nie potrafi odtworzyć wyników.
Na koniec kwestia terminów. W przetargu na sprzęt, który producent dostarcza w preorderze, zamawiający musi zapisać datę graniczną wraz z karą za opóźnienie — inaczej oferta wygrywa ceną, a dostawa przesuwa się o kwartały. Realistyczny zapis to nie „do 30 dni”, a termin wynikający z umowy z producentem, potwierdzony oświadczeniem wykonawcy.
Warto też wpisać obowiązek szkolenia jako część zamówienia, a nie osobną usługę. W praktyce zamawiający kupuje sprzęt, a szkolenie „dogaduje się później” — i później nikt nie ma czasu. Pozycja w OPZ z liczbą osób i zakresem tematycznym kosztuje tyle samo, a zostawia ślad w dokumentacji, że zespół został przygotowany do użytkowania maszyny.
Ostatnia uwaga: zastrzeż sobie prawo do odbioru częściowego. Przy dostawie sprzętu i oprogramowania w różnych terminach odbiór całości blokuje płatność za to, co już działa. Podział na część sprzętową i wdrożeniową pozwala zapłacić za maszynę, gdy stoi i przechodzi testy, a nie gdy producent kończy konfigurację.
Zweryfikuj wnioski z raportu na parametrach własnego zakładu
Skorzystaj z naszych kalkulatorów TCO/ROI, planera części zamiennych BOM (36 mies.) lub porównywarki modeli na żywo.
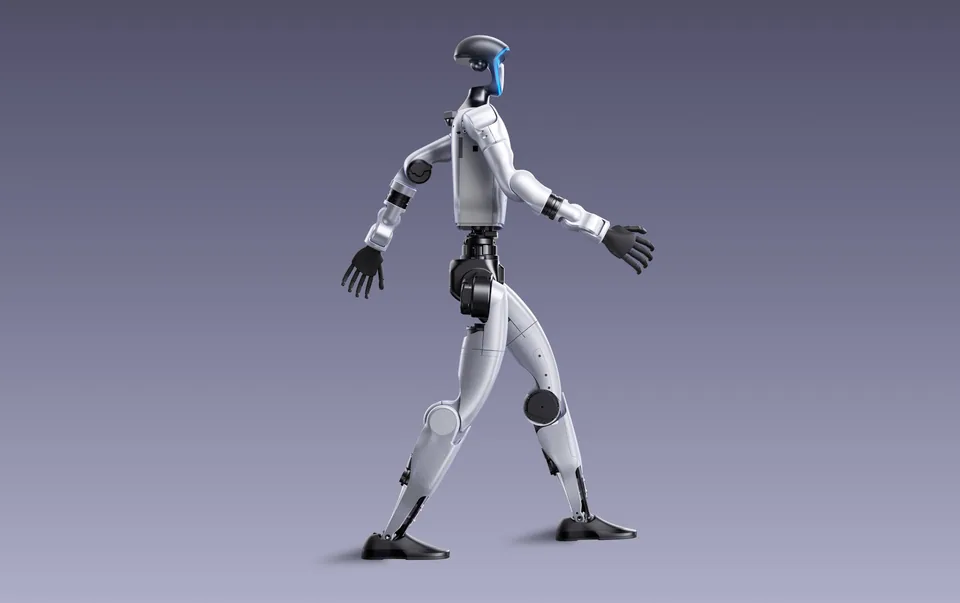
Unitree G1 EDU
Unitree G1 EDU marki Unitree Robotics (Chiny) to zaawansowany robot humanoidalny o udźwigu nominalnym 3.0 kg i masie 55.0 kg. Zaprojektowany z myślą o aplikacjach wymagających wysokiej powtarzalności oraz stabilności operacyjnej z czasem pracy do 2.0 h.
Powiązane analizy inżynieryjne
Chwytaki do cobotów OnRobot, Schunk, Robotiq i Piab: Wielki benchmark EOAT 2026. Podciśnienie vs Serwoelektryka
Porównanie technologii chwytakowych do robotów współpracujących (EOAT). Sprawdź różnice między chwytakami elektrycznymi serwo, podciśnieniowymi bezsprężarkowymi a pneumatycznymi Co-act wg ISO/TS 15066.
Ceny i FinanseCzy warto kupić robota humanoidalnego w 2026 roku? Analiza ROI, leasing, RaaS i prognoza cen do 2030
Chłodna kalkulacja biznesowa: dla kogo zakup humanoida w 2026 roku to pewny zysk z inwestycji, a kto powinien poczekać? Analiza kosztów RaaS, leasingu operacyjnego i trendu spadku cen o 40% rocznie.
Ewolucja TechnologiiHistoria robotów humanoidalnych: od Elektro i ASIMO po Figure 03 i Atlas Electric
Przełomowe momenty w rozwoju robotyki dwunożnej: Elektro z 1939 r., WABOT-1 na Uniwersytecie Waseda, 30 lat ewolucji Hondy ASIMO, hydraulika Boston Dynamics i rewolucja Physical AI w 2026 r.
Cenniki i FinansowanieIle kosztuje cobot w Polsce w 2026 roku? Kompletny cennik ramion, osprzętu i wdrożenia B2B
Szczegółowy cennik robotów współpracujących (cobotów) w Polsce w 2026 roku. Sprawdź koszty ramion 3-30 kg, chwytaków, integracji PLC, leasingu B2B oraz ulgi podatkowej na robotyzację CIT.
Wdrożenia PrzemysłoweKrytyczne części zamienne humanoida: Co najczęściej ulega zużyciu i jak zaplanować magazyn
Zestawienie podzespołów o najkrótszym interwale MTBF w robotach humanoidalnych i czworonożnych: od gumowych podeszew i wiązek przegubowych High-Flex po siłowniki kolanowe i pakiety Li-ion.
Ceny i FinanseNajtańszy robot humanoidalny w 2026 roku: Unitree R1 za $4,900 – czy to zabawka czy narzędzie edukacyjne?
Czy robot humanoidalny za 18 000 - 25 000 PLN netto nadaje się do czegokolwiek poza pokazem? Analiza możliwości Unitree R1, pułapek braku rąk zręcznościowych i kosztów ukrytych.
Standardy i BezpieczeństwoNorma ISO/TS 15066 i bezpieczeństwo cobota: Progi biomechaniczne, ocena ryzyka i certyfikacja CE w Polsce
Techniczny i prawny przewodnik po specyfikacji ISO/TS 15066 w polskim przemyśle. Poznaj dopuszczalne limity siły (N) i nacisku (N/cm2) dla 29 partii ciała, metodykę pomiarów biofantomowych oraz zasady nadania znaku CE.
Wdrożenia i AplikacjeObsługa obrabiarek CNC cobotem: Czas cyklu, podwójne chwytaki i zwrot z inwestycji (TCO) w 8 miesięcy
Przewodnik wdrożeniowy automatyzacji frezarek i tokarek CNC przy użyciu cobotów. Analiza podwójnych chwytaków EOAT, interfejsów sygnałowych I/O, wskaźnika OEE oraz realnego TCO i ROI w polskich zakładach obróbki skrawaniem.
Cenniki i FinansowanieUlga na robotyzację w praktyce: Jak odliczyć 150% kosztów cobota i paletyzacji (art. 38eb CIT). Przewodnik podatkowy B2B
Praktyczny przewodnik po uldze na robotyzację (art. 38eb CIT). Jak legalnie odliczyć 150% wydatków na cobota paletyzującego, chwytak, kolumnę windową, wdrożenie i szkolenia. Poznaj interpretacje KIS i formalną checklistę.
Rankingi i ZestawieniaRanking robotów humanoidalnych 2026: Top 10 modeli na świecie i w Polsce według Evidence Score
Niezależny ranking 10 czołowych platform humanoidalnych 2026 roku. Oceniamy udokumentowane godziny pracy w fabrykach, dojrzałość SDK, certyfikację CE/ISO i realną dostępność w Polsce.
Baza WiedzyRobot humanoidalny: co to jest, jak działa i gdzie pracuje w 2026 roku? Przewodnik IFR i B2B
Definicja robota humanoidalnego wg IFR, anatomia mechatroniczna (22-52 DoF), sensoryka LiDAR i kamery głębi oraz różnice między humanoidem, androidem a cobotem stacjonarnym.
Społeczeństwo i OpiekaRobot humanoidalny dla seniora: Opieka, samotność, asysta domowa i ramy prawne w Polsce
Czy robot może zaopiekować się starszą osobą? Analiza możliwości asystentów humanoidalnych w domach opieki, detekcja upadków, przypominanie o lekach i status wyrobu medycznego w Polsce.
Robotyka DomowaRobot humanoidalny w domu: Czy posprząta mieszkanie i ugotuje obiad w 2026 roku? Testy realne
Weryfikacja obietnic o robotach domowych. Wyniki 420 prób Figure w 30 domach, model 1X NEO za 20 000 USD i realny czas składania prania, zmywania naczyń oraz ścielenia łóżka.
Przemysł i ProdukcjaRobot humanoidalny w fabryce samochodów: Case study wdrożeń w BMW, Mercedes-Benz, NIO i Tesla
Rzeczywiste wnioski z testów fabrycznych robotów humanoidalnych w zakładach motoryzacyjnych. Czas cyklu, awaryjność MTBF, zadania montażowe i integracja z systemami MES.
Usługi i HospitalityRobot humanoidalny w sklepie, hotelu i szpitalu: Recepcja, concierge, logistyka lekowa i audyt ROI
Gdzie humanoidy w branży hospitality i healthcare przynoszą realną stopę zwrotu? Recepcja hotelowa, transport próbek laboratoryjnych i obsługa klienta w retailu.
Doradztwo ZakupoweRobot pies czy humanoid: Co wybrać do szkoły, na uczelnię i do firmy w 2026 roku?
Czworonóg czy maszyna dwunożna? Analiza stabilności (4 punkty podparcia vs bipedalizm), kosztów zakupu (9 900 PLN vs 79 900 PLN), ładowności i odporności na upadki w polskich warunkach.
Edukacja i NaukaRoboty humanoidalne na uczelniach w Polsce: PW, AGH, PŁ, PWr – granty badawcze, laboratoria i wyzwania
Jak polskie uczelnie techniczne wykorzystują roboty humanoidalne w badaniach nad sztuczną inteligencją? Finansowanie z grantów MEiN/NCN, integracja z ROS 2 i bariery zakupowe w zamówieniach publicznych.
Pojedynki TytanówTesla Optimus vs Boston Dynamics Atlas: Starcie wizji masowej produkcji z mistrzostwem mechatroniki
Zestawienie dwóch najbardziej zaawansowanych humanoidów świata: zoptymalizowanego pod wielkoseryjną produkcję Tesla Optimus z legendarnym elektrycznym Boston Dynamics Atlas (IP65, 360 DoF).
Porównania B2BUnitree G1 vs 1X NEO vs Figure 03: Porównanie 3 generacji humanoidów (Hardware, AI, Ceny)
Zestawienie trzech odmiennych filozofii robotyki: chińska masowa produkcja Unitree G1 (79 900 PLN), bezpieczny domowy asystent 1X NEO (30 kg) oraz fabryczna autonomia neuronowa Figure 03.
Porównania CobotówUR10e vs Fanuc CRX-10iA vs Doosan M1013: Trzy filary paletyzacji i obsługi CNC. Wielki test mechatroniczny
Mechatroniczne porównanie trzech najpopularniejszych cobotów 10 kg w Polsce: Universal Robots UR10e, Fanuc CRX-10iA oraz Doosan M1013. Sprawdź powtarzalność ISO 9283, sensory siły, interfejsy i koszty wdrożenia.
B+R i OprogramowanieArchitektura ROS 2, NVIDIA Isaac Lab i transfer Sim-to-Real w robotach humanoidalnych
Przewodnik dla zespołów R&D i laboratoriów akademickich: jak wygląda współczesny stos programistyczny humanoida od symulacji w MuJoCo i NVIDIA Isaac Lab po wdrożenie polityki RL na układzie Jetson Orin.
Serwis i EksploatacjaAkumulatory Li-ion w humanoidach: przepisy transportowe UN3481/UN3480, degradacja i bezpieczeństwo
Pakiety bateryjne robotów humanoidalnych przekraczają próg 100 Wh (często 800–2000 Wh), co klasyfikuje je jako towary niebezpieczne Class 9 ADR/IATA. Sprawdź, jak legalnie transportować, ładować i utylizować baterie.
Inżynieria WdrożeńNormy bezpieczeństwa ISO 10218, ISO/TS 15066 i dynamiczne strefy LiDAR wokół humanoidów
Jak pogodzić pracę dwunożnego robota o masie 65 kg z wymogami Dyrektywy Maszynowej 2006/42/WE (oraz nowego Rozporządzenia Maszynowego UE 2023/1230)? Analizujemy separację prędkości i strefy bezpieczeństwa.
Inżynieria WdrożeńBezpieczeństwo i BHP przy pracy z robotem humanoidalnym: strefy pracy, żuraw asekuracyjny i E-Stop
Praktyczny przewodnik dla służb BHP i kierowników laboratoriów: jak wyznaczyć strefę buforową dla maszyny dwunożnej, kiedy suwnica asekuracyjna (Gantry) jest obowiązkowa i jak działa bezpieczne wygaszanie momentu (STO).
B+R i OprogramowanieDłonie zręczne (Dexterous Hands 11–22 DOF) vs chwytaki przemysłowe: co wybrać do humanoida?
Pięciopalczasta dłoń z czujnikami dotykowymi wygląda efektownie na filmach, ale w zadaniach przemysłowych często przegrywa z 2- lub 3-palczastym chwytakiem siłowym. Porównujemy koszty, trwałość i zastosowania.
Przewodnik ZakupowyGdzie kupić roboty Unitree w Polsce? x-kom vs Botland vs Megadron vs ROBOID B2B
Szczegółowe porównanie polskich kanałów sprzedaży robotów Unitree G1, Go2 i H2. Warunki gwarancji, czas dostawy, leasing B2B i wsparcie techniczne.
Inżynieria WdrożeńRobot humanoidalny vs wózek AMR i cobot stacjonarny: macierz decyzyjna ROI dla fabryk
Kiedy inwestycja w dwunożnego humanoida ma przewagę nad klasycznym wózkiem AMR lub cobotem na postumencie? Porównujemy przepustowość, wymagania posadzkowe, koszty integracji gniazda oraz elastyczność przezbrajania linii.
Wdrożenia PrzemysłoweHumanoid w magazynie 3PL i fabryce: Jak przygotować 30-dniowy pilotaż (Proof of Concept)
Praktyczny przewodnik dla dyrektorów logistyki i produkcji: jak wybrać gniazdo testowe, jakie metryki KPI mierzyć podczas pilotażu i dlaczego standardowe pojemniki KLT są kluczem do sukcesu.
Serwis i EksploatacjaKalibracja punktów zerowych (Zero-Point) i IMU w humanoidach po kolizji lub transporcie
Nawet przesunięcie punktu zerowego enkodera o 0,4 stopnia w stawie skokowym powoduje asymetrię chodu, przegrzewanie kolana i utratę równowagi. Wyjaśniamy, kiedy i jak wykonuje się kalibrację kinematyczną humanoida.
Inżynieria WdrożeńProtokół odbioru technicznego FAT i SAT dla robota humanoidalnego — checklista 24 punktów
Jak odebrać robota humanoidalnego od dostawcy, aby nie podpisać protokołu na jednostkę z ukrytym dryfem IMU, luzem przekładni lub zablokowanym SDK? Przedstawiamy standard odbioru FAT/SAT stosowany przez inżynierów ROBOID.
Technologia i KodTeleoperacja VR a pełna autonomia VLA: Jak czytać filmy demonstracyjne producentów
Większość spektakularnych filmów, na których humanoid składa koszulki lub nalewa napoje, powstaje z udziałem teleoperacji lub uczenia przez naśladowanie. Wyjaśniamy różnicę między sterowaniem ruchowym a autonomią zadaniową.
Finansowanie i RaaSUlga na robotyzację (CIT) i amortyzacja robota humanoidalnego w Polsce — przewodnik księgowo-techniczny
Jak sklasyfikować robota humanoidalnego w KŚT (grupa 489) oraz jakie warunki techniczne musi spełniać maszyna wraz z oprogramowaniem i osprzętem, aby zakwalifikować wydatek do ulgi na robotyzację lub ulgi B+R?
Serwis i EksploatacjaUmowa serwisowa SLA dla robota humanoidalnego: diagnostyka zdalna ROS 2 vs serwis On-Site
Ponad 65% zgłoszeń serwisowych w robotach humanoidalnych dotyczy błędów kalibracji, konfiguracji DDS lub anomalii BMS, które można rozwiązać zdalnie w 4 godziny. Jak dobrać poziom umowy SLA (Bronze, Silver, Gold)?
Finansowanie i RaaSWynajem krótkoterminowy (RaaS / Event) robota humanoidalnego na targi, konferencje i testy
Planujesz pokaz robota humanoidalnego na targach branżowych, konferencji technologicznej lub 14-dniowy pilotaż w fabryce? Sprawdź koszty wynajmu z operatorem, wymagania logistyczne i scenariusz prezentacji.
Ceny i FinanseIle naprawdę kosztuje robot humanoidalny w Polsce w 2026 roku? Analiza cen w PLN i TCO
Kompleksowy przegląd cen robotów humanoidalnych w polskich sklepach: od Unitree G1 (79 900 PLN) po przemysłowe systemy Digit ($200 000). Poznaj ukryte koszty wdrożenia, serwisu i energii.
Analiza Rynku i KosztyIle kosztuje utrzymanie robota humanoidalnego? Analiza TCO 36 miesięcy, baterie i przeglądy
Cena zakupu (CAPEX) to średnio 72% trzyletniego budżetu posiadania humanoida. Sprawdzamy realne koszty zużycia akumulatorów Li-ion, przeglądów co 500h, kalibracji stawów oraz części ścieralnych w Polsce.
Finansowanie i PrawoLeasing operacyjny, wynajem czy zakup? Jak sfinansować humanoida w polskiej firmie
Porównanie 4 modeli finansowania robotów humanoidalnych w Polsce: zakup CAPEX z ulgą na robotyzację, leasing operacyjny 24–60 miesięcy, najem krótkoterminowy na testy PoC oraz kontrakty RaaS.
Technologia i KodUnitree G1 Standard vs Edu U1-U9: Pułapka braku SDK w wersji podstawowej
Zanim zamówisz Unitree G1 za 79 900 PLN z myślą o pisaniu kodu w Pythonie lub ROS2, poznaj ograniczenia sprzętowe wersji Standard i różnice względem serii Edu.