ZESTAWIENIE PORÓWNAWCZE CEN I DOSTĘPNOŚCI W POLSCE
| Model | Cena Landed Cost PL (szacunkowo, z cłem) | Status dostawy | Kanał dystrybucji |
|---|---|---|---|
| Unitree G1 Standard (Kompaktowy) | od 79 900 PLN | Wysyłka 48h w PL | ROBOID B2B / x-kom |
| Unitree H2 Edu (180 cm) | 249 999 PLN | Na zamówienie 14 dni | Media Expert B2B / ROBOID |
| Agility Digit 5 (Logistyka) | ~980 000 PLN ($250k) | Program pilotażowy B2B | Agility Robotics US/EU |
| Boston Dynamics Atlas Electric | Wycena projektowa | Pilotaże Automotive | Hyundai Motor Group / BD |
Co to jest robot humanoidalny? Definicja IFR i różnica względem androida
Robot humanoidalny to autonomiczna maszyna mechatroniczna, której struktura kinematyczna odwzorowuje ludzkie ciało – posiada pionowy tułów, dwunożny układ lokomocji bipedalnej lub podwozie kołowe, ramiona manipulacyjne oraz głowę zintegrowaną z systemami percepcji przestrzennej.
Zgodnie z oficjalną klasyfikacją Międzynarodowej Federacji Robotyki (International Federation of Robotics - IFR), kluczowym wyróżnikiem humanoida nie jest powierzchowne naśladowanie wyglądu człowieka, lecz zdolność do bezkolizyjnej pracy w środowiskach zaprojektowanych pod ludzką ergonomię (schody, progi, wąskie ciągi komunikacyjne, standardowe blaty robocze i regały paletowe) bez konieczności kosztownej przebudowy infrastruktury zakładowej.
W inżynierii precyzyjnie rozróżnia się trzy pojęcia, często mylone w języku potocznym:
- Robot humanoidalny: Maszyna o kinetyce ludzkiej z widoczną konstrukcją techniczną z aluminium, tytanu i włókien węglowych (np. Boston Dynamics Atlas, Unitree G1, Agility Digit).
- Android: Humanoid o cechach biomimetycznych, pokryty syntetyczną skórą imitującą tkankę ludzką i mimikę twarzy (np. konstrukcje laboratoryjne Hiroshi Ishiguro czy platformy Realbotix).
- Cobot stacjonarny: 6- lub 7-osiowe ramię montowane na postumencie lub stole, pozbawione własnej lokomocji (np. Universal Robots UR10e, Fanuc CRX).
Anatomia mechatroniczna: 3 warstwy konstrukcyjne humanoida
Nowoczesny robot humanoidalny składa się z trzech ściśle zintegrowanych warstw technologicznych, które decydują o jego stabilności dynamicznej i zdolności manipulacyjnej:
- Warstwa wykonawcza (Hardware): Szkielet nośny, przeguby oraz siłowniki bezszczotkowe BLDC z przekładniami falowymi (Harmonic Drive) lub planetarnymi, generujące momenty obrotowe od 50 do 360 Nm.
- Warstwa percepcji (Sensoryka): Skanery 3D LiDAR (np. Livox Mid-360) o polu widzenia 360 stopni, stereowizyjne kamery głębi RGB-D, jednostki inercyjne IMU taktowane z częstotliwością 1000 Hz oraz sensory dotykowe Tactile na opuszkach dłoni.
- Warstwa decyzyjna (Physical AI i sterowniki czasu rzeczywistego): Komputery pokładowe klasy NVIDIA Jetson Orin (100–275 TOPS) przetwarzające modele wizyjno-językowo-ruchowe (VLA) oraz niskopoziomowe pętle równowagi MPC (Model Predictive Control).
Stopnie swobody (DoF) i ich wpływ na możliwości robota
Liczba stopni swobody (Degrees of Freedom - DoF) określa liczbę niezależnych osi obrotu lub przesuwu w stawach robota. W 2026 roku komercyjne platformy dzielą się na trzy główne klasy złożoności:
Podstawowe platformy edukacyjne i inspekcyjne posiadają od 20 do 26 DoF (z czego 12 DoF przypada na nogi, 8-12 na ramiona, a dłonie stanowią proste chwytaki). Zaawansowane jednostki fabryczne (Figure 03, UBTECH Walker S2) dysponują od 40 do 52 DoF, co pozwala na pełną rotację tułowia, naturalny chód ze skrętem miednicy oraz precyzyjne operowanie 5-palczastymi dłońmi dexterous.
- 12 DoF w nogach: Po 6 osi na kończynę (biodro: 3 osie, kolano: 1 oś, kostka: 2 osie) – minimalna konfiguracja gwarantująca chód bipedalny.
- 14-16 DoF w ramionach: Po 7 osi na ramię gwarantuje kinetyczną redundancję i omijanie przeszkód w gnieździe produkcyjnym.
- 12-24 DoF w dłoniach: Niezbędne do podnoszenia drobnych detali, narzędzi i kartonów o zmiennej geometrii.
Gdzie w 2026 roku realnie pracują roboty humanoidalne?
Humanoidy przeszły z fazy eksperymentów wideo do mierzalnych wdrożeń pilotażowych w 4 kluczowych sektorach gospodarki:
- Intralogistyka i centra 3PL: Przenoszenie standardowych pojemników KLT i kartonów z przenośników na palety (Agility Digit w GXO i Amazon).
- Przemysł motoryzacyjny (Automotive): Inspekcja jakości spasowania elementów karoserii, sekwencjonowanie części i montaż podzespołów (Figure w BMW Spartanburg, UBTECH w fabrykach BYD i Nio).
- Laboratoria akademickie i instytuty badawcze: Rozwój modeli Physical AI, algorytmów Sim-to-Real oraz teleoperacji w środowiskach ROS 2 i NVIDIA Isaac Lab (Unitree G1 Edu, Fourier GR-1 na uczelniach w Polsce i UE).
- Sektor usługowy i demonstracyjny: Prezentacje technologiczne na targach, asysta eventowa i badania interakcji człowiek-robot HRI.
Jak odróżnić humanoida od androida i od robota usługowego
Trzy pojęcia bywają używane zamiennie, a opisują różne rzeczy. Humanoid to maszyna o budowie zbliżonej do człowieka pod względem kinematyki — głowa, tułów, dwie nogi, dwie ręce — niezależnie od tego, czy przypomina człowieka z wyglądu. Android to humanoid zaprojektowany tak, by wyglądał jak człowiek; w praktyce przemysłowej prawie się nie stosuje. Robot usługowy to kategoria funkcjonalna: może być humanoidem,platformą mobilną albo ramieniem.
Rozróżnienie ma znaczenie przy zakupie, bo definiuje wymagania. Humanoid przemysłowy musi spełniać normy bezpieczeństwa dla maszyn i mieć udokumentowaną ocenę ryzyka; android wystawowy bywa traktowany jak instalacja artystyczna. Jeśli sprzedawca używa tych pojęć wymiennie, warto zapytać, do której kategorii zalicza swój produkt — i czy potrafi to pokazać w dokumentacji.
Ile stopni swobody naprawdę potrzeba: rachunek zadań
Liczba stopni swobody nie jest miarą jakości. Do chodu po płaskiej hali wystarczy kilkanaście; do manipulacji obiektem w trzech wymiarach potrzebne są co najmniej cztery w ramieniu i jeden–dwa w chwycie. Konstrukcje z 50 stopniami swobody kupuje się do badań nad manipulacją zręczną, nie do przenoszenia pojemników.
Praktyczna metoda: wypisz ruchy, które robot ma wykonywać, i policz, ile niezależnych osi potrzebuje każdy z nich. Suma da przybliżone zapotrzebowanie, a porównanie z kartą pokaże, czy płacisz za możliwości, których nie użyjesz. Nadmiar stopni to nie tylko koszt zakupu, ale i większa złożoność sterowania oraz więcej punktów awarii.
Czego humanoid nie zrobi w 2026 roku, mimo deklaracji producentów
Nie posprząta mieszkania bez przygotowania przestrzeni, nie wykona precyzyjnego montażu bez stanowiska i nie pracuje 24/7 bez przerw na chłodzenie i ładowanie. Nie zastąpi człowieka w opiece, nie podejmie decyzji klinicznej i nie obsłuży klienta w sytuacji niestandardowej. Te granice nie wynikają z jakości sprzętu, a z natury zadania: wymagają osądu, którego maszyna nie ma.
Uczciwe porównanie ofert zawiera więc pytanie o to, co robot robi w sytuacji wyjątkowej: zatrzymuje się, wzywa pomoc czy próbuje rozwiązać problem samodzielnie. Pierwsze dwie odpowiedzi są bezpieczne, trzecia wymaga dowodów. I to jest pytanie, które warto zadać przed podpisaniem umowy, a nie po pierwszym tygodniu pracy.
Zweryfikuj wnioski z raportu na parametrach własnego zakładu
Skorzystaj z naszych kalkulatorów TCO/ROI, planera części zamiennych BOM (36 mies.) lub porównywarki modeli na żywo.
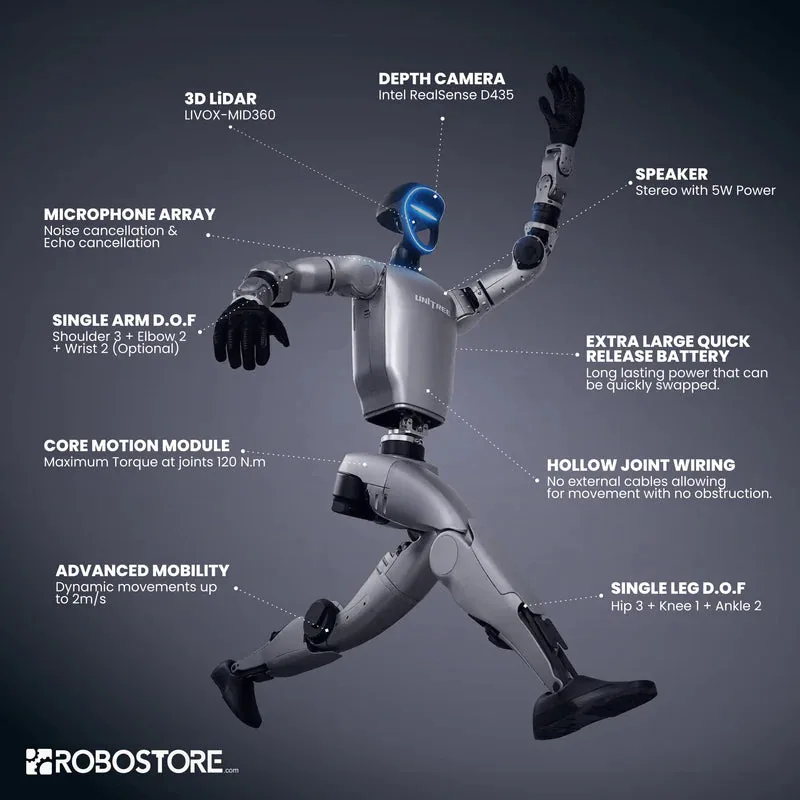
Unitree G1 Standard
Zwinny humanoid ogólnego przeznaczenia z 23 stopniami swobody, radarem 3D LiDAR i zaawansowaną stabilizacją dynamiczną.
Powiązane analizy inżynieryjne
Chwytaki do cobotów OnRobot, Schunk, Robotiq i Piab: Wielki benchmark EOAT 2026. Podciśnienie vs Serwoelektryka
Porównanie technologii chwytakowych do robotów współpracujących (EOAT). Sprawdź różnice między chwytakami elektrycznymi serwo, podciśnieniowymi bezsprężarkowymi a pneumatycznymi Co-act wg ISO/TS 15066.
Ceny i FinanseCzy warto kupić robota humanoidalnego w 2026 roku? Analiza ROI, leasing, RaaS i prognoza cen do 2030
Chłodna kalkulacja biznesowa: dla kogo zakup humanoida w 2026 roku to pewny zysk z inwestycji, a kto powinien poczekać? Analiza kosztów RaaS, leasingu operacyjnego i trendu spadku cen o 40% rocznie.
Ewolucja TechnologiiHistoria robotów humanoidalnych: od Elektro i ASIMO po Figure 03 i Atlas Electric
Przełomowe momenty w rozwoju robotyki dwunożnej: Elektro z 1939 r., WABOT-1 na Uniwersytecie Waseda, 30 lat ewolucji Hondy ASIMO, hydraulika Boston Dynamics i rewolucja Physical AI w 2026 r.
Cenniki i FinansowanieIle kosztuje cobot w Polsce w 2026 roku? Kompletny cennik ramion, osprzętu i wdrożenia B2B
Szczegółowy cennik robotów współpracujących (cobotów) w Polsce w 2026 roku. Sprawdź koszty ramion 3-30 kg, chwytaków, integracji PLC, leasingu B2B oraz ulgi podatkowej na robotyzację CIT.
Wdrożenia PrzemysłoweKrytyczne części zamienne humanoida: Co najczęściej ulega zużyciu i jak zaplanować magazyn
Zestawienie podzespołów o najkrótszym interwale MTBF w robotach humanoidalnych i czworonożnych: od gumowych podeszew i wiązek przegubowych High-Flex po siłowniki kolanowe i pakiety Li-ion.
Ceny i FinanseNajtańszy robot humanoidalny w 2026 roku: Unitree R1 za $4,900 – czy to zabawka czy narzędzie edukacyjne?
Czy robot humanoidalny za 18 000 - 25 000 PLN netto nadaje się do czegokolwiek poza pokazem? Analiza możliwości Unitree R1, pułapek braku rąk zręcznościowych i kosztów ukrytych.
Standardy i BezpieczeństwoNorma ISO/TS 15066 i bezpieczeństwo cobota: Progi biomechaniczne, ocena ryzyka i certyfikacja CE w Polsce
Techniczny i prawny przewodnik po specyfikacji ISO/TS 15066 w polskim przemyśle. Poznaj dopuszczalne limity siły (N) i nacisku (N/cm2) dla 29 partii ciała, metodykę pomiarów biofantomowych oraz zasady nadania znaku CE.
Wdrożenia i AplikacjeObsługa obrabiarek CNC cobotem: Czas cyklu, podwójne chwytaki i zwrot z inwestycji (TCO) w 8 miesięcy
Przewodnik wdrożeniowy automatyzacji frezarek i tokarek CNC przy użyciu cobotów. Analiza podwójnych chwytaków EOAT, interfejsów sygnałowych I/O, wskaźnika OEE oraz realnego TCO i ROI w polskich zakładach obróbki skrawaniem.
Cenniki i FinansowanieUlga na robotyzację w praktyce: Jak odliczyć 150% kosztów cobota i paletyzacji (art. 38eb CIT). Przewodnik podatkowy B2B
Praktyczny przewodnik po uldze na robotyzację (art. 38eb CIT). Jak legalnie odliczyć 150% wydatków na cobota paletyzującego, chwytak, kolumnę windową, wdrożenie i szkolenia. Poznaj interpretacje KIS i formalną checklistę.
Rankingi i ZestawieniaRanking robotów humanoidalnych 2026: Top 10 modeli na świecie i w Polsce według Evidence Score
Niezależny ranking 10 czołowych platform humanoidalnych 2026 roku. Oceniamy udokumentowane godziny pracy w fabrykach, dojrzałość SDK, certyfikację CE/ISO i realną dostępność w Polsce.
Społeczeństwo i OpiekaRobot humanoidalny dla seniora: Opieka, samotność, asysta domowa i ramy prawne w Polsce
Czy robot może zaopiekować się starszą osobą? Analiza możliwości asystentów humanoidalnych w domach opieki, detekcja upadków, przypominanie o lekach i status wyrobu medycznego w Polsce.
Robotyka DomowaRobot humanoidalny w domu: Czy posprząta mieszkanie i ugotuje obiad w 2026 roku? Testy realne
Weryfikacja obietnic o robotach domowych. Wyniki 420 prób Figure w 30 domach, model 1X NEO za 20 000 USD i realny czas składania prania, zmywania naczyń oraz ścielenia łóżka.
Przemysł i ProdukcjaRobot humanoidalny w fabryce samochodów: Case study wdrożeń w BMW, Mercedes-Benz, NIO i Tesla
Rzeczywiste wnioski z testów fabrycznych robotów humanoidalnych w zakładach motoryzacyjnych. Czas cyklu, awaryjność MTBF, zadania montażowe i integracja z systemami MES.
Usługi i HospitalityRobot humanoidalny w sklepie, hotelu i szpitalu: Recepcja, concierge, logistyka lekowa i audyt ROI
Gdzie humanoidy w branży hospitality i healthcare przynoszą realną stopę zwrotu? Recepcja hotelowa, transport próbek laboratoryjnych i obsługa klienta w retailu.
Doradztwo ZakupoweRobot pies czy humanoid: Co wybrać do szkoły, na uczelnię i do firmy w 2026 roku?
Czworonóg czy maszyna dwunożna? Analiza stabilności (4 punkty podparcia vs bipedalizm), kosztów zakupu (9 900 PLN vs 79 900 PLN), ładowności i odporności na upadki w polskich warunkach.
Edukacja i NaukaRoboty humanoidalne na uczelniach w Polsce: PW, AGH, PŁ, PWr – granty badawcze, laboratoria i wyzwania
Jak polskie uczelnie techniczne wykorzystują roboty humanoidalne w badaniach nad sztuczną inteligencją? Finansowanie z grantów MEiN/NCN, integracja z ROS 2 i bariery zakupowe w zamówieniach publicznych.
Pojedynki TytanówTesla Optimus vs Boston Dynamics Atlas: Starcie wizji masowej produkcji z mistrzostwem mechatroniki
Zestawienie dwóch najbardziej zaawansowanych humanoidów świata: zoptymalizowanego pod wielkoseryjną produkcję Tesla Optimus z legendarnym elektrycznym Boston Dynamics Atlas (IP65, 360 DoF).
Porównania B2BUnitree G1 vs 1X NEO vs Figure 03: Porównanie 3 generacji humanoidów (Hardware, AI, Ceny)
Zestawienie trzech odmiennych filozofii robotyki: chińska masowa produkcja Unitree G1 (79 900 PLN), bezpieczny domowy asystent 1X NEO (30 kg) oraz fabryczna autonomia neuronowa Figure 03.
Porównania CobotówUR10e vs Fanuc CRX-10iA vs Doosan M1013: Trzy filary paletyzacji i obsługi CNC. Wielki test mechatroniczny
Mechatroniczne porównanie trzech najpopularniejszych cobotów 10 kg w Polsce: Universal Robots UR10e, Fanuc CRX-10iA oraz Doosan M1013. Sprawdź powtarzalność ISO 9283, sensory siły, interfejsy i koszty wdrożenia.
B+R i OprogramowanieArchitektura ROS 2, NVIDIA Isaac Lab i transfer Sim-to-Real w robotach humanoidalnych
Przewodnik dla zespołów R&D i laboratoriów akademickich: jak wygląda współczesny stos programistyczny humanoida od symulacji w MuJoCo i NVIDIA Isaac Lab po wdrożenie polityki RL na układzie Jetson Orin.
Serwis i EksploatacjaAkumulatory Li-ion w humanoidach: przepisy transportowe UN3481/UN3480, degradacja i bezpieczeństwo
Pakiety bateryjne robotów humanoidalnych przekraczają próg 100 Wh (często 800–2000 Wh), co klasyfikuje je jako towary niebezpieczne Class 9 ADR/IATA. Sprawdź, jak legalnie transportować, ładować i utylizować baterie.
Inżynieria WdrożeńNormy bezpieczeństwa ISO 10218, ISO/TS 15066 i dynamiczne strefy LiDAR wokół humanoidów
Jak pogodzić pracę dwunożnego robota o masie 65 kg z wymogami Dyrektywy Maszynowej 2006/42/WE (oraz nowego Rozporządzenia Maszynowego UE 2023/1230)? Analizujemy separację prędkości i strefy bezpieczeństwa.
Inżynieria WdrożeńBezpieczeństwo i BHP przy pracy z robotem humanoidalnym: strefy pracy, żuraw asekuracyjny i E-Stop
Praktyczny przewodnik dla służb BHP i kierowników laboratoriów: jak wyznaczyć strefę buforową dla maszyny dwunożnej, kiedy suwnica asekuracyjna (Gantry) jest obowiązkowa i jak działa bezpieczne wygaszanie momentu (STO).
B+R i OprogramowanieDłonie zręczne (Dexterous Hands 11–22 DOF) vs chwytaki przemysłowe: co wybrać do humanoida?
Pięciopalczasta dłoń z czujnikami dotykowymi wygląda efektownie na filmach, ale w zadaniach przemysłowych często przegrywa z 2- lub 3-palczastym chwytakiem siłowym. Porównujemy koszty, trwałość i zastosowania.
Przewodnik ZakupowyGdzie kupić roboty Unitree w Polsce? x-kom vs Botland vs Megadron vs ROBOID B2B
Szczegółowe porównanie polskich kanałów sprzedaży robotów Unitree G1, Go2 i H2. Warunki gwarancji, czas dostawy, leasing B2B i wsparcie techniczne.
Inżynieria WdrożeńRobot humanoidalny vs wózek AMR i cobot stacjonarny: macierz decyzyjna ROI dla fabryk
Kiedy inwestycja w dwunożnego humanoida ma przewagę nad klasycznym wózkiem AMR lub cobotem na postumencie? Porównujemy przepustowość, wymagania posadzkowe, koszty integracji gniazda oraz elastyczność przezbrajania linii.
Wdrożenia PrzemysłoweHumanoid w magazynie 3PL i fabryce: Jak przygotować 30-dniowy pilotaż (Proof of Concept)
Praktyczny przewodnik dla dyrektorów logistyki i produkcji: jak wybrać gniazdo testowe, jakie metryki KPI mierzyć podczas pilotażu i dlaczego standardowe pojemniki KLT są kluczem do sukcesu.
Serwis i EksploatacjaKalibracja punktów zerowych (Zero-Point) i IMU w humanoidach po kolizji lub transporcie
Nawet przesunięcie punktu zerowego enkodera o 0,4 stopnia w stawie skokowym powoduje asymetrię chodu, przegrzewanie kolana i utratę równowagi. Wyjaśniamy, kiedy i jak wykonuje się kalibrację kinematyczną humanoida.
Inżynieria WdrożeńProtokół odbioru technicznego FAT i SAT dla robota humanoidalnego — checklista 24 punktów
Jak odebrać robota humanoidalnego od dostawcy, aby nie podpisać protokołu na jednostkę z ukrytym dryfem IMU, luzem przekładni lub zablokowanym SDK? Przedstawiamy standard odbioru FAT/SAT stosowany przez inżynierów ROBOID.
B+R i OprogramowanieJak przygotować OPZ do przetargu PZP na robota humanoidalnego dla politechniki lub instytutu?
Praktyczny poradnik dla wydziałów mechatroniki, informatyki i automatyki: jak opisać przedmiot zamówienia (OPZ) zgodnie z ustawą PZP, aby uniknąć zakupu zamkniętej wersji konsumenckiej bez ROS 2 i części zamiennych.
Technologia i KodTeleoperacja VR a pełna autonomia VLA: Jak czytać filmy demonstracyjne producentów
Większość spektakularnych filmów, na których humanoid składa koszulki lub nalewa napoje, powstaje z udziałem teleoperacji lub uczenia przez naśladowanie. Wyjaśniamy różnicę między sterowaniem ruchowym a autonomią zadaniową.
Finansowanie i RaaSUlga na robotyzację (CIT) i amortyzacja robota humanoidalnego w Polsce — przewodnik księgowo-techniczny
Jak sklasyfikować robota humanoidalnego w KŚT (grupa 489) oraz jakie warunki techniczne musi spełniać maszyna wraz z oprogramowaniem i osprzętem, aby zakwalifikować wydatek do ulgi na robotyzację lub ulgi B+R?
Serwis i EksploatacjaUmowa serwisowa SLA dla robota humanoidalnego: diagnostyka zdalna ROS 2 vs serwis On-Site
Ponad 65% zgłoszeń serwisowych w robotach humanoidalnych dotyczy błędów kalibracji, konfiguracji DDS lub anomalii BMS, które można rozwiązać zdalnie w 4 godziny. Jak dobrać poziom umowy SLA (Bronze, Silver, Gold)?
Finansowanie i RaaSWynajem krótkoterminowy (RaaS / Event) robota humanoidalnego na targi, konferencje i testy
Planujesz pokaz robota humanoidalnego na targach branżowych, konferencji technologicznej lub 14-dniowy pilotaż w fabryce? Sprawdź koszty wynajmu z operatorem, wymagania logistyczne i scenariusz prezentacji.
Ceny i FinanseIle naprawdę kosztuje robot humanoidalny w Polsce w 2026 roku? Analiza cen w PLN i TCO
Kompleksowy przegląd cen robotów humanoidalnych w polskich sklepach: od Unitree G1 (79 900 PLN) po przemysłowe systemy Digit ($200 000). Poznaj ukryte koszty wdrożenia, serwisu i energii.
Analiza Rynku i KosztyIle kosztuje utrzymanie robota humanoidalnego? Analiza TCO 36 miesięcy, baterie i przeglądy
Cena zakupu (CAPEX) to średnio 72% trzyletniego budżetu posiadania humanoida. Sprawdzamy realne koszty zużycia akumulatorów Li-ion, przeglądów co 500h, kalibracji stawów oraz części ścieralnych w Polsce.
Finansowanie i PrawoLeasing operacyjny, wynajem czy zakup? Jak sfinansować humanoida w polskiej firmie
Porównanie 4 modeli finansowania robotów humanoidalnych w Polsce: zakup CAPEX z ulgą na robotyzację, leasing operacyjny 24–60 miesięcy, najem krótkoterminowy na testy PoC oraz kontrakty RaaS.
Technologia i KodUnitree G1 Standard vs Edu U1-U9: Pułapka braku SDK w wersji podstawowej
Zanim zamówisz Unitree G1 za 79 900 PLN z myślą o pisaniu kodu w Pythonie lub ROS2, poznaj ograniczenia sprzętowe wersji Standard i różnice względem serii Edu.