ZESTAWIENIE PORÓWNAWCZE CEN I DOSTĘPNOŚCI W POLSCE
| Model | Cena Landed Cost PL (szacunkowo, z cłem) | Status dostawy | Kanał dystrybucji |
|---|---|---|---|
| Doosan M1013 (6x sensor momentu na osiach) | od 139 000 PLN | Dostawa 7-14 dni | Laboratorium Mechatroniki ROBOID.PL |
| Universal Robots UR10e (F/T Sensor nadgarstka) | od 145 000 PLN | Magazyn PL (48h) | Autoryzowana sieć UR Polska |
| Fanuc CRX-10iA (Contact Stop + IP67) | od 138 000 PLN | Dostępny od ręki | Fanuc Polska Sp. z o.o. |
| ABB GoFa CRB 15000 (Cat. 3 PL d) | od 148 000 PLN | Dostawa 14-21 dni | ABB Robotics Polska |
Czym jest specyfikacja techniczna ISO/TS 15066 i jak uzupełnia ISO 10218?
Normy PN-EN ISO 10218-1 oraz ISO 10218-2 definiują ogólne wymagania bezpieczeństwa dla robotów przemysłowych i systemów zrobotyzowanych. Jednak to opublikowana przez Międzynarodową Organizację Normalizacyjną specyfikacja techniczna ISO/TS 15066 (Robots and robotic devices - Collaborative robots) precyzuje matematyczne i biomechaniczne kryteria pozwalające na bezpieczną pracę człowieka i maszyny w jednej przestrzeni roboczej bez fizycznych wygrodzeń.
Podstawowym aksjomatem ISO/TS 15066 jest zasada, że cobot sam w sobie nie jest bezpieczną maszyną – bezpieczna może być jedynie cała aplikacja zrobotyzowana (stacja robocza). Nawet certyfikowany cobot wyposażony w ostry chwytak lub przenoszący rozgrzane ostrza staje się maszyną niebezpieczną, wymagającą wygrodzeń strefowych lub kurtyn optycznych.
Specyfikacja definiuje 4 tryby pracy współpracującej:
- 1. Monitorowane zatrzymanie ze względów bezpieczeństwa (Safety-rated Monitored Stop - SMS): Cobot zatrzymuje ruch natychmiast po wejściu operatora w przestrzeń wspólną i wznawia go po jej opuszczeniu bez odłączania zasilania napędów.
- 2. Prowadzenie ręczne (Hand Guiding - HG): Operator bezpośrednio steruje ruchem ramienia za pomocą dedykowanego uchwytu z przyciskiem zezwalającym (Enabling Device / 3-pozycyjny przełącznik zgody).
- 3. Monitorowanie prędkości i strefy (Speed and Separation Monitoring - SSM): Prędkość robota jest dynamicznie redukowana proporcjonalnie do odległości od człowieka wykrywanego przez skanery laserowe Safety LiDAR.
- 4. Ograniczenie mocy i siły (Power and Force Limiting - PFL): Ramię porusza się w sposób ciągły, a parametry mechaniczne (prędkość, pęd, momenty obrotowe) są ograniczone do poziomów, przy których ewentualny kontakt z człowiekiem nie wywoła obrażeń ciała ani bólu przekraczającego dopuszczalne progi biomechaniczne.
Jakie są dopuszczalne progi siły (N) i nacisku (N/cm2) dla 29 partii ciała?
Załącznik A (Annex A) do ISO/TS 15066 zawiera unikalną tabelę progów bólu (Pain Tolerance Thresholds) dla 29 wyodrębnionych obszarów anatomicznych ludzkiego ciała, opracowaną na podstawie badań Uniwersytetu w Moguncji (Johannes Gutenberg University Mainz).
Norma precyzyjnie rozróżnia dwa typy kontaktu mechanicznego:
Kontakt quasi-statyczny (Clamping / Pinching): Sytuacja, w której ciało operatora zostaje dociśnięte przez ramię lub chwytak do stałego elementu otoczenia (blatu, ramy maszyny, regału). Ponieważ cała energia nacisku skupia się na tkance, limity siły są tu najbardziej restrykcyjne.
Kontakt przejściowy (Transient / Dynamic Impact): Sytuacja zderzenia w wolnej przestrzeni, w której ciało operatora ma możliwość odchylenia się lub cofnięcia. W tym przypadku dopuszczalne limity siły są dwukrotnie wyższe niż w kontakcie quasi-statycznym.
- Dłoń i palce: Maksymalna siła w kontakcie quasi-statycznym wynosi 140 N, a maksymalny nacisk to 190 N/cm2.
- Przedramię: Maksymalna siła 160 N, maksymalny nacisk 180 N/cm2.
- Ramię i bark: Maksymalna siła 210 N, maksymalny nacisk 160 N/cm2.
- Klatka piersiowa i mostek: Maksymalna siła 140 N, maksymalny nacisk 120 N/cm2.
- Okolice głowy, szyi i oczu: Zgodnie z ISO/TS 15066 jakikolwiek kontakt mechaniczny z głową i szyją jest niedopuszczalny (siła 0 N), co oznacza konieczność stosowania mechanicznych lub optycznych stref ochronnych wykluczających ruch cobota na wysokości twarzy operatora.
Jak przebiega walidacja i pomiar sił kolizji biofantomem w praktyce inżynierskiej?
Samo ustawienie w panelu uczącym (PolyScope, iPendant) parametru 'maksymalna siła 100 N' nie stanowi dowodu spełnienia normy w rozumieniu Państwowej Inspekcji Pracy (PIP) ani Urzędu Dozoru Technicznego (UDT). Rzeczywista siła zależy bowiem od masy chwytaka, prędkości liniowej oraz sztywności strefy uderzenia.
Do formalnej walidacji stacji zrobotyzowanej stosuje się specjalistyczne mierniki siły nacisku (np. GTE CoboSafe, Pilz PROInspection) wyposażone w sprężyny o skalibrowanej stałej k oraz zestaw elastomerów biofantomowych o twardości Shore A odpowiadającej właściwościom ludzkiej skóry i tkanki podskórnej.
Pomiary wykonuje się w najgorszych geometrycznie punktach trajektorii (Worst-Case Scenario): przy maksymalnym zasięgu, przy pełnym obciążeniu payload oraz w punktach potencjalnego uwięzienia detalu w gnieździe produkcyjnym.
Kto ponosi odpowiedzialność prawną za nadanie znaku CE na stację z cobotem?
Zgodnie z unijną Dyrektywą Maszynową 2006/42/WE (oraz nowym Rozporządzeniem Maszynowym UE 2023/1230), ramię cobota dostarczane przez producenta (UR, Fanuc, Doosan) jest maszyną nieukończoną (Partly Completed Machinery) i posiada Deklarację Włączenia (Declaration of Incorporation) zgodnie z załącznikiem II B.
Podmiotem odpowiedzialnym za nadanie ostatecznego znaku CE, sporządzenie dokumentacji technicznej stacji i wystawienie Deklaracji Zgodności WE/UE jest Integrator Systemu (firma budująca stanowisko) lub Użytkownik Końcowy, jeśli wykonuje montaż i integrację we własnym zakresie (In-House Engineering).
Pracodawca eksploatujący stację bez kompletnej analizy ryzyka wg PN-EN ISO 12100 i pomiarów ISO/TS 15066 ponosi pełną odpowiedzialność cywilną i karną w przypadku wypadku przy pracy na stanowisku zrobotyzowanym.
Jakie technologie pozwalają zwiększyć prędkość cobota bez naruszenia ISO/TS 15066?
Jednym z głównych zarzutów wobec trybu PFL w normie ISO/TS 15066 jest konieczność drastycznego obniżenia prędkości ramienia (często poniżej 250 mm/s), co wydłuża czas cyklu w zadaniach paletyzacji czy pakowania.
W nowoczesnych wdrożeniach stosuje się systemy hybrydowe: zintegrowane laserowe skanery bezpieczeństwa (Safety LiDAR np. Sick microScan3 lub Keyence SZ-V). Skaner wyznacza strefę wczesnego ostrzegania (Warning Zone) oraz strefę zatrzymania (Safety Zone).
Gdy operator nie znajduje się w strefie gniazda, cobot pracuje w trybie pełnej prędkości przemysłowej (do 1500–2000 mm/s). W momencie zbliżenia się człowieka do stacji skaner automatycznie przełącza profil robota na bezpieczny tryb PFL (ISO/TS 15066), zachowując maksymalną wydajność procesu i 100% bezpieczeństwo personelu.
Zweryfikuj wnioski z raportu na parametrach własnego zakładu
Skorzystaj z naszych kalkulatorów TCO/ROI, planera części zamiennych BOM (36 mies.) lub porównywarki modeli na żywo.
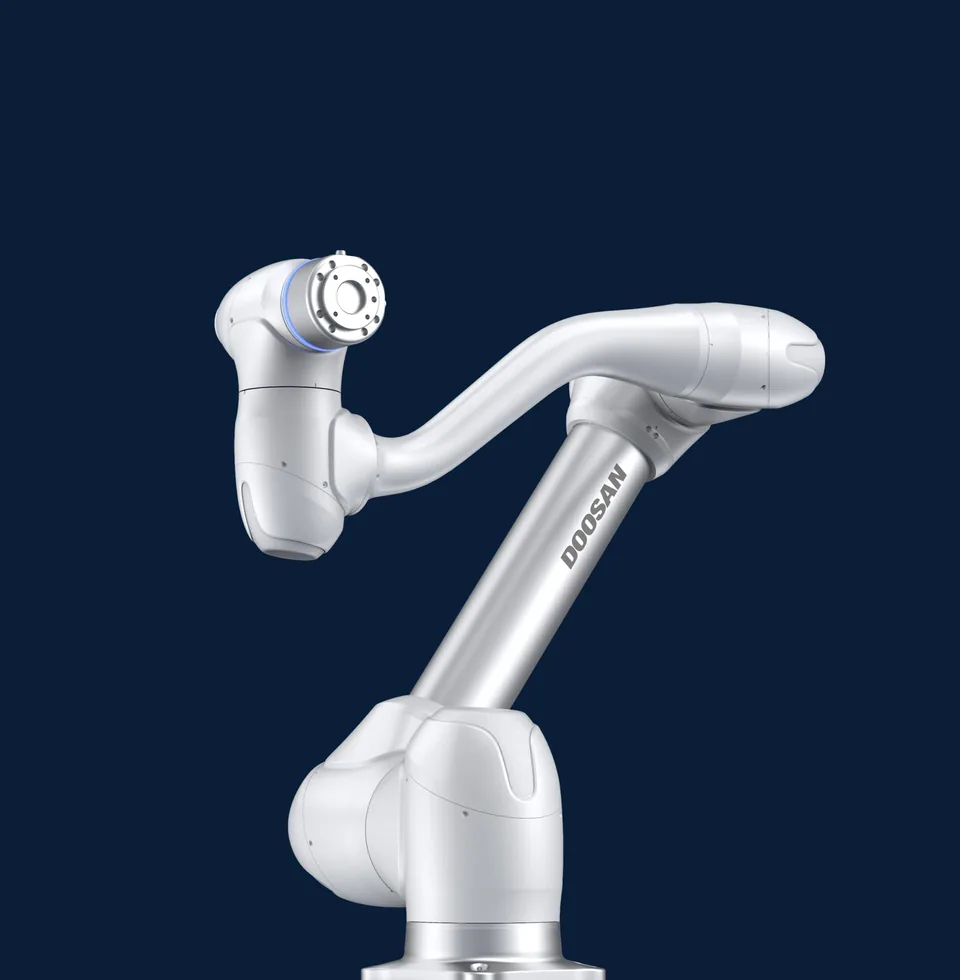
Doosan M1013
Doosan M1013 marki Doosan Robotics Inc. (Korea Południowa) to zaawansowany cobot przemysłowy o udźwigu nominalnym 10.0 kg i masie 28.0 kg. Zaprojektowany z myślą o aplikacjach wymagających wysokiej powtarzalności oraz stabilności operacyjnej z czasem pracy do 8.0 h.
Powiązane analizy inżynieryjne
Chwytaki do cobotów OnRobot, Schunk, Robotiq i Piab: Wielki benchmark EOAT 2026. Podciśnienie vs Serwoelektryka
Porównanie technologii chwytakowych do robotów współpracujących (EOAT). Sprawdź różnice między chwytakami elektrycznymi serwo, podciśnieniowymi bezsprężarkowymi a pneumatycznymi Co-act wg ISO/TS 15066.
Ceny i FinanseCzy warto kupić robota humanoidalnego w 2026 roku? Analiza ROI, leasing, RaaS i prognoza cen do 2030
Chłodna kalkulacja biznesowa: dla kogo zakup humanoida w 2026 roku to pewny zysk z inwestycji, a kto powinien poczekać? Analiza kosztów RaaS, leasingu operacyjnego i trendu spadku cen o 40% rocznie.
Ewolucja TechnologiiHistoria robotów humanoidalnych: od Elektro i ASIMO po Figure 03 i Atlas Electric
Przełomowe momenty w rozwoju robotyki dwunożnej: Elektro z 1939 r., WABOT-1 na Uniwersytecie Waseda, 30 lat ewolucji Hondy ASIMO, hydraulika Boston Dynamics i rewolucja Physical AI w 2026 r.
Cenniki i FinansowanieIle kosztuje cobot w Polsce w 2026 roku? Kompletny cennik ramion, osprzętu i wdrożenia B2B
Szczegółowy cennik robotów współpracujących (cobotów) w Polsce w 2026 roku. Sprawdź koszty ramion 3-30 kg, chwytaków, integracji PLC, leasingu B2B oraz ulgi podatkowej na robotyzację CIT.
Wdrożenia PrzemysłoweKrytyczne części zamienne humanoida: Co najczęściej ulega zużyciu i jak zaplanować magazyn
Zestawienie podzespołów o najkrótszym interwale MTBF w robotach humanoidalnych i czworonożnych: od gumowych podeszew i wiązek przegubowych High-Flex po siłowniki kolanowe i pakiety Li-ion.
Ceny i FinanseNajtańszy robot humanoidalny w 2026 roku: Unitree R1 za $4,900 – czy to zabawka czy narzędzie edukacyjne?
Czy robot humanoidalny za 18 000 - 25 000 PLN netto nadaje się do czegokolwiek poza pokazem? Analiza możliwości Unitree R1, pułapek braku rąk zręcznościowych i kosztów ukrytych.
Wdrożenia i AplikacjeObsługa obrabiarek CNC cobotem: Czas cyklu, podwójne chwytaki i zwrot z inwestycji (TCO) w 8 miesięcy
Przewodnik wdrożeniowy automatyzacji frezarek i tokarek CNC przy użyciu cobotów. Analiza podwójnych chwytaków EOAT, interfejsów sygnałowych I/O, wskaźnika OEE oraz realnego TCO i ROI w polskich zakładach obróbki skrawaniem.
Cenniki i FinansowanieUlga na robotyzację w praktyce: Jak odliczyć 150% kosztów cobota i paletyzacji (art. 38eb CIT). Przewodnik podatkowy B2B
Praktyczny przewodnik po uldze na robotyzację (art. 38eb CIT). Jak legalnie odliczyć 150% wydatków na cobota paletyzującego, chwytak, kolumnę windową, wdrożenie i szkolenia. Poznaj interpretacje KIS i formalną checklistę.
Rankingi i ZestawieniaRanking robotów humanoidalnych 2026: Top 10 modeli na świecie i w Polsce według Evidence Score
Niezależny ranking 10 czołowych platform humanoidalnych 2026 roku. Oceniamy udokumentowane godziny pracy w fabrykach, dojrzałość SDK, certyfikację CE/ISO i realną dostępność w Polsce.
Baza WiedzyRobot humanoidalny: co to jest, jak działa i gdzie pracuje w 2026 roku? Przewodnik IFR i B2B
Definicja robota humanoidalnego wg IFR, anatomia mechatroniczna (22-52 DoF), sensoryka LiDAR i kamery głębi oraz różnice między humanoidem, androidem a cobotem stacjonarnym.
Społeczeństwo i OpiekaRobot humanoidalny dla seniora: Opieka, samotność, asysta domowa i ramy prawne w Polsce
Czy robot może zaopiekować się starszą osobą? Analiza możliwości asystentów humanoidalnych w domach opieki, detekcja upadków, przypominanie o lekach i status wyrobu medycznego w Polsce.
Robotyka DomowaRobot humanoidalny w domu: Czy posprząta mieszkanie i ugotuje obiad w 2026 roku? Testy realne
Weryfikacja obietnic o robotach domowych. Wyniki 420 prób Figure w 30 domach, model 1X NEO za 20 000 USD i realny czas składania prania, zmywania naczyń oraz ścielenia łóżka.
Przemysł i ProdukcjaRobot humanoidalny w fabryce samochodów: Case study wdrożeń w BMW, Mercedes-Benz, NIO i Tesla
Rzeczywiste wnioski z testów fabrycznych robotów humanoidalnych w zakładach motoryzacyjnych. Czas cyklu, awaryjność MTBF, zadania montażowe i integracja z systemami MES.
Usługi i HospitalityRobot humanoidalny w sklepie, hotelu i szpitalu: Recepcja, concierge, logistyka lekowa i audyt ROI
Gdzie humanoidy w branży hospitality i healthcare przynoszą realną stopę zwrotu? Recepcja hotelowa, transport próbek laboratoryjnych i obsługa klienta w retailu.
Doradztwo ZakupoweRobot pies czy humanoid: Co wybrać do szkoły, na uczelnię i do firmy w 2026 roku?
Czworonóg czy maszyna dwunożna? Analiza stabilności (4 punkty podparcia vs bipedalizm), kosztów zakupu (9 900 PLN vs 79 900 PLN), ładowności i odporności na upadki w polskich warunkach.
Edukacja i NaukaRoboty humanoidalne na uczelniach w Polsce: PW, AGH, PŁ, PWr – granty badawcze, laboratoria i wyzwania
Jak polskie uczelnie techniczne wykorzystują roboty humanoidalne w badaniach nad sztuczną inteligencją? Finansowanie z grantów MEiN/NCN, integracja z ROS 2 i bariery zakupowe w zamówieniach publicznych.
Pojedynki TytanówTesla Optimus vs Boston Dynamics Atlas: Starcie wizji masowej produkcji z mistrzostwem mechatroniki
Zestawienie dwóch najbardziej zaawansowanych humanoidów świata: zoptymalizowanego pod wielkoseryjną produkcję Tesla Optimus z legendarnym elektrycznym Boston Dynamics Atlas (IP65, 360 DoF).
Porównania B2BUnitree G1 vs 1X NEO vs Figure 03: Porównanie 3 generacji humanoidów (Hardware, AI, Ceny)
Zestawienie trzech odmiennych filozofii robotyki: chińska masowa produkcja Unitree G1 (79 900 PLN), bezpieczny domowy asystent 1X NEO (30 kg) oraz fabryczna autonomia neuronowa Figure 03.
Porównania CobotówUR10e vs Fanuc CRX-10iA vs Doosan M1013: Trzy filary paletyzacji i obsługi CNC. Wielki test mechatroniczny
Mechatroniczne porównanie trzech najpopularniejszych cobotów 10 kg w Polsce: Universal Robots UR10e, Fanuc CRX-10iA oraz Doosan M1013. Sprawdź powtarzalność ISO 9283, sensory siły, interfejsy i koszty wdrożenia.
B+R i OprogramowanieArchitektura ROS 2, NVIDIA Isaac Lab i transfer Sim-to-Real w robotach humanoidalnych
Przewodnik dla zespołów R&D i laboratoriów akademickich: jak wygląda współczesny stos programistyczny humanoida od symulacji w MuJoCo i NVIDIA Isaac Lab po wdrożenie polityki RL na układzie Jetson Orin.
Serwis i EksploatacjaAkumulatory Li-ion w humanoidach: przepisy transportowe UN3481/UN3480, degradacja i bezpieczeństwo
Pakiety bateryjne robotów humanoidalnych przekraczają próg 100 Wh (często 800–2000 Wh), co klasyfikuje je jako towary niebezpieczne Class 9 ADR/IATA. Sprawdź, jak legalnie transportować, ładować i utylizować baterie.
Inżynieria WdrożeńNormy bezpieczeństwa ISO 10218, ISO/TS 15066 i dynamiczne strefy LiDAR wokół humanoidów
Jak pogodzić pracę dwunożnego robota o masie 65 kg z wymogami Dyrektywy Maszynowej 2006/42/WE (oraz nowego Rozporządzenia Maszynowego UE 2023/1230)? Analizujemy separację prędkości i strefy bezpieczeństwa.
Inżynieria WdrożeńBezpieczeństwo i BHP przy pracy z robotem humanoidalnym: strefy pracy, żuraw asekuracyjny i E-Stop
Praktyczny przewodnik dla służb BHP i kierowników laboratoriów: jak wyznaczyć strefę buforową dla maszyny dwunożnej, kiedy suwnica asekuracyjna (Gantry) jest obowiązkowa i jak działa bezpieczne wygaszanie momentu (STO).
B+R i OprogramowanieDłonie zręczne (Dexterous Hands 11–22 DOF) vs chwytaki przemysłowe: co wybrać do humanoida?
Pięciopalczasta dłoń z czujnikami dotykowymi wygląda efektownie na filmach, ale w zadaniach przemysłowych często przegrywa z 2- lub 3-palczastym chwytakiem siłowym. Porównujemy koszty, trwałość i zastosowania.
Przewodnik ZakupowyGdzie kupić roboty Unitree w Polsce? x-kom vs Botland vs Megadron vs ROBOID B2B
Szczegółowe porównanie polskich kanałów sprzedaży robotów Unitree G1, Go2 i H2. Warunki gwarancji, czas dostawy, leasing B2B i wsparcie techniczne.
Inżynieria WdrożeńRobot humanoidalny vs wózek AMR i cobot stacjonarny: macierz decyzyjna ROI dla fabryk
Kiedy inwestycja w dwunożnego humanoida ma przewagę nad klasycznym wózkiem AMR lub cobotem na postumencie? Porównujemy przepustowość, wymagania posadzkowe, koszty integracji gniazda oraz elastyczność przezbrajania linii.
Wdrożenia PrzemysłoweHumanoid w magazynie 3PL i fabryce: Jak przygotować 30-dniowy pilotaż (Proof of Concept)
Praktyczny przewodnik dla dyrektorów logistyki i produkcji: jak wybrać gniazdo testowe, jakie metryki KPI mierzyć podczas pilotażu i dlaczego standardowe pojemniki KLT są kluczem do sukcesu.
Serwis i EksploatacjaKalibracja punktów zerowych (Zero-Point) i IMU w humanoidach po kolizji lub transporcie
Nawet przesunięcie punktu zerowego enkodera o 0,4 stopnia w stawie skokowym powoduje asymetrię chodu, przegrzewanie kolana i utratę równowagi. Wyjaśniamy, kiedy i jak wykonuje się kalibrację kinematyczną humanoida.
Inżynieria WdrożeńProtokół odbioru technicznego FAT i SAT dla robota humanoidalnego — checklista 24 punktów
Jak odebrać robota humanoidalnego od dostawcy, aby nie podpisać protokołu na jednostkę z ukrytym dryfem IMU, luzem przekładni lub zablokowanym SDK? Przedstawiamy standard odbioru FAT/SAT stosowany przez inżynierów ROBOID.
B+R i OprogramowanieJak przygotować OPZ do przetargu PZP na robota humanoidalnego dla politechniki lub instytutu?
Praktyczny poradnik dla wydziałów mechatroniki, informatyki i automatyki: jak opisać przedmiot zamówienia (OPZ) zgodnie z ustawą PZP, aby uniknąć zakupu zamkniętej wersji konsumenckiej bez ROS 2 i części zamiennych.
Technologia i KodTeleoperacja VR a pełna autonomia VLA: Jak czytać filmy demonstracyjne producentów
Większość spektakularnych filmów, na których humanoid składa koszulki lub nalewa napoje, powstaje z udziałem teleoperacji lub uczenia przez naśladowanie. Wyjaśniamy różnicę między sterowaniem ruchowym a autonomią zadaniową.
Finansowanie i RaaSUlga na robotyzację (CIT) i amortyzacja robota humanoidalnego w Polsce — przewodnik księgowo-techniczny
Jak sklasyfikować robota humanoidalnego w KŚT (grupa 489) oraz jakie warunki techniczne musi spełniać maszyna wraz z oprogramowaniem i osprzętem, aby zakwalifikować wydatek do ulgi na robotyzację lub ulgi B+R?
Serwis i EksploatacjaUmowa serwisowa SLA dla robota humanoidalnego: diagnostyka zdalna ROS 2 vs serwis On-Site
Ponad 65% zgłoszeń serwisowych w robotach humanoidalnych dotyczy błędów kalibracji, konfiguracji DDS lub anomalii BMS, które można rozwiązać zdalnie w 4 godziny. Jak dobrać poziom umowy SLA (Bronze, Silver, Gold)?
Finansowanie i RaaSWynajem krótkoterminowy (RaaS / Event) robota humanoidalnego na targi, konferencje i testy
Planujesz pokaz robota humanoidalnego na targach branżowych, konferencji technologicznej lub 14-dniowy pilotaż w fabryce? Sprawdź koszty wynajmu z operatorem, wymagania logistyczne i scenariusz prezentacji.
Ceny i FinanseIle naprawdę kosztuje robot humanoidalny w Polsce w 2026 roku? Analiza cen w PLN i TCO
Kompleksowy przegląd cen robotów humanoidalnych w polskich sklepach: od Unitree G1 (79 900 PLN) po przemysłowe systemy Digit ($200 000). Poznaj ukryte koszty wdrożenia, serwisu i energii.
Analiza Rynku i KosztyIle kosztuje utrzymanie robota humanoidalnego? Analiza TCO 36 miesięcy, baterie i przeglądy
Cena zakupu (CAPEX) to średnio 72% trzyletniego budżetu posiadania humanoida. Sprawdzamy realne koszty zużycia akumulatorów Li-ion, przeglądów co 500h, kalibracji stawów oraz części ścieralnych w Polsce.
Finansowanie i PrawoLeasing operacyjny, wynajem czy zakup? Jak sfinansować humanoida w polskiej firmie
Porównanie 4 modeli finansowania robotów humanoidalnych w Polsce: zakup CAPEX z ulgą na robotyzację, leasing operacyjny 24–60 miesięcy, najem krótkoterminowy na testy PoC oraz kontrakty RaaS.
Technologia i KodUnitree G1 Standard vs Edu U1-U9: Pułapka braku SDK w wersji podstawowej
Zanim zamówisz Unitree G1 za 79 900 PLN z myślą o pisaniu kodu w Pythonie lub ROS2, poznaj ograniczenia sprzętowe wersji Standard i różnice względem serii Edu.