ZESTAWIENIE PORÓWNAWCZE CEN I DOSTĘPNOŚCI W POLSCE
| Model | Cena Landed Cost PL (szacunkowo, z cłem) | Status dostawy | Kanał dystrybucji |
|---|---|---|---|
| Poziom L1: Teleoperacja bezpośrednia VR/Exosuit | 100% nadzoru operatora (1:1) | Zastosowanie: zbieranie trajektorii pokazowych | Opóźnienie WebRTC/LAN < 35 ms |
| Poziom L2: Autonomia zadaniowa ze wsparciem (Shared) | 1 operator na 4–6 robotów | Operator interweniuje tylko przy kolizji/błędzie | Obecny standard wdrożeń przemysłowych 2026 |
| Poziom L3: Lokomocja VSLAM + Chwyt Wizyjny 6D | 95% autonomii w oznaczonym gnieździe | Wymaga stałego oświetlenia i powtarzalnych detali KLT | Fabryki automotive i linie montażowe |
| Poziom L4: Pełny model End-to-End VLA | Faza pilotażowa TRL 7–8 | Rozumienie komend językowych i nowych obiektów | Wdrożenia zamknięte u partnerów strategicznych |
Trzy poziomy autonomii współczesnego humanoida
Oceniając dowolny model w katalogu, należy oddzielić autonomię lokomocji (utrzymanie równowagi i chód po schodach) od autonomii manipulacji (rozpoznanie i precyzyjne chwycenie obiektu).
W 2026 roku lokomocja dwunożna oparta na Reinforcement Learning jest już dojrzała i w pełni autonomiczna. Natomiast manipulacja dłońmi dzieli się na trzy tryby: sztywne trajektorie zaprogramowane pod stałe stanowisko, teleoperację VR przez człowieka oraz autonomiczne sieci neuronowe VLA (Vision-Language-Action).
Jak weryfikować deklaracje producenta przed zakupem?
Zanim zatwierdzisz budżet na robota do zadań manipulacyjnych, poproś o potwierdzenie trzech parametrów:
- Czy na prezentacji widoczny jest autonomiczny wybór punktu chwytu (Grasp Synthesis), czy odtwarzanie nagranej wcześniej sekwencji ruchów?
- Czy robot potrafi skorygować ruch ramienia w czasie rzeczywistym, gdy przesuniesz pojemnik lub detal o 5 centymetrów w trakcie wykonywania zadania?
- Jakie opóźnienie i jaką infrastrukturę sieciową (Wi-Fi 6 / 5G) wymaga tryb nadzoru zdalnego operatora (Human-in-the-Loop)?
Teleoperacja jako etap zbierania danych, a nie porażka projektu
Wdrożenie, w którym operator siedzi w pętli, jest dziś standardowym etapem dojrzewania humanoida, a nie dowodem, że producent nie umie autonomii. Figurę 03 wyceniono na ok. 177 000 PLN przy 30 stopniach swobody i 20 kg udźwigu, ale liczby z karty nie mówią nic o tym, ile decyzji na minutę musi podejmować człowiek. To właśnie ten parametr — liczba interwencji operatora na godzinę pracy — oddziela demonstrator od stanowiska, na którym wolno oprzeć zmianę.
Praktyczna reguła z pilotaży logistycznych: poniżej trzech interwencji na godzinę proces jest gotowy do automatyzacji funkcji; powyżej dziesięciu teleoperacja zostaje i trzeba ją wycenić jak etat, z kosztem 8 000–12 000 PLN miesięcznie za operatora oraz infrastrukturą zdalnego pulpitu. Innymi słowy, pytanie do dostawcy nie brzmi „czy robot jest autonomiczny”, ale „które zadania wykonuje bez operatora i jak to mierzycie”.
- Rejestr interwencji: kto, kiedy i dlaczego przejął sterowanie — bez tego logu nie ma rozmowy o autonomii.
- Czas przejęcia (handover): od alertu do przejęcia przez operatora; powyżej 5 s w procesach z ruchem pieszym to ryzyko BHP.
- Zakres danych zbieranych w teleoperacji: bez nagrań trajektorii nie ma czym uczyć polityki ruchu.
- Warunki wyjścia z teleoperacji zapisane w umowie: który KPI i do kiedy ma zostać osiągnięty.
Jak porównywać deklaracje autonomii między producentami
Karty katalogowe używają tego samego słowa „autonomia” na określenie trzech różnych rzeczy: zdolności do przejścia trasy, do manipulacji obiektem i do reakcji na zdarzenie niestandardowe. Dlatego zestawienie warto prowadzić w tabeli z trzema kolumnami: zadanie, warunki brzegowe i sposób pomiaru; dopiero na końcu dopisuje się model. Figure 03 z 30 DOF wchodzi w katalog jako konstrukcja pełnowymiarowa, ale to nie znaczy, że przejmie proces bez nadzoru — w katalogu ROBOID 35 modeli typu pełnowymiarowego ma status „pilot” lub „preorder”, a dostępnych od ręki w Polsce jest sześć.
Druga strona to koszt porażki. Robot, który w teleoperacji pracuje 6 godzin na dobę, a w trybie autonomicznym cztery, wymaga zupełnie innego harmonogramu zmian niż deklaracja „24/7”. Zapisz ten wskaźnik w umowie razem z definicją przestoju i sposobem rozliczania.
Infrastruktura zdalnego pulpitu: co musi być gotowe po stronie zakładu
Teleoperacja nie dzieje się w chmurze dostawcy, lecz w sieci zakładu. Zanim robot ruszy, trzeba mieć osobną sieć sterującą z priorytetem ruchu, wyjście awaryjne poza głównym linkiem oraz stanowisko operatora z trzema monitorami: widok z kamery robota, mapa hali i podgląd zleceń. Opóźnienie powyżej 150 ms między ruchem joysticka a obrazem wystarcza, żeby operator zaczął hamować za późno — dlatego pomiar opóźnienia jest częścią odbioru, a nie testem „na koniec”.
Trzeba też rozstrzygnąć kwestię prawną: kto odpowiada za szkodę, gdy operator zdalny wykona manewr, który uszkodzi regał. Standardem staje się zapis, że teleoperator jest pracownikiem wdrożeniowca i działa według procedury zatwierdzonej przez zakład, a logi sesji są dowodem w sporze. Bez nagrań i logów każda kolizja kończy się sporem o wersje zdarzeń.
Zweryfikuj wnioski z raportu na parametrach własnego zakładu
Skorzystaj z naszych kalkulatorów TCO/ROI, planera części zamiennych BOM (36 mies.) lub porównywarki modeli na żywo.
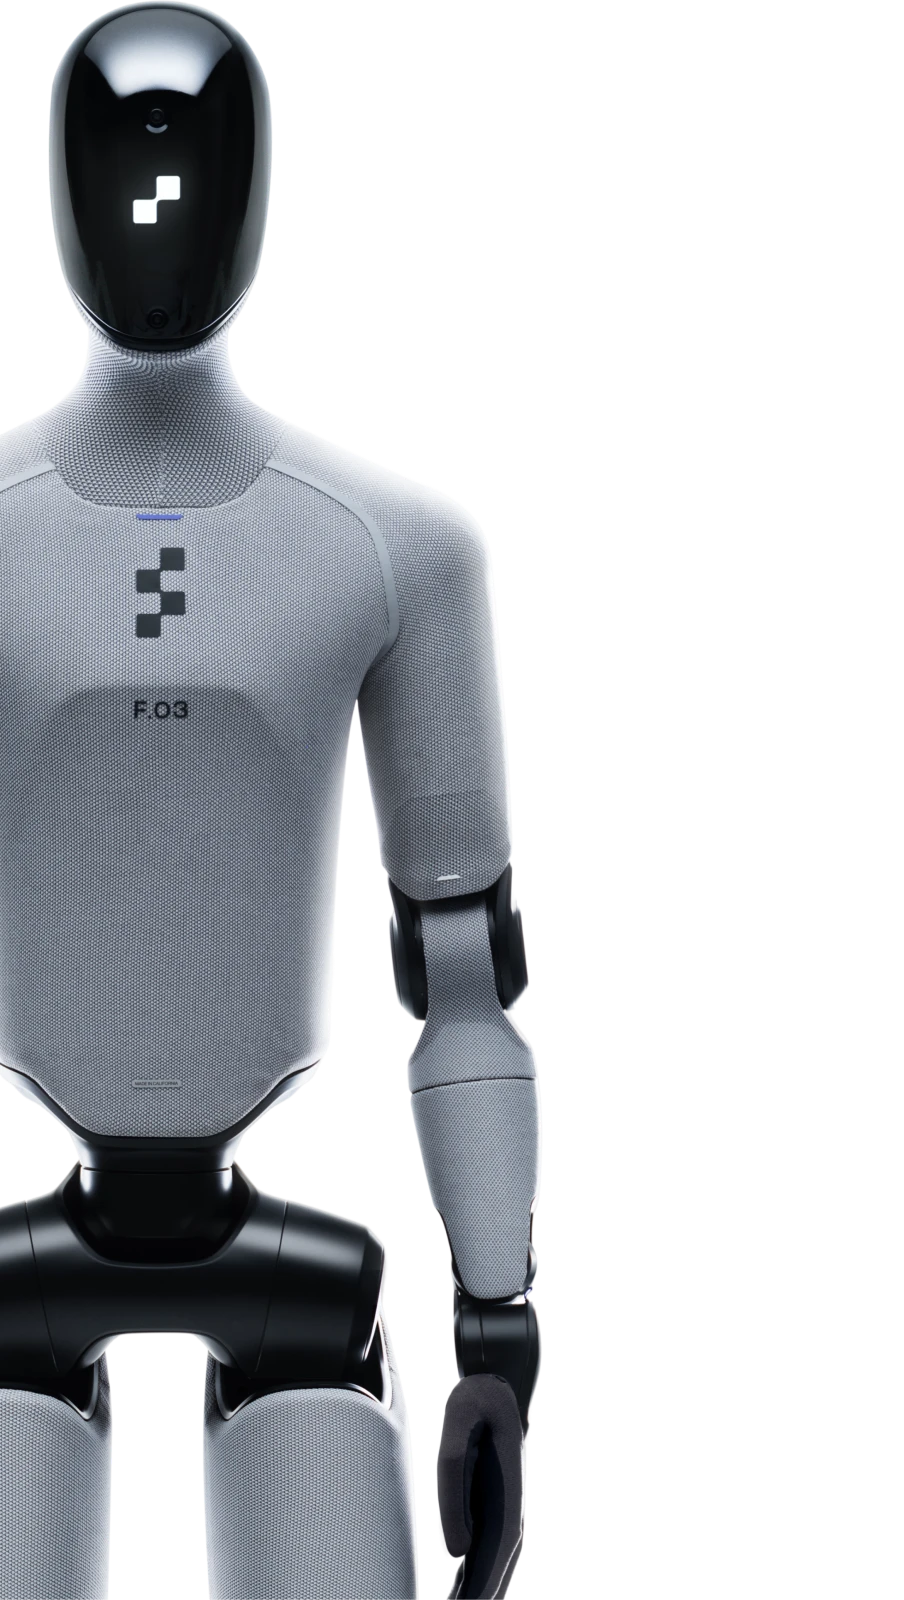
Figure 03 + Helix 2.5
Zaawansowany humanoid z modelami multimodalnymi VLA i modelem ruchowym Helix 2.5, testowany w fabrykach motoryzacyjnych BMW.
Powiązane analizy inżynieryjne
Chwytaki do cobotów OnRobot, Schunk, Robotiq i Piab: Wielki benchmark EOAT 2026. Podciśnienie vs Serwoelektryka
Porównanie technologii chwytakowych do robotów współpracujących (EOAT). Sprawdź różnice między chwytakami elektrycznymi serwo, podciśnieniowymi bezsprężarkowymi a pneumatycznymi Co-act wg ISO/TS 15066.
Ceny i FinanseCzy warto kupić robota humanoidalnego w 2026 roku? Analiza ROI, leasing, RaaS i prognoza cen do 2030
Chłodna kalkulacja biznesowa: dla kogo zakup humanoida w 2026 roku to pewny zysk z inwestycji, a kto powinien poczekać? Analiza kosztów RaaS, leasingu operacyjnego i trendu spadku cen o 40% rocznie.
Ewolucja TechnologiiHistoria robotów humanoidalnych: od Elektro i ASIMO po Figure 03 i Atlas Electric
Przełomowe momenty w rozwoju robotyki dwunożnej: Elektro z 1939 r., WABOT-1 na Uniwersytecie Waseda, 30 lat ewolucji Hondy ASIMO, hydraulika Boston Dynamics i rewolucja Physical AI w 2026 r.
Cenniki i FinansowanieIle kosztuje cobot w Polsce w 2026 roku? Kompletny cennik ramion, osprzętu i wdrożenia B2B
Szczegółowy cennik robotów współpracujących (cobotów) w Polsce w 2026 roku. Sprawdź koszty ramion 3-30 kg, chwytaków, integracji PLC, leasingu B2B oraz ulgi podatkowej na robotyzację CIT.
Wdrożenia PrzemysłoweKrytyczne części zamienne humanoida: Co najczęściej ulega zużyciu i jak zaplanować magazyn
Zestawienie podzespołów o najkrótszym interwale MTBF w robotach humanoidalnych i czworonożnych: od gumowych podeszew i wiązek przegubowych High-Flex po siłowniki kolanowe i pakiety Li-ion.
Ceny i FinanseNajtańszy robot humanoidalny w 2026 roku: Unitree R1 za $4,900 – czy to zabawka czy narzędzie edukacyjne?
Czy robot humanoidalny za 18 000 - 25 000 PLN netto nadaje się do czegokolwiek poza pokazem? Analiza możliwości Unitree R1, pułapek braku rąk zręcznościowych i kosztów ukrytych.
Standardy i BezpieczeństwoNorma ISO/TS 15066 i bezpieczeństwo cobota: Progi biomechaniczne, ocena ryzyka i certyfikacja CE w Polsce
Techniczny i prawny przewodnik po specyfikacji ISO/TS 15066 w polskim przemyśle. Poznaj dopuszczalne limity siły (N) i nacisku (N/cm2) dla 29 partii ciała, metodykę pomiarów biofantomowych oraz zasady nadania znaku CE.
Wdrożenia i AplikacjeObsługa obrabiarek CNC cobotem: Czas cyklu, podwójne chwytaki i zwrot z inwestycji (TCO) w 8 miesięcy
Przewodnik wdrożeniowy automatyzacji frezarek i tokarek CNC przy użyciu cobotów. Analiza podwójnych chwytaków EOAT, interfejsów sygnałowych I/O, wskaźnika OEE oraz realnego TCO i ROI w polskich zakładach obróbki skrawaniem.
Cenniki i FinansowanieUlga na robotyzację w praktyce: Jak odliczyć 150% kosztów cobota i paletyzacji (art. 38eb CIT). Przewodnik podatkowy B2B
Praktyczny przewodnik po uldze na robotyzację (art. 38eb CIT). Jak legalnie odliczyć 150% wydatków na cobota paletyzującego, chwytak, kolumnę windową, wdrożenie i szkolenia. Poznaj interpretacje KIS i formalną checklistę.
Rankingi i ZestawieniaRanking robotów humanoidalnych 2026: Top 10 modeli na świecie i w Polsce według Evidence Score
Niezależny ranking 10 czołowych platform humanoidalnych 2026 roku. Oceniamy udokumentowane godziny pracy w fabrykach, dojrzałość SDK, certyfikację CE/ISO i realną dostępność w Polsce.
Baza WiedzyRobot humanoidalny: co to jest, jak działa i gdzie pracuje w 2026 roku? Przewodnik IFR i B2B
Definicja robota humanoidalnego wg IFR, anatomia mechatroniczna (22-52 DoF), sensoryka LiDAR i kamery głębi oraz różnice między humanoidem, androidem a cobotem stacjonarnym.
Społeczeństwo i OpiekaRobot humanoidalny dla seniora: Opieka, samotność, asysta domowa i ramy prawne w Polsce
Czy robot może zaopiekować się starszą osobą? Analiza możliwości asystentów humanoidalnych w domach opieki, detekcja upadków, przypominanie o lekach i status wyrobu medycznego w Polsce.
Robotyka DomowaRobot humanoidalny w domu: Czy posprząta mieszkanie i ugotuje obiad w 2026 roku? Testy realne
Weryfikacja obietnic o robotach domowych. Wyniki 420 prób Figure w 30 domach, model 1X NEO za 20 000 USD i realny czas składania prania, zmywania naczyń oraz ścielenia łóżka.
Przemysł i ProdukcjaRobot humanoidalny w fabryce samochodów: Case study wdrożeń w BMW, Mercedes-Benz, NIO i Tesla
Rzeczywiste wnioski z testów fabrycznych robotów humanoidalnych w zakładach motoryzacyjnych. Czas cyklu, awaryjność MTBF, zadania montażowe i integracja z systemami MES.
Usługi i HospitalityRobot humanoidalny w sklepie, hotelu i szpitalu: Recepcja, concierge, logistyka lekowa i audyt ROI
Gdzie humanoidy w branży hospitality i healthcare przynoszą realną stopę zwrotu? Recepcja hotelowa, transport próbek laboratoryjnych i obsługa klienta w retailu.
Doradztwo ZakupoweRobot pies czy humanoid: Co wybrać do szkoły, na uczelnię i do firmy w 2026 roku?
Czworonóg czy maszyna dwunożna? Analiza stabilności (4 punkty podparcia vs bipedalizm), kosztów zakupu (9 900 PLN vs 79 900 PLN), ładowności i odporności na upadki w polskich warunkach.
Edukacja i NaukaRoboty humanoidalne na uczelniach w Polsce: PW, AGH, PŁ, PWr – granty badawcze, laboratoria i wyzwania
Jak polskie uczelnie techniczne wykorzystują roboty humanoidalne w badaniach nad sztuczną inteligencją? Finansowanie z grantów MEiN/NCN, integracja z ROS 2 i bariery zakupowe w zamówieniach publicznych.
Pojedynki TytanówTesla Optimus vs Boston Dynamics Atlas: Starcie wizji masowej produkcji z mistrzostwem mechatroniki
Zestawienie dwóch najbardziej zaawansowanych humanoidów świata: zoptymalizowanego pod wielkoseryjną produkcję Tesla Optimus z legendarnym elektrycznym Boston Dynamics Atlas (IP65, 360 DoF).
Porównania B2BUnitree G1 vs 1X NEO vs Figure 03: Porównanie 3 generacji humanoidów (Hardware, AI, Ceny)
Zestawienie trzech odmiennych filozofii robotyki: chińska masowa produkcja Unitree G1 (79 900 PLN), bezpieczny domowy asystent 1X NEO (30 kg) oraz fabryczna autonomia neuronowa Figure 03.
Porównania CobotówUR10e vs Fanuc CRX-10iA vs Doosan M1013: Trzy filary paletyzacji i obsługi CNC. Wielki test mechatroniczny
Mechatroniczne porównanie trzech najpopularniejszych cobotów 10 kg w Polsce: Universal Robots UR10e, Fanuc CRX-10iA oraz Doosan M1013. Sprawdź powtarzalność ISO 9283, sensory siły, interfejsy i koszty wdrożenia.
B+R i OprogramowanieArchitektura ROS 2, NVIDIA Isaac Lab i transfer Sim-to-Real w robotach humanoidalnych
Przewodnik dla zespołów R&D i laboratoriów akademickich: jak wygląda współczesny stos programistyczny humanoida od symulacji w MuJoCo i NVIDIA Isaac Lab po wdrożenie polityki RL na układzie Jetson Orin.
Serwis i EksploatacjaAkumulatory Li-ion w humanoidach: przepisy transportowe UN3481/UN3480, degradacja i bezpieczeństwo
Pakiety bateryjne robotów humanoidalnych przekraczają próg 100 Wh (często 800–2000 Wh), co klasyfikuje je jako towary niebezpieczne Class 9 ADR/IATA. Sprawdź, jak legalnie transportować, ładować i utylizować baterie.
Inżynieria WdrożeńNormy bezpieczeństwa ISO 10218, ISO/TS 15066 i dynamiczne strefy LiDAR wokół humanoidów
Jak pogodzić pracę dwunożnego robota o masie 65 kg z wymogami Dyrektywy Maszynowej 2006/42/WE (oraz nowego Rozporządzenia Maszynowego UE 2023/1230)? Analizujemy separację prędkości i strefy bezpieczeństwa.
Inżynieria WdrożeńBezpieczeństwo i BHP przy pracy z robotem humanoidalnym: strefy pracy, żuraw asekuracyjny i E-Stop
Praktyczny przewodnik dla służb BHP i kierowników laboratoriów: jak wyznaczyć strefę buforową dla maszyny dwunożnej, kiedy suwnica asekuracyjna (Gantry) jest obowiązkowa i jak działa bezpieczne wygaszanie momentu (STO).
B+R i OprogramowanieDłonie zręczne (Dexterous Hands 11–22 DOF) vs chwytaki przemysłowe: co wybrać do humanoida?
Pięciopalczasta dłoń z czujnikami dotykowymi wygląda efektownie na filmach, ale w zadaniach przemysłowych często przegrywa z 2- lub 3-palczastym chwytakiem siłowym. Porównujemy koszty, trwałość i zastosowania.
Przewodnik ZakupowyGdzie kupić roboty Unitree w Polsce? x-kom vs Botland vs Megadron vs ROBOID B2B
Szczegółowe porównanie polskich kanałów sprzedaży robotów Unitree G1, Go2 i H2. Warunki gwarancji, czas dostawy, leasing B2B i wsparcie techniczne.
Inżynieria WdrożeńRobot humanoidalny vs wózek AMR i cobot stacjonarny: macierz decyzyjna ROI dla fabryk
Kiedy inwestycja w dwunożnego humanoida ma przewagę nad klasycznym wózkiem AMR lub cobotem na postumencie? Porównujemy przepustowość, wymagania posadzkowe, koszty integracji gniazda oraz elastyczność przezbrajania linii.
Wdrożenia PrzemysłoweHumanoid w magazynie 3PL i fabryce: Jak przygotować 30-dniowy pilotaż (Proof of Concept)
Praktyczny przewodnik dla dyrektorów logistyki i produkcji: jak wybrać gniazdo testowe, jakie metryki KPI mierzyć podczas pilotażu i dlaczego standardowe pojemniki KLT są kluczem do sukcesu.
Serwis i EksploatacjaKalibracja punktów zerowych (Zero-Point) i IMU w humanoidach po kolizji lub transporcie
Nawet przesunięcie punktu zerowego enkodera o 0,4 stopnia w stawie skokowym powoduje asymetrię chodu, przegrzewanie kolana i utratę równowagi. Wyjaśniamy, kiedy i jak wykonuje się kalibrację kinematyczną humanoida.
Inżynieria WdrożeńProtokół odbioru technicznego FAT i SAT dla robota humanoidalnego — checklista 24 punktów
Jak odebrać robota humanoidalnego od dostawcy, aby nie podpisać protokołu na jednostkę z ukrytym dryfem IMU, luzem przekładni lub zablokowanym SDK? Przedstawiamy standard odbioru FAT/SAT stosowany przez inżynierów ROBOID.
B+R i OprogramowanieJak przygotować OPZ do przetargu PZP na robota humanoidalnego dla politechniki lub instytutu?
Praktyczny poradnik dla wydziałów mechatroniki, informatyki i automatyki: jak opisać przedmiot zamówienia (OPZ) zgodnie z ustawą PZP, aby uniknąć zakupu zamkniętej wersji konsumenckiej bez ROS 2 i części zamiennych.
Finansowanie i RaaSUlga na robotyzację (CIT) i amortyzacja robota humanoidalnego w Polsce — przewodnik księgowo-techniczny
Jak sklasyfikować robota humanoidalnego w KŚT (grupa 489) oraz jakie warunki techniczne musi spełniać maszyna wraz z oprogramowaniem i osprzętem, aby zakwalifikować wydatek do ulgi na robotyzację lub ulgi B+R?
Serwis i EksploatacjaUmowa serwisowa SLA dla robota humanoidalnego: diagnostyka zdalna ROS 2 vs serwis On-Site
Ponad 65% zgłoszeń serwisowych w robotach humanoidalnych dotyczy błędów kalibracji, konfiguracji DDS lub anomalii BMS, które można rozwiązać zdalnie w 4 godziny. Jak dobrać poziom umowy SLA (Bronze, Silver, Gold)?
Finansowanie i RaaSWynajem krótkoterminowy (RaaS / Event) robota humanoidalnego na targi, konferencje i testy
Planujesz pokaz robota humanoidalnego na targach branżowych, konferencji technologicznej lub 14-dniowy pilotaż w fabryce? Sprawdź koszty wynajmu z operatorem, wymagania logistyczne i scenariusz prezentacji.
Ceny i FinanseIle naprawdę kosztuje robot humanoidalny w Polsce w 2026 roku? Analiza cen w PLN i TCO
Kompleksowy przegląd cen robotów humanoidalnych w polskich sklepach: od Unitree G1 (79 900 PLN) po przemysłowe systemy Digit ($200 000). Poznaj ukryte koszty wdrożenia, serwisu i energii.
Analiza Rynku i KosztyIle kosztuje utrzymanie robota humanoidalnego? Analiza TCO 36 miesięcy, baterie i przeglądy
Cena zakupu (CAPEX) to średnio 72% trzyletniego budżetu posiadania humanoida. Sprawdzamy realne koszty zużycia akumulatorów Li-ion, przeglądów co 500h, kalibracji stawów oraz części ścieralnych w Polsce.
Finansowanie i PrawoLeasing operacyjny, wynajem czy zakup? Jak sfinansować humanoida w polskiej firmie
Porównanie 4 modeli finansowania robotów humanoidalnych w Polsce: zakup CAPEX z ulgą na robotyzację, leasing operacyjny 24–60 miesięcy, najem krótkoterminowy na testy PoC oraz kontrakty RaaS.
Technologia i KodUnitree G1 Standard vs Edu U1-U9: Pułapka braku SDK w wersji podstawowej
Zanim zamówisz Unitree G1 za 79 900 PLN z myślą o pisaniu kodu w Pythonie lub ROS2, poznaj ograniczenia sprzętowe wersji Standard i różnice względem serii Edu.